

-
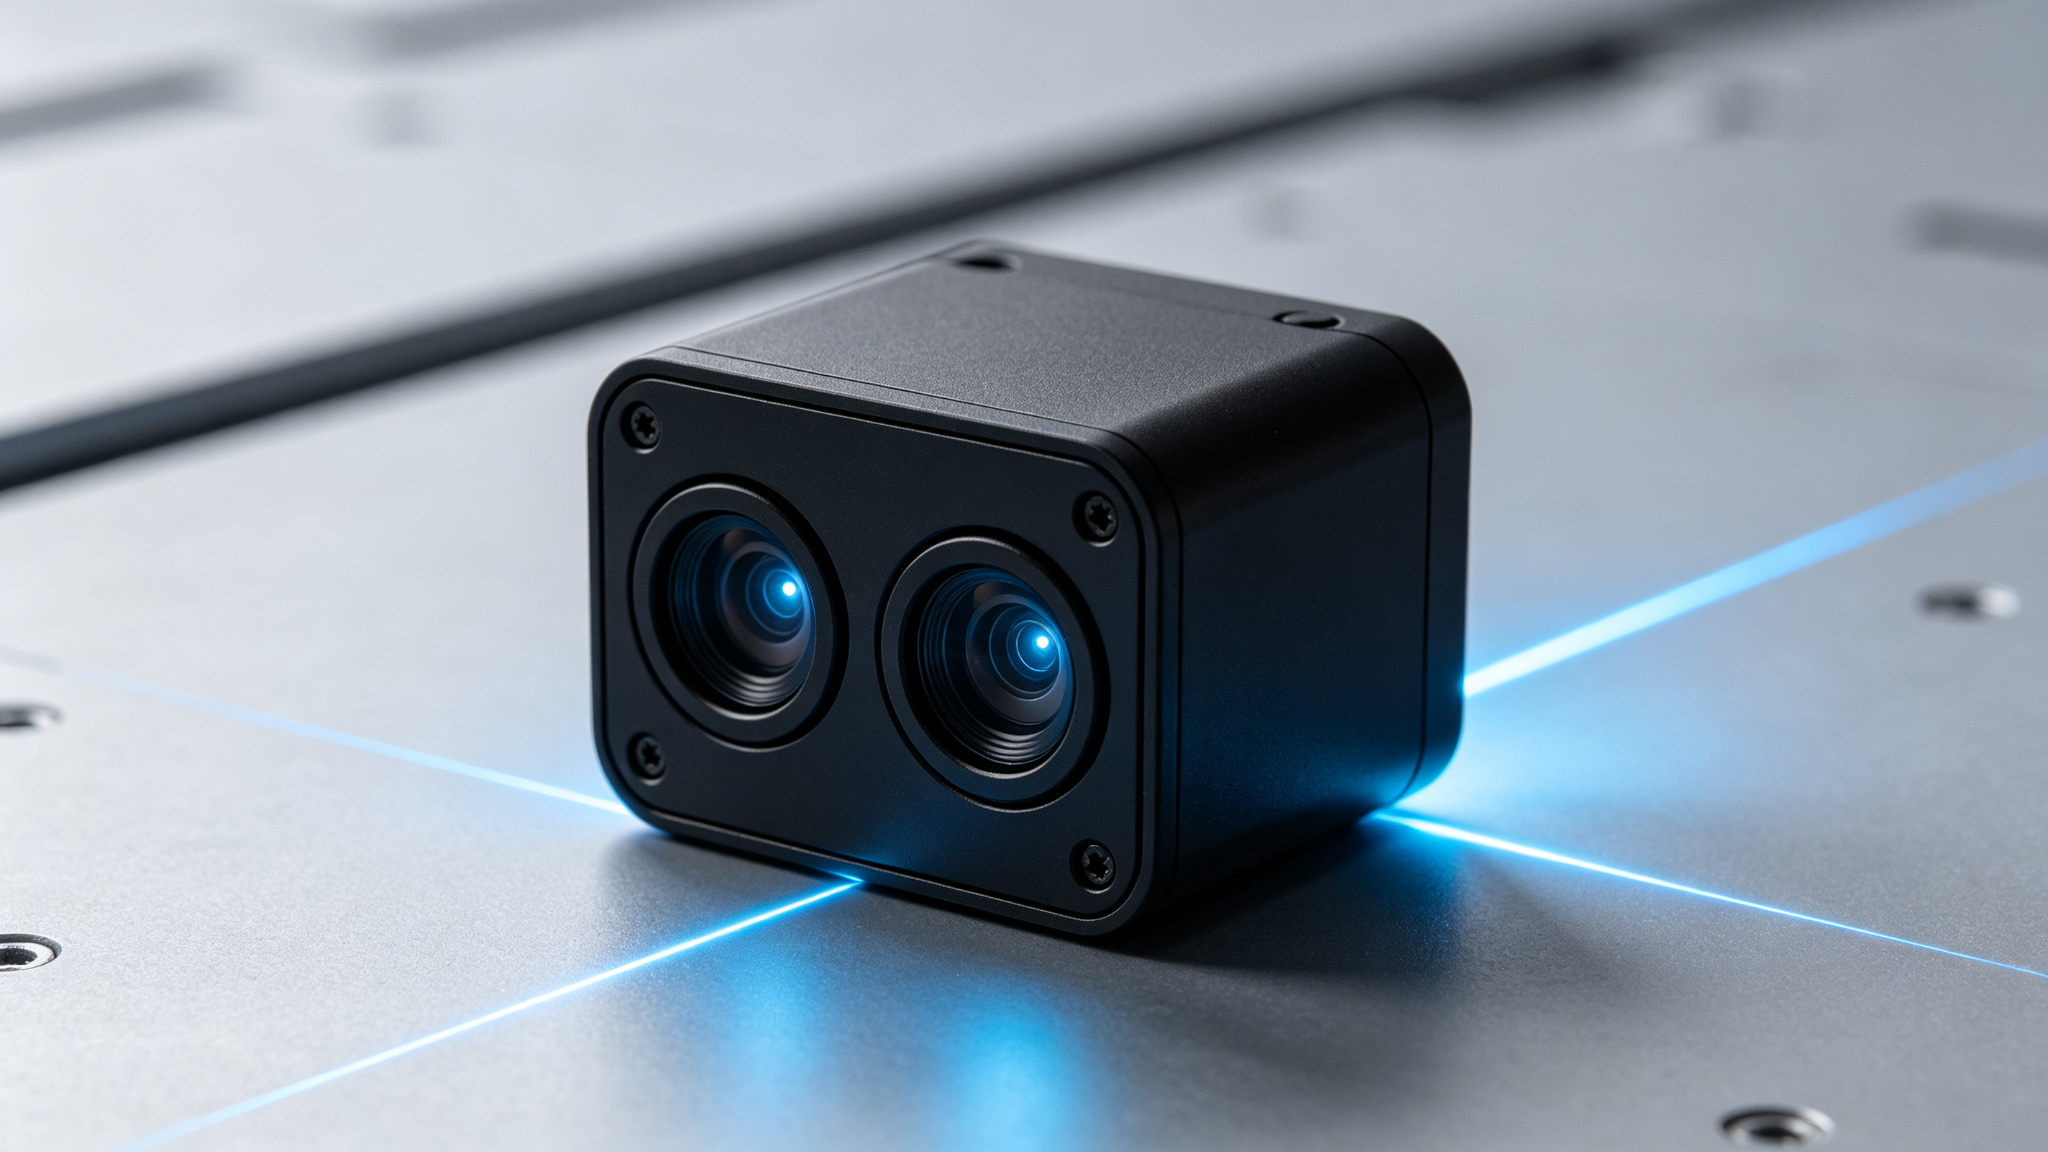
Sim-to-Real 为什么总差一步?Stereolabs ZED 双目3D相机“数据闭环”拆解
做具身智能、模仿学习的团队,近几年都在补同一块短板:高质量示教数据。动作捕捉、力反馈、数据手套各有分工,但视觉这一路,越到操作末端越容易掉链子——机械臂贴近目标,3D深度相机精度断崖;线缆反复弯折,采集链路时断时续。这套问题,Stereolabs 的 ZED双目3D相机矩阵给了一条相对完整的解法
2026-10-14
-
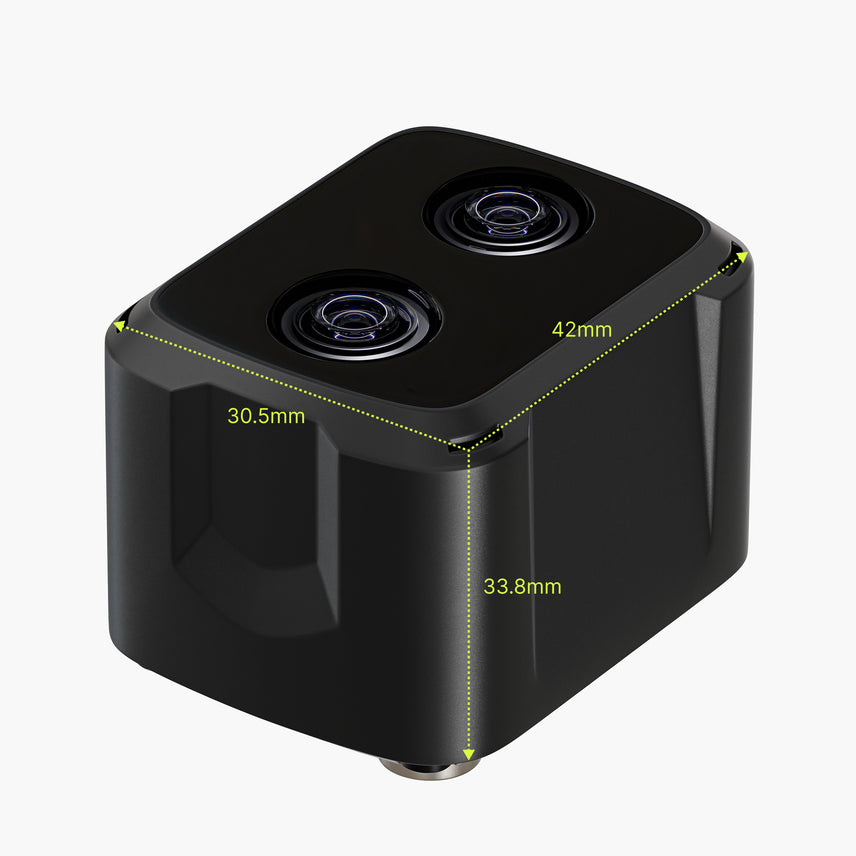
亚毫米级深度 + 零拷贝管线:ZED X Nano 让机械臂在 3cm 近距也能“看清再抓”
物理AI与机器人研发走到今天,卡点从“能不能动”转向“能不能看清、能不能喂饱模型”。示教数据采集、模仿学习、VLA 模型训练,对视觉硬件的精度、帧率、延迟与可靠性要求近乎苛刻。Stereolabs 的 ZED双目3D相机矩阵正围绕这条链路设计。
2026-10-14
-
高校实验室想低成本做人机交互动捕,Rokoko 全身动捕这套系统值得评估吗?
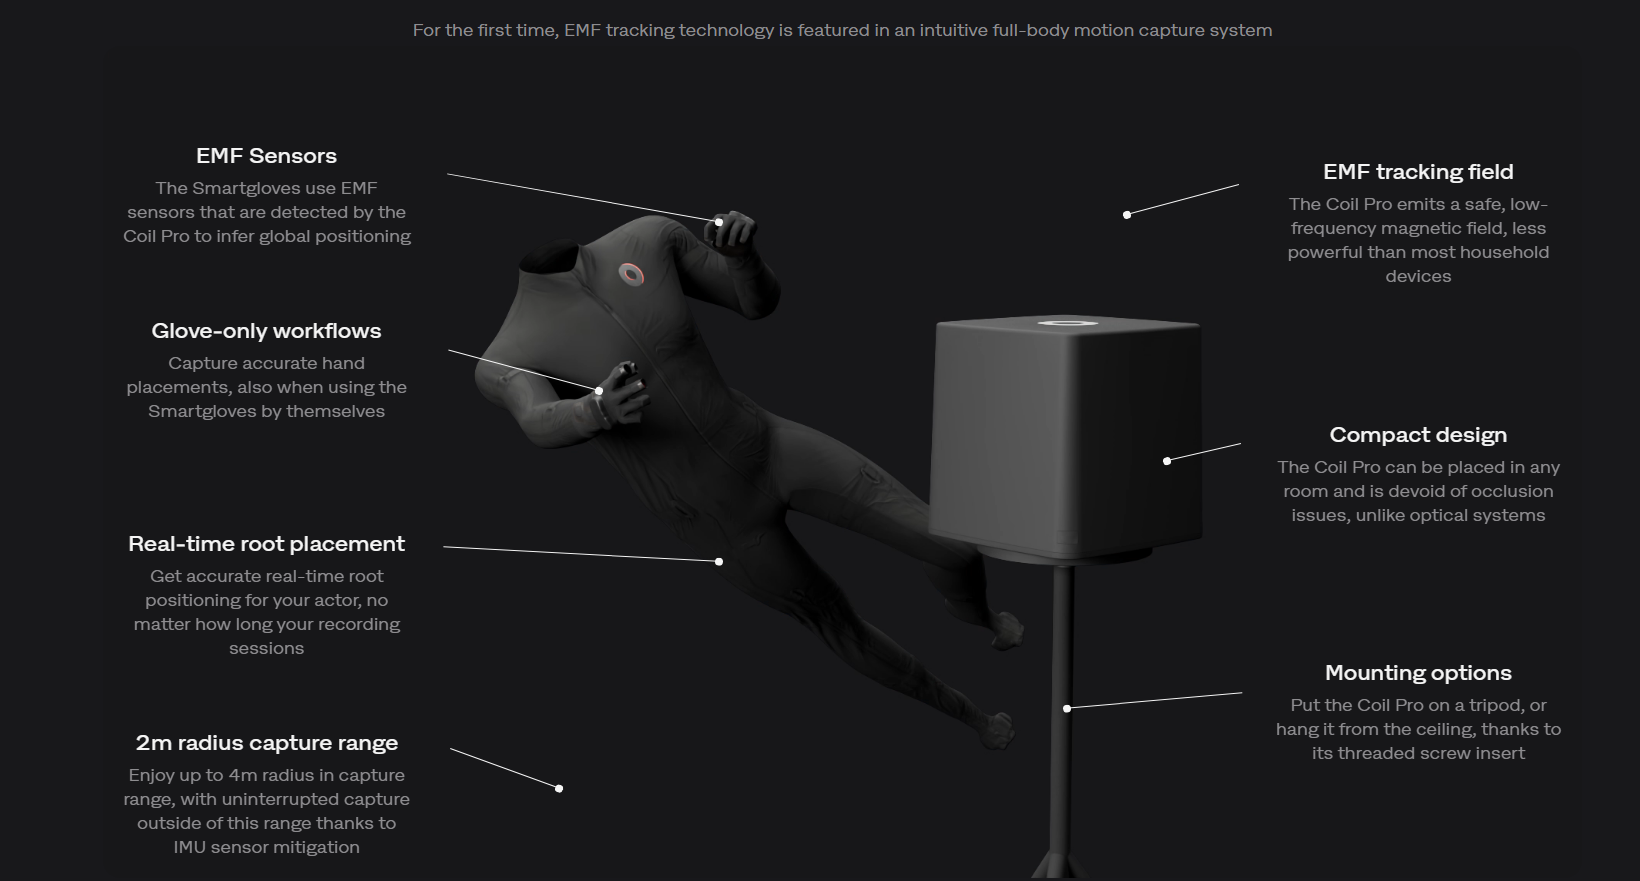
科研团队搭建人体运动数据采集管线,常卡在三个环节:光学动捕依赖反光球与多相机阵列,影棚成本高、调试周期长;纯惯性方案存在根漂移,长时间录制的绝对位置不可信;身体、手指、面部三类数据难以对齐时间轴。Rokoko 全身惯性动捕系统的思路,是把三类采集设备统一进同一条无线管线。核心硬件 Smartsuit Pro II 全身无线惯性动捕服(Rokoko动捕服)采用 9 轴 IMU 与 Sensor Fusion 2.0 算法,姿态精度 ±1°、采样率 200fps,16g 量程覆盖跑跳等高动态动作;无线追踪范围 100 米,内建热点支持离线录制,实验室与户外场地可随时切换。作为新一代 Smartsuit动捕服,其可水洗面料与 S–XL 尺码降低了多人轮换使用的维护成本。
2026-10-14