技术前沿 | HydroShear:高精度触觉剪切仿真推动具身智能 sim-to-real 新突破
近日,密歇根大学机器人系与亚马逊工业机器人(AIR)团队在 arXiv 发表论文,提出全新水弹性触觉剪切仿真方法 HydroShear,将触觉强化学习策略的零样本 sim-to-real 迁移成功率提升至 93%。
触觉是机器人灵巧操作的核心模态。长期以来,触觉仿真的力学保真度远落后于视觉保真度,导致大量仿真训练的接触丰富型策略在真机部署时表现骤降。有限元方法精度高但计算成本巨大;惩罚式近似方法速度快但无法准确建模粘滑转变和路径依赖形变,sim-to-real gap 依然突出。
HydroShear 基于非完整约束水弹性接触模型,通过有符号距离函数(SDF)表示复杂几何,递归追踪压头表面点在弹性膜上的位移历史,构建完整的路径依赖剪切力场,可准确模拟膨胀、平移剪切、扭转剪切、滚动剪切等多种接触模式,并支持 Coulomb 摩擦下的粘滑转换。
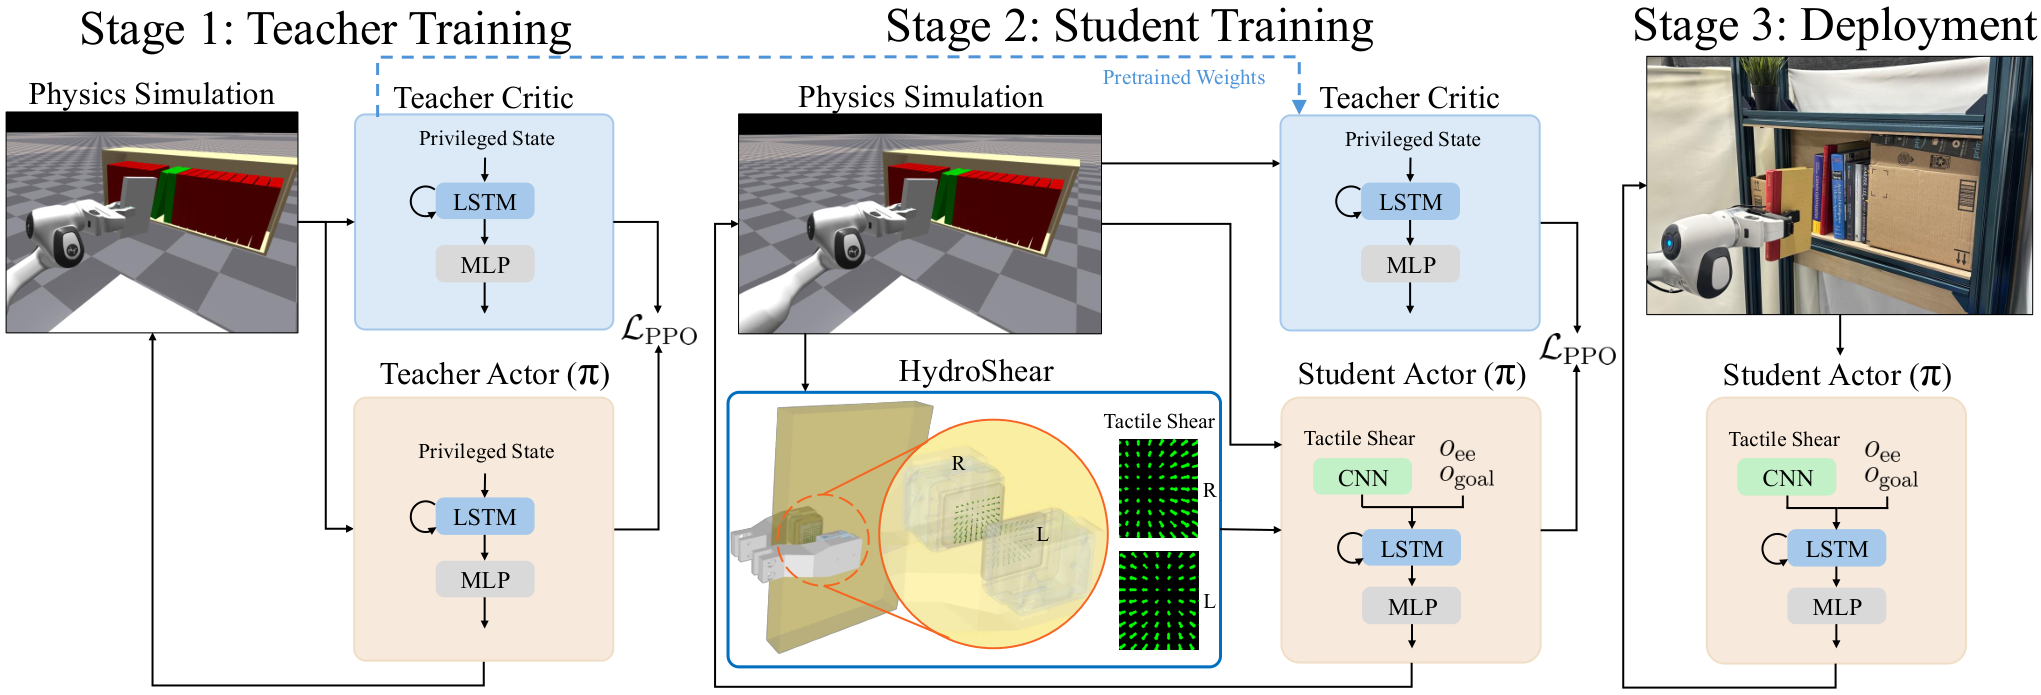

图2 非对称演员-评论家蒸馏(AACD)RL训练框架
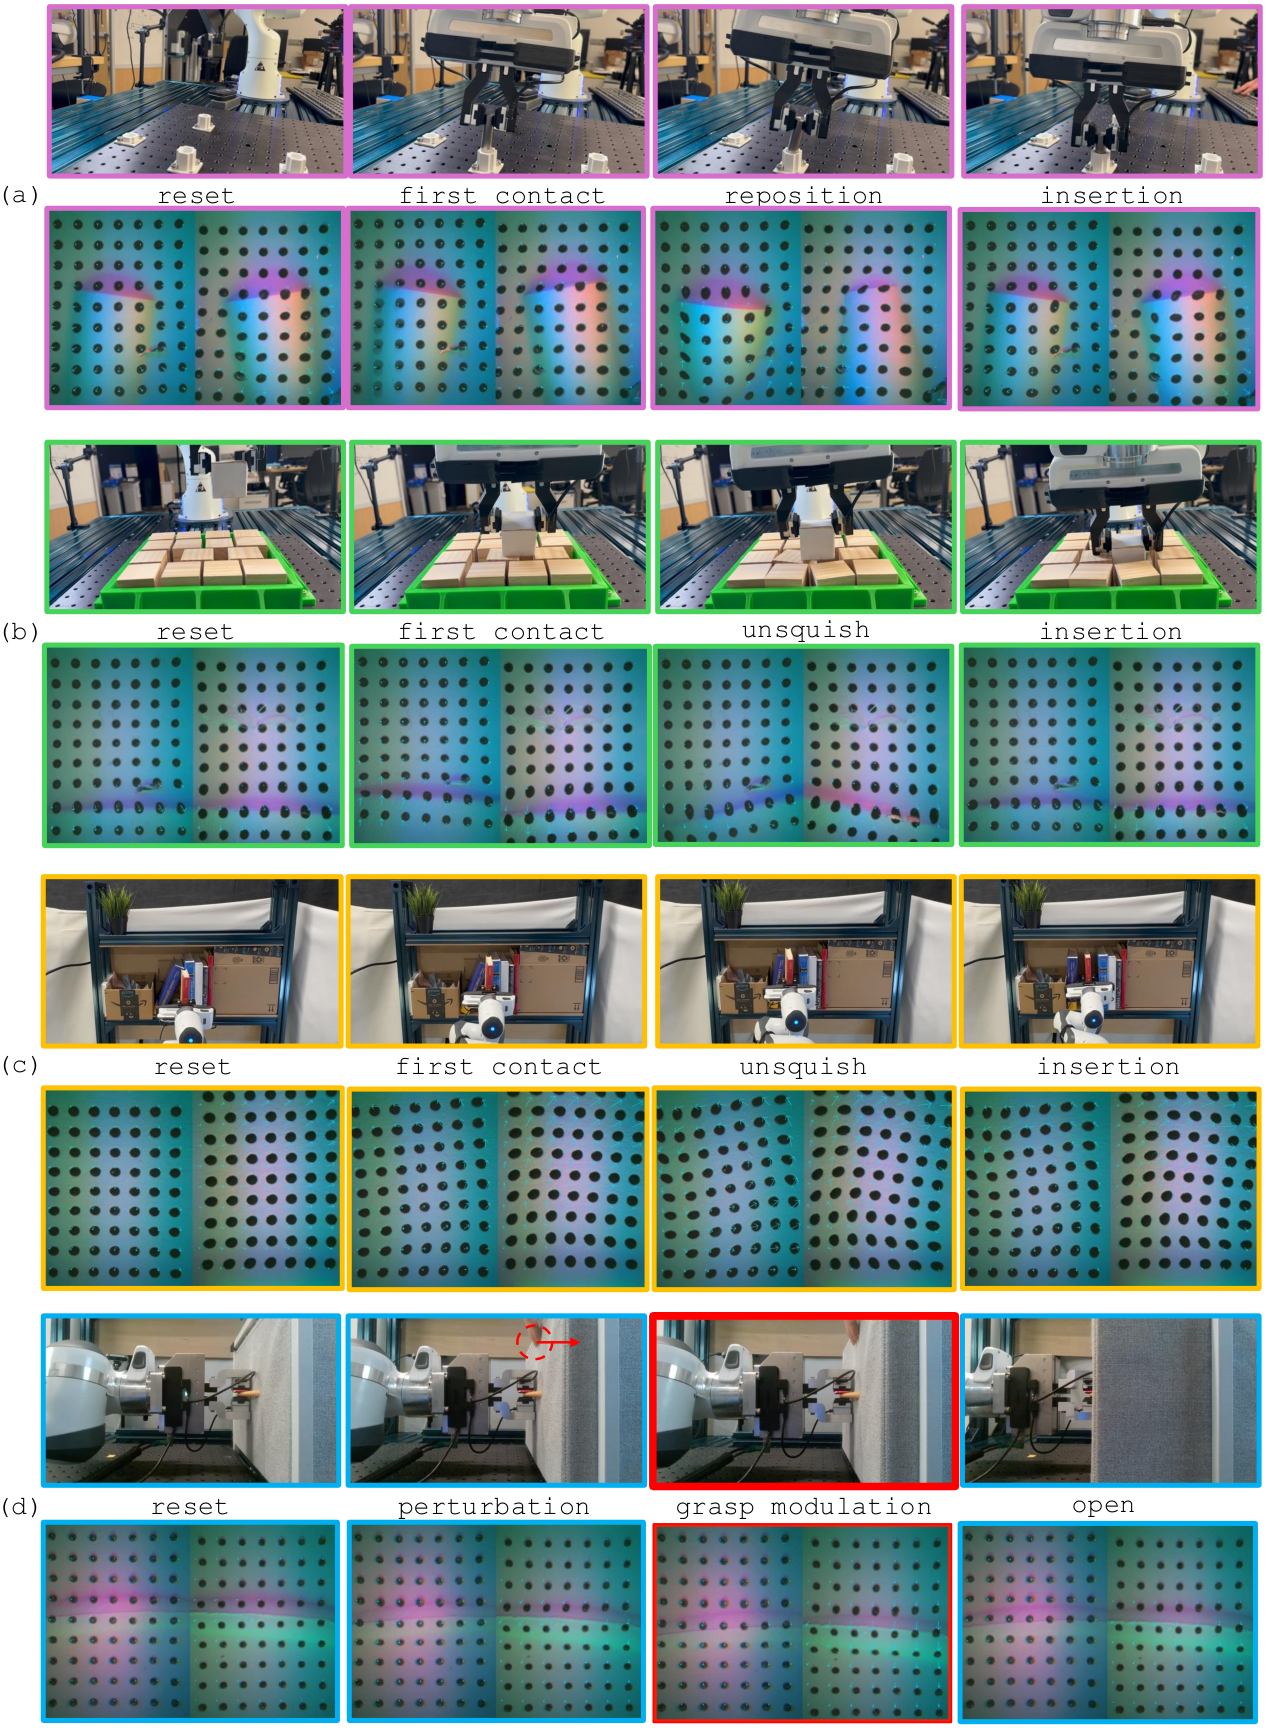
研究团队在 GelSight Mini 上完成系统验证。HydroShear 在四种剪切模式下的预测精度均优于 TacSL 和 FOTS 等基线。在插销、装箱、上架、抽屉拉动四项零样本 sim-to-real 测试中,HydroShear 策略实现 112/120 平均成功率,显著优于触觉图像策略(41/120)和其他剪切仿真方法(70–73/120)。
核心创新:首次将水弹性接触模型引入触觉剪切仿真,结合 SDF 几何实现全 SE(3) 接触交互的高效高精度模拟,具备 GPU 并行加速与物理引擎无关性。
随着具身智能发展,触觉仿真正成为机器人灵巧操作的关键基础设施。HydroShear 有望进一步降低工业机器人策略训练成本、缩短部署周期,推动具身智能在制造、物流等场景规模化落地。