Allegro Hand V6升级 新品上市:五指 20 自由度与全手压力传感,面向具身智能与自动化
导语
2026 年 9 月,Wonik Robotics 发布并上市 Allegro Hand V6-F。对长期关注 Allegro Hand 系列的研究者,最直观的信号是:小指终于装回来了。从 allegrohand V4 到 allegrohand v5 sense,四指 16 自由度的布局沿用十余年;V6-F 带来五指、20 个自由度,并把压力传感从指尖扩展到整个手掌。
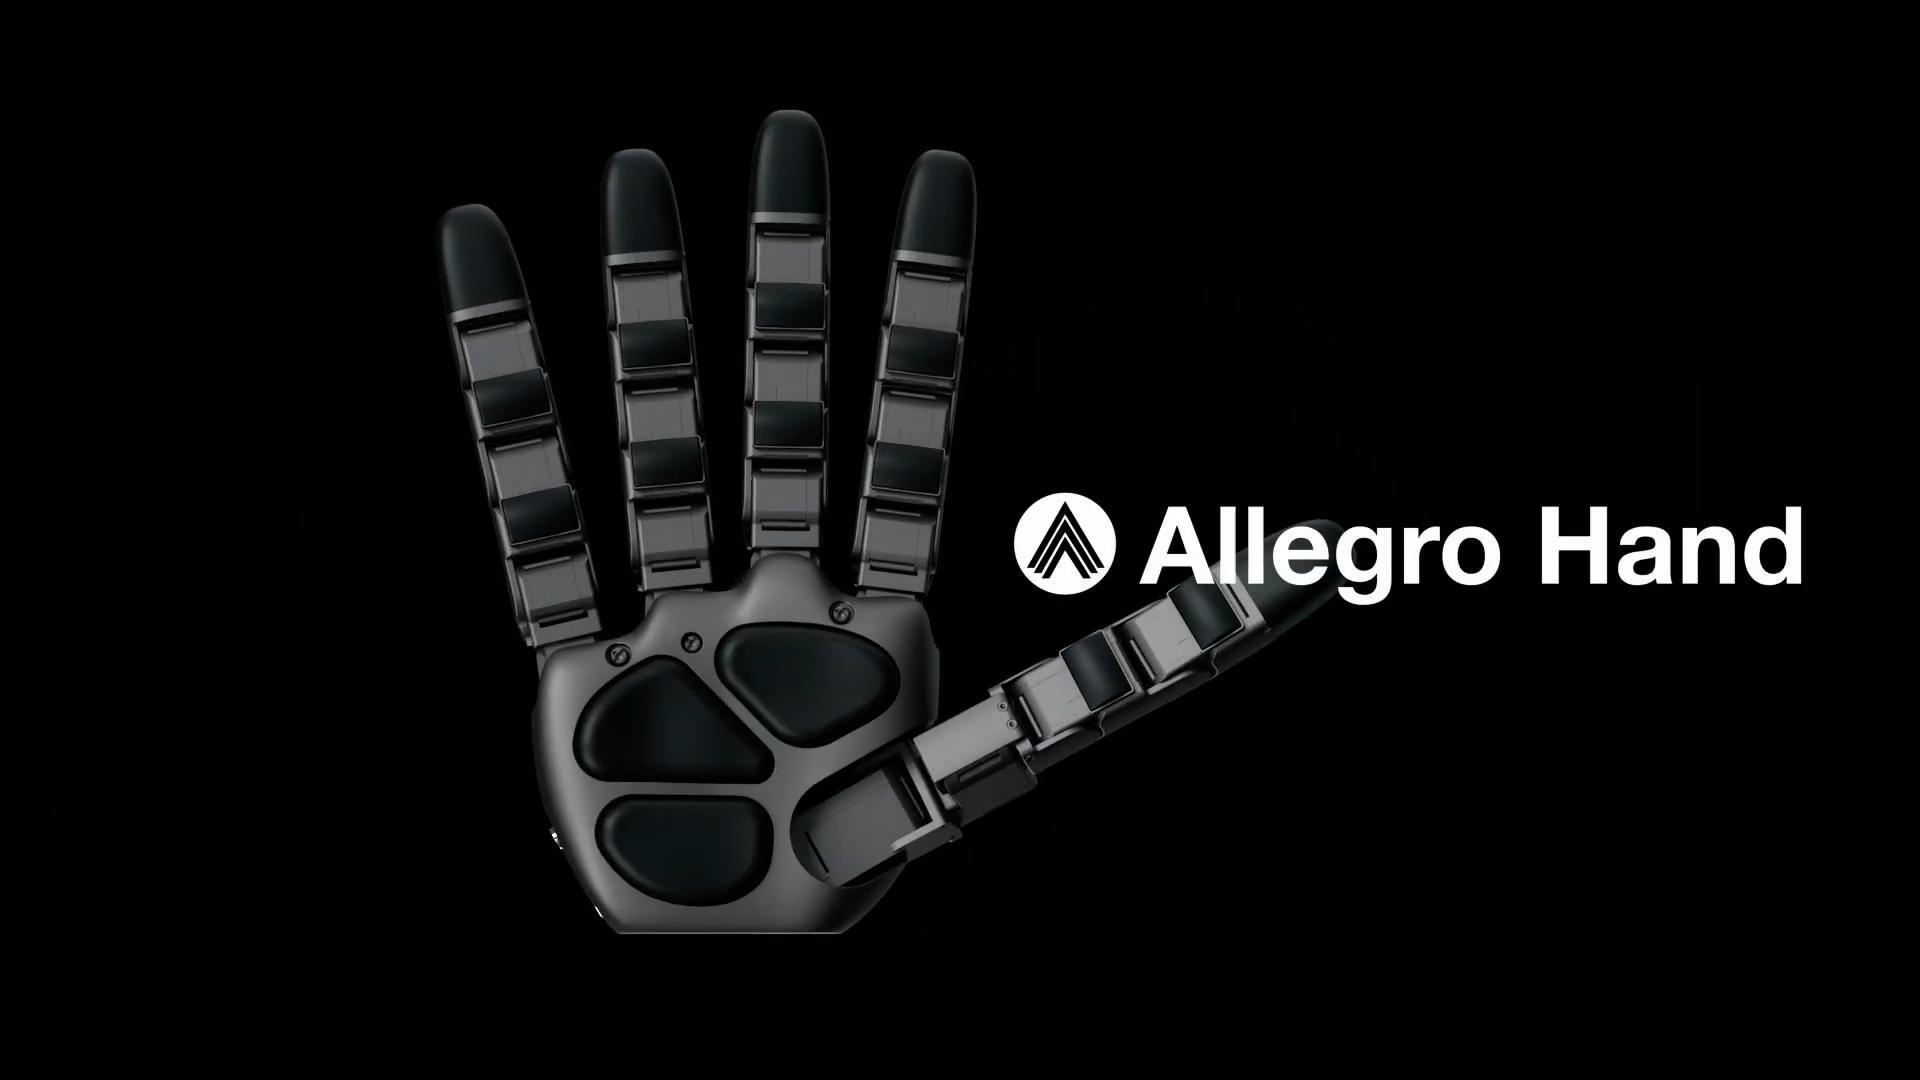

图 1:Allegro Hand V6-F 五指灵巧手示意(宣传片截图)
一、为什么是"小指"
四指结构在包络抓取、捏取等动作上足够好用,但人类世界的工具是按五指设计的:握持锤柄、扳手、试管、旋钮时,小指的环绕与支撑作用难以替代。对遥操作、模仿学习这类路径,五指意味着示教数据映射更贴近人手,末端执行器才能自然操作以人为中心的环境。
二、Allegro Hand V6-F 核心升级
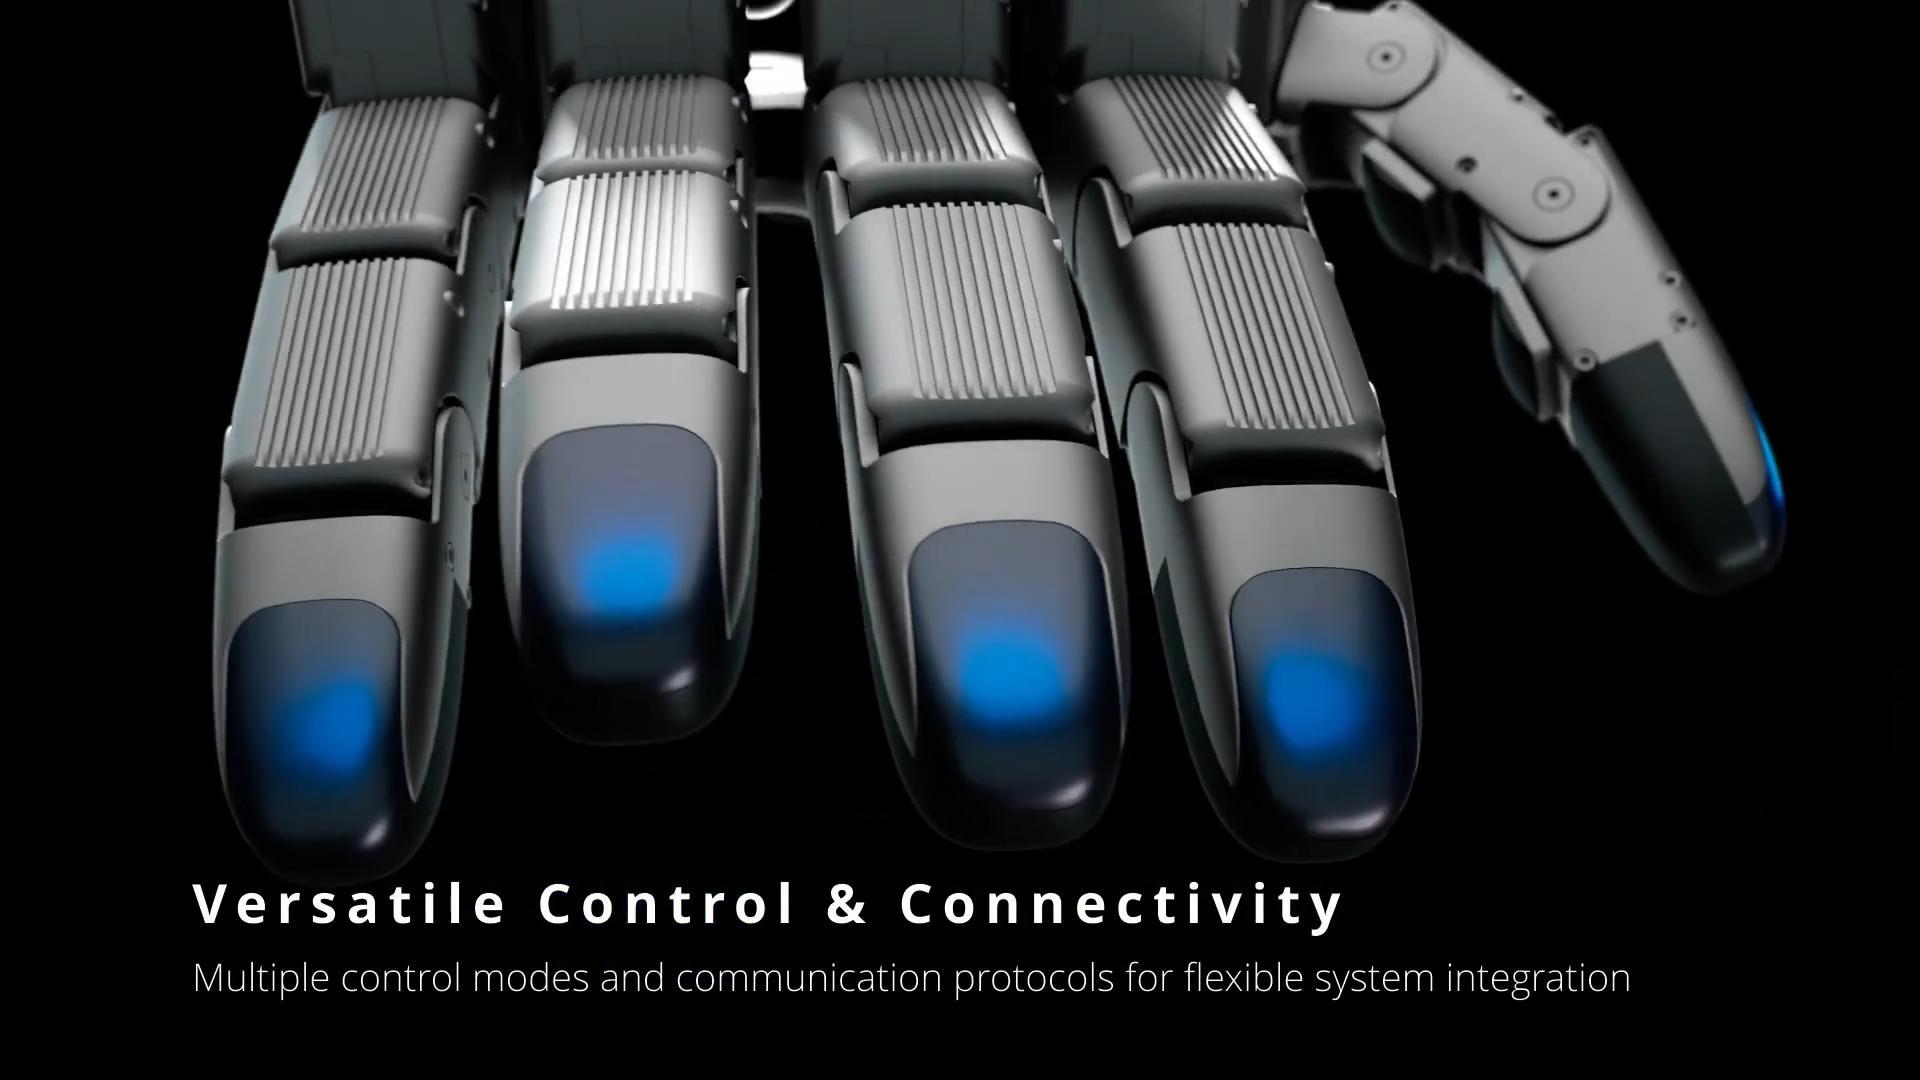

图 2:V6-F 全手触觉传感覆盖示意:指尖、指节、手掌(宣传片截图)
- 五指 20 自由度(每指 4 个),抓取姿态与接触点组合更丰富;
- 整手长度较上一代缩短 20% 以上:结构更紧凑,适配人形机器人与人类工具环境;
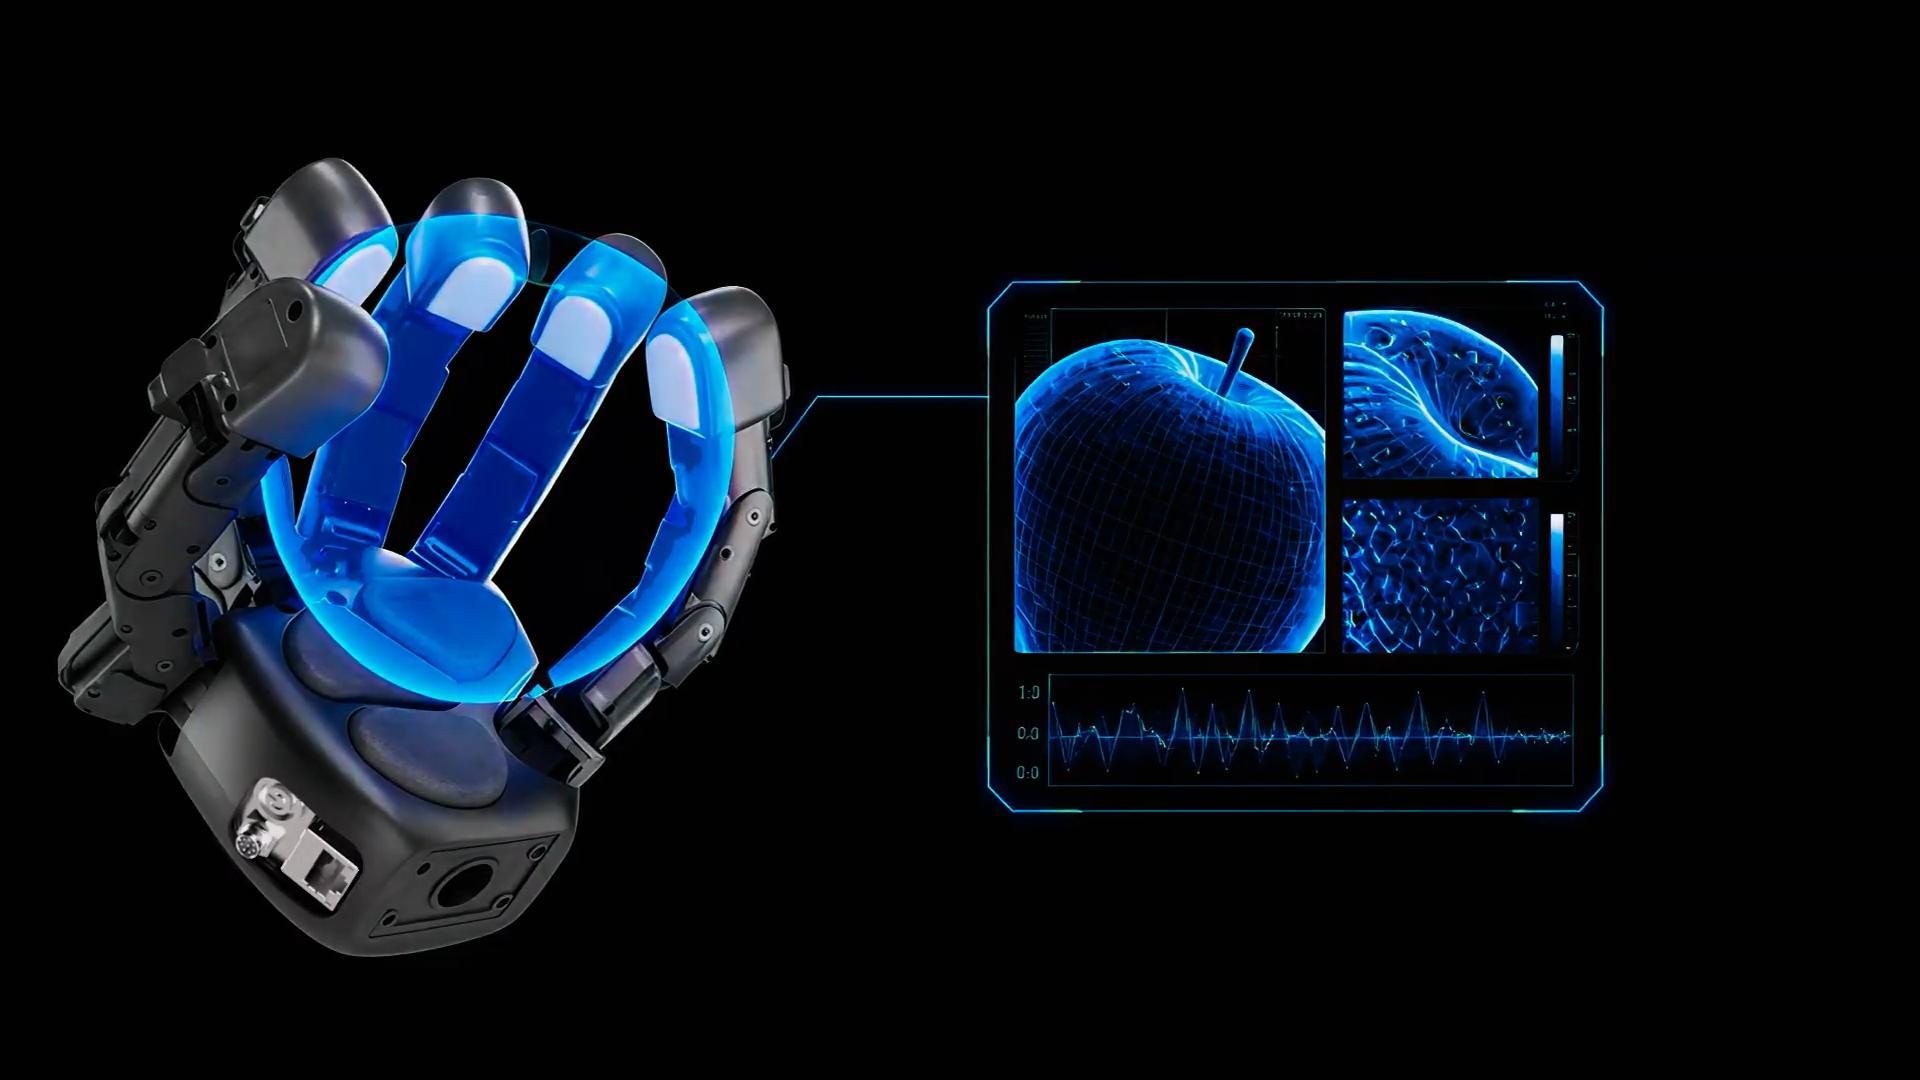
- Full-Hand Sensing 全手触觉传感:指尖、指节、手掌布设压力传感阵列,逐点输出接触位置、时机与压力变化,受力分布可量化记录;指尖带接触状态灯光反馈;
- 电流 / 位置 / 刚度三种控制:硬物可抓稳、易碎物可轻柔,人机交互可吸收冲击;
- Modbus 通信:便于接入机器人与自动化系统,降低科研样机到产线集成门槛;
- 摩擦与温度补偿算法:抑制摩擦与温漂误差,保证不同环境下动作一致。
- 软件与仿真生态:官方 ROS1 / ROS2 驱动(含 MoveIt 2 集成)与 Python API;MuJoCo、Isaac Sim 资产与 NVIDIA Isaac Lab 内置 Allegro Hand 资产可用,官方 REAL2SIM / SIM2REAL 工具衔接真实手与仿真训练。
三、对科研与机器人研发的价值
对高校实验室和机器人研发团队,Allegro Hand V6-F 回应了三个老问题:其一,V4 时代触觉感知往往需要外挂皮肤,如今原生全手压力传感,触觉传感与机器人抓取课题可以直接开工;其二,VLA 训练、机器人学习需要大量带接触反馈的操作数据,V6-F 把"接触状态"变成可读的数据流;其三,Modbus 与多控制模式让灵巧手更容易向智能制造场景迁移。
Allegro Hand V6-F 不仅通过全手传感与 Modbus 降低了集成门槛,同时延续了 Allegro Hand 成熟的软件生态:搭载 ROS1/ROS2(含 MoveIt 2)与 Python API,MuJoCo 与 Isaac Sim 资产可供调用,打通了 Isaac Sim 等生态下数据采集 - 仿真训练 - 真机部署全链路。从高校科研设备到智能制造产线末端执行器,落地鸿沟正持续收窄。
四、适用场景与解决的关键痛点
- 典型场景包括:具身智能训练与 VLA 训练数据采集、遥操作与精细操作研究、机器人抓取算法验证、人形机器人末端执行器研发、智能制造自动化集成、精密装配。
- 对应解决的痛点:四指难以自然握持人类工具、触觉数据缺失导致抓取不可靠、摩擦与温漂影响控制精度、科研样机到产线集成流程繁琐。