ICSI 机器人已让健康婴儿出生:高倍镜下那根针,现在由 5nm 精度的手在握
辅助生殖 · 自动化 ICSI 显微操作
一、当 UR 协作臂负责「搬」,Sensapex 微操作器负责「穿」:
辅助生殖正在被拆成工位
从取卵到移植,胚胎师仍在主位;但「把一条精子送进卵子」这一步,已经可以被拆解、标准化、工位化。本文顺着 ICSI 的真实工序,讲清楚高倍镜下那根针背后的两套硬件——以及它们各自的不可替代性。
|
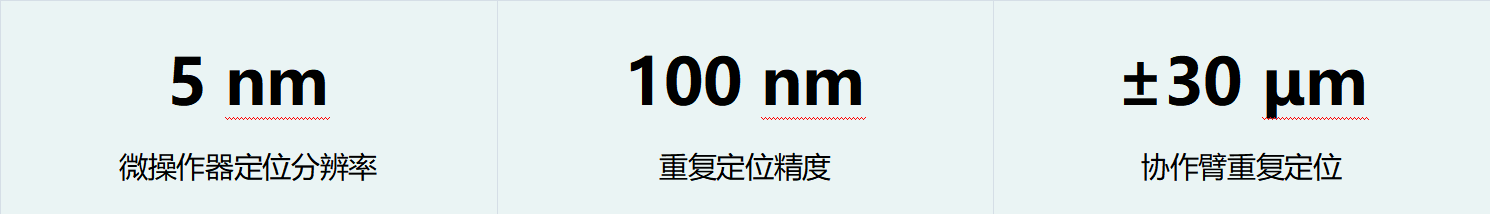
5 nm 微操作器定位分辨率 |
100 nm 重复定位精度 |
±30 μm 协作臂重复定位 |
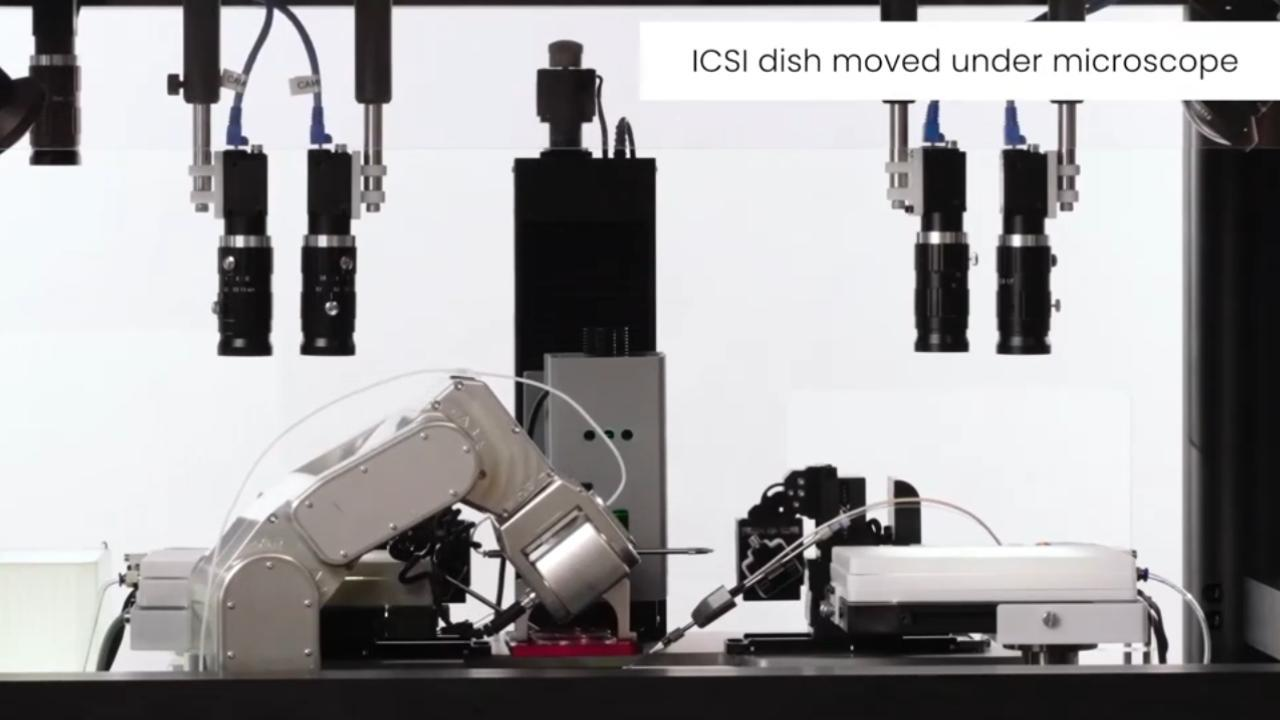
ICSI 自动化,目前只做「受精这一步」——将单条精子注入卵子。后续培养、评估、移植仍在胚胎师手里;现有临床证据也仍是小样本可行性研究,远谈不上「取代胚胎师」。

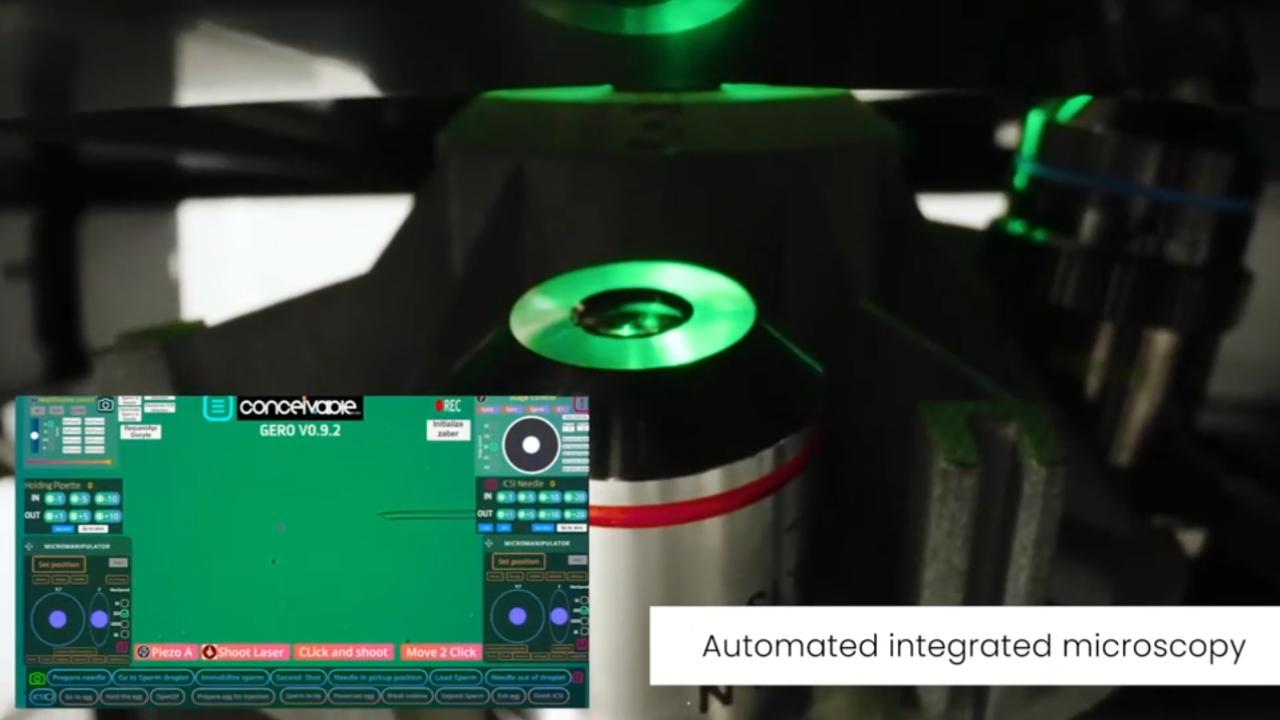
二、23个显微步骤,每一步都依赖同一双手的稳定度
ICSI 是辅助生殖里最精密的操作:高倍镜下,持卵、制动、穿刺、注射一气呵成,任何一次抖动或漂移都可能损伤卵母细胞。瓶颈从来不是「会不会做」,而是「同一双手能否在每一例、每一天都做到一致」。
人工操作的三个不可控:
手颤与疲劳:长时程操作下稳定性衰减,难以量化。
一致性:不同胚胎师之间的穿刺力度、注射量存在差异。
通量:单工位串行,样本流转依赖人工移送,节拍受限。

三、七步工序:每一步都对应一套硬件
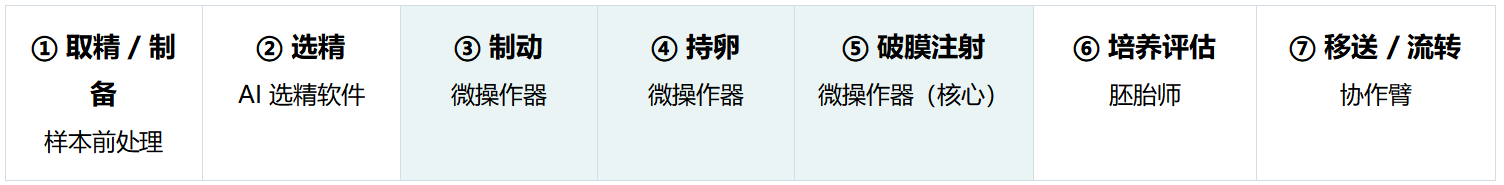
标注说明:
步骤 ③ ④ ⑤(浅青底色)是「微操作器层」——精度要求集中在 20×20×20 mm 工作空间内,属于Sensapex 显微系统的主场。
步骤 ⑦「移送/流转」是「协作臂层」——在温控环境内把培养皿、载玻片在工位间传递,属于UR协作机械臂的主场。
步骤 ⑥ 仍由胚胎师主导——自动化增强而非取代。
四、硬件分工:一套「穿」,一套「搬」
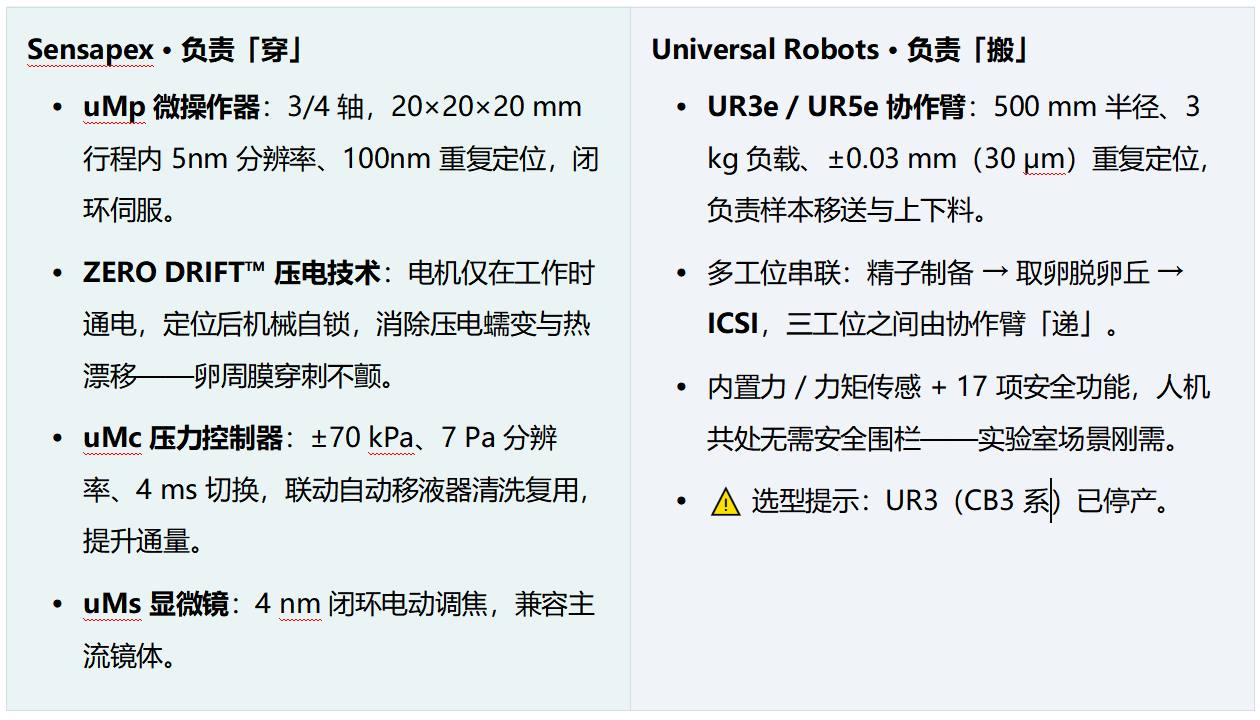
UR协作臂负责「把样本送到正确的位置」,Sensapex 微操作器负责「在那个位置上把针穿进0.1 mm的卵周膜」。


五、核心规格:给工程师的硬数据
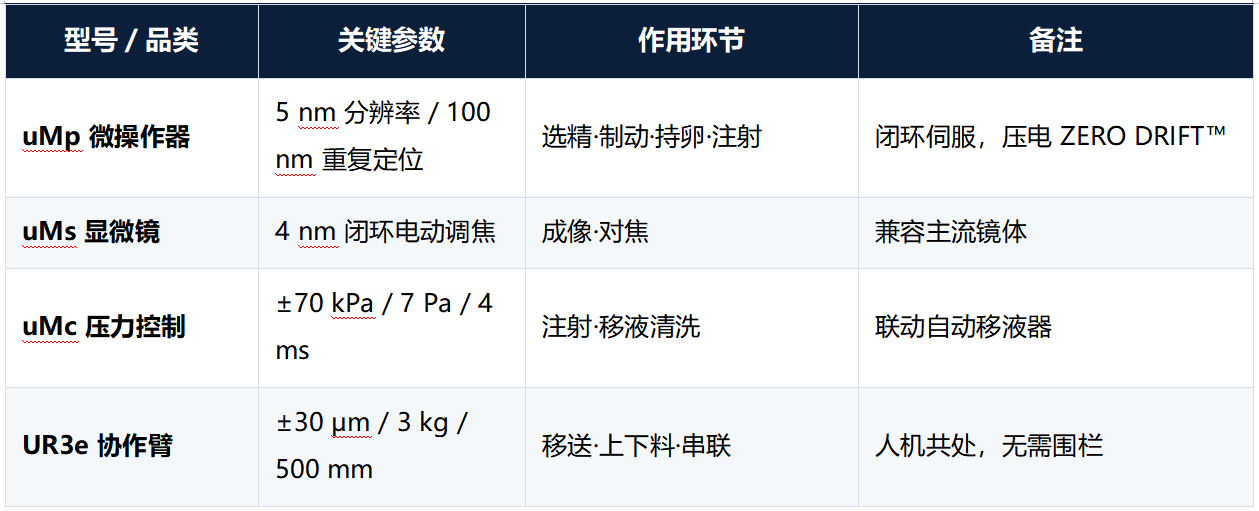
注:以上为厂商公开规格;临床数据请以对应规格书及法规口径复核后上线。
六、为什么是现在:行业信号已亮
2026 年《Human Reproduction》可行性研究(11 例):自动化 ICSI 组受精率约 64.3%,手动组约 81%——作者明确这是「可行性」而非「非劣效性」验证。
Sensapex已与IVF2.0(辅助生殖AI公司)达成战略合作,将高精度微操作器+显微镜自动化与AI选精软件整合,预计一年内供ART专业人员试点。
七、从单轴到整线:三档工位级方案
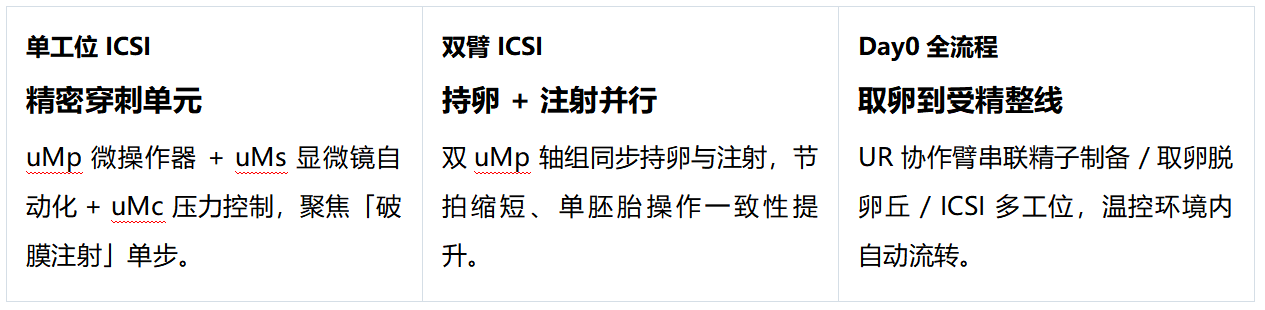
落地路径(STEP)
STEP 1 需求对齐:明确目标工位(单点 ICSI / 全流程)、通量与温控要求。
STEP 2 方案集成:Sensapex 精密层 + UR 流转层 + 上层调度,接口级整合。
STEP 3 验证上线:POC 试点 → 与胚胎师联合标定 → 合规与数据复核后放量。
创建时间:2026-09-17 16:30