Rokoko Smartgloves 动捕手套:灵巧手手部动作采集与映射方案
实验室里用滑条调每个关节,一分钟都对不完一个抓取。Rokoko全身动捕把 Smartgloves 放在遥操作和灵巧操作数据采集上:人手怎么动,手套输出结构化手部位姿,再映射到灵巧手或夹爪。
每只手套是 6 颗 EMF 接收加腕部 IMU,不是把 IMU 贴在指尖。五指各一颗 EMF(四指中节、拇指近节),手腕再一颗 EMF;手背 Hub 只发射本机小线圈。腕部 IMU 标称 250 Hz;磁力计与输出位姿约 83.33 Hz。手册另列 EMF 前端 96 kHz,应用层按约 83 Hz 理解手部刷新。Studio、ROS 吃融合后的位姿。
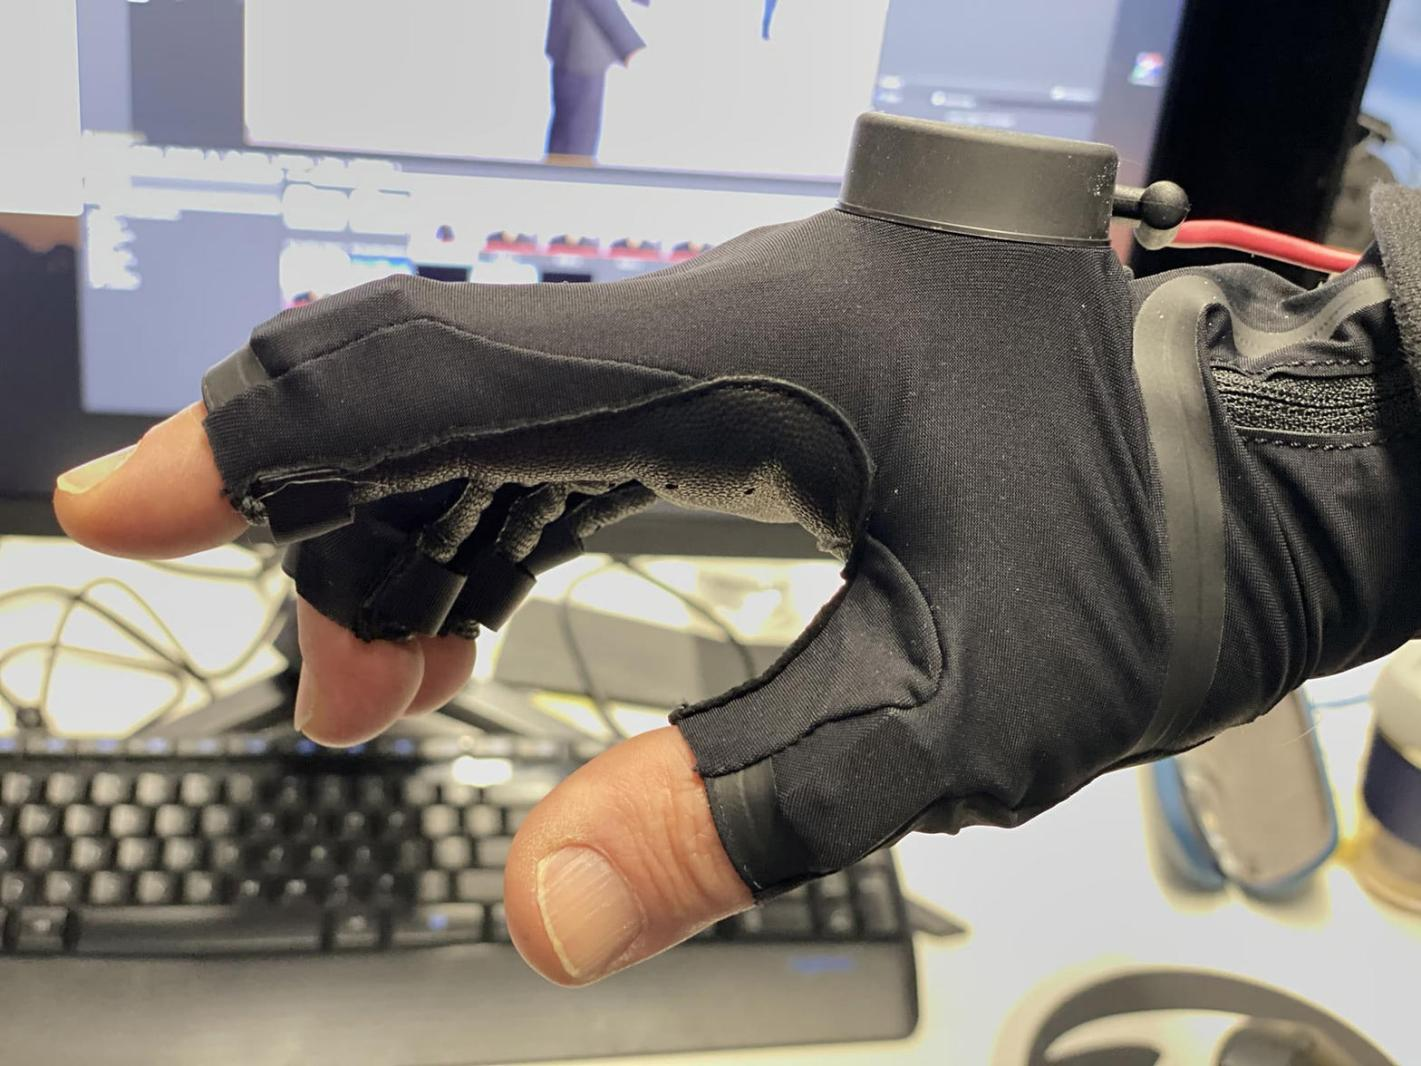
每只手套6颗EMF(五指+手腕)+腕部IMU;位姿约83.33Hz
映射仍要做重定向:人手自由度、尺度和机器人手不一样。手套给的是人侧观测,不是出厂就对准某一款灵巧手。延迟、滤波和安全限幅写在机器人侧。
案例包括斯坦福灵巧操作采集、Foundation Robotics 测手、YAAK.ai 手套加 Coil Pro 遥操作。
先让人把手部动作录下来,再谈策略网络。键盘点关节,适合调试;批量示教,手套更合适。
创建时间:2026-09-18 16:34