Tesollo二指/三指/四指/五指灵巧手与DG-1F真空吸盘式夹爪:科研与工业场景选型指南
人形机器人和具身智能的热度还在涨,但真正把算法跑上实物的团队都知道,卡在了"手"上。传统夹爪只能开合,要做拧瓶盖、插接头、整理物品这类日常操作,灵巧手是绕不开的硬件。
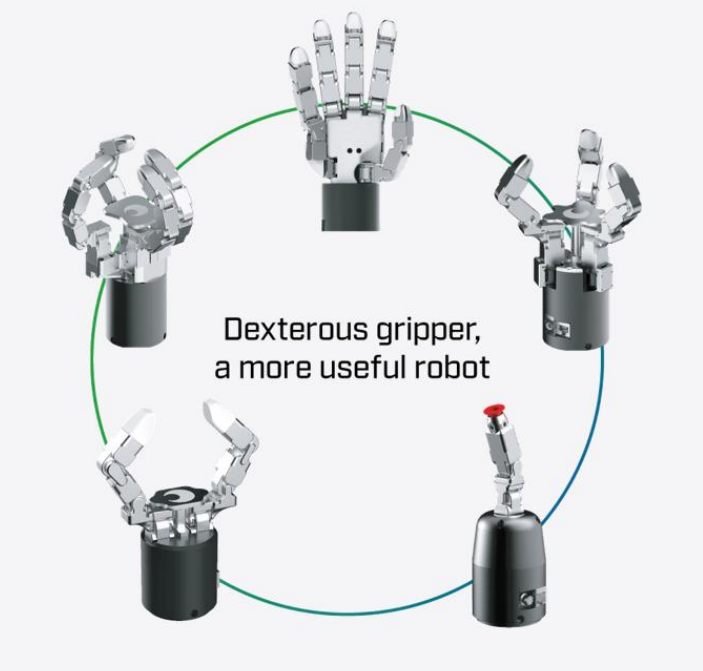
Tesollo的Delto灵巧手系列覆盖从单指到五指的完整产品线,面向工业制造、物流自动化与科研教育提供自适应、高精度的抓取方案。
亮点一:产品线全,从轻量科研到工业级都有覆盖。
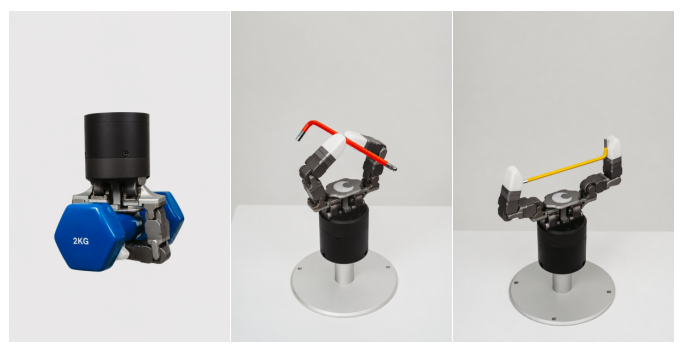
Tesollo灵巧手现有五个系列——DG-5F五指灵巧手(20自由度)、DG-4F四指灵巧手(18自由度)、DG-3F三指灵巧手(12自由度)、DG-2F二指灵巧手(6自由度)与DG-1F真空吸盘式夹爪(3自由度),从简单拾放到精密操作,不同预算和复杂度需求都能找到对应型号。

亮点二:DG-5F-S亚公斤级轻量化,适配人形机器人平台。
DeltoDG-5F-S整机重880g,搭载20个独立驱动关节(每指4自由度),包络额定负载7kg、最大12kg,捏握额定1kg、最大2kg;控制周期500Hz,绝对编码器14位,关节重复精度0.1°。880g重量配合21cm人手尺寸,便于臂端集成与人类演示数据迁移。

另有15自由度版本可选,重量降至780g,可降低策略复杂度、加速模型收敛。
 亮点三:DG-5F-M高负载,面向工业级场景。
DG-5F-M整机重1763g,同为20自由度全驱动,包络额定负载10kg、最大20kg,捏握额定2.5kg、最大5kg;采用BLDC电机,控制周期400Hz,支持Isaac、MuJoCo物理仿真,兼容ROS1与ROS2,高强度材料适配高周期作业。

 亮点四:接口开放,感知可升级。
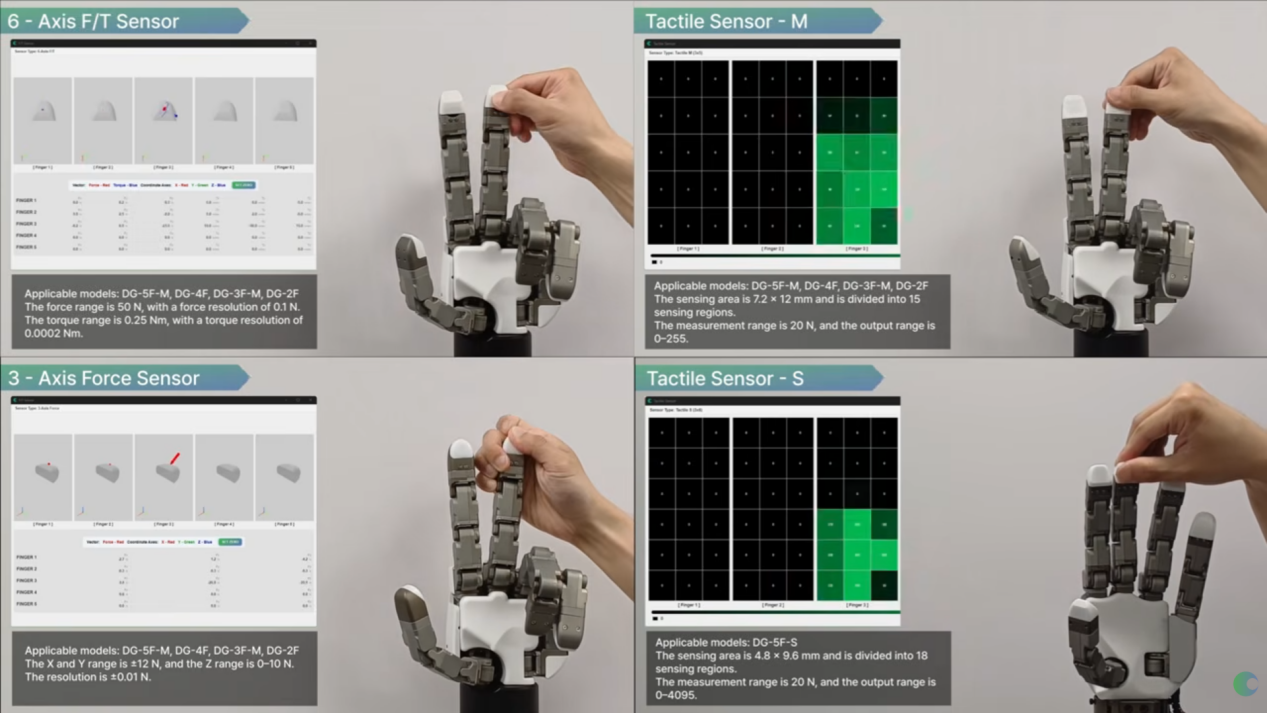
全系列支持EtherNet(TCP/IP)与Modbus(TCP)通信;指尖可选配6轴力/力矩、3轴力、触觉三类传感器,升级感知无需更换整手。
选型建议:
人形机器人/具身智能研究:优先考虑Tesollo五指灵巧手DG-5F-S,轻量化+20自由度+ROS2原生支持,传感器头视角接近人手,适合模仿学习和VLA部署。
工业精密装配/物流搬运:选DG-5F-M/DG-4F/DG-3F,负载高、结构坚固,手指形态灵活可变,满足不同形态的物体抓取需求。
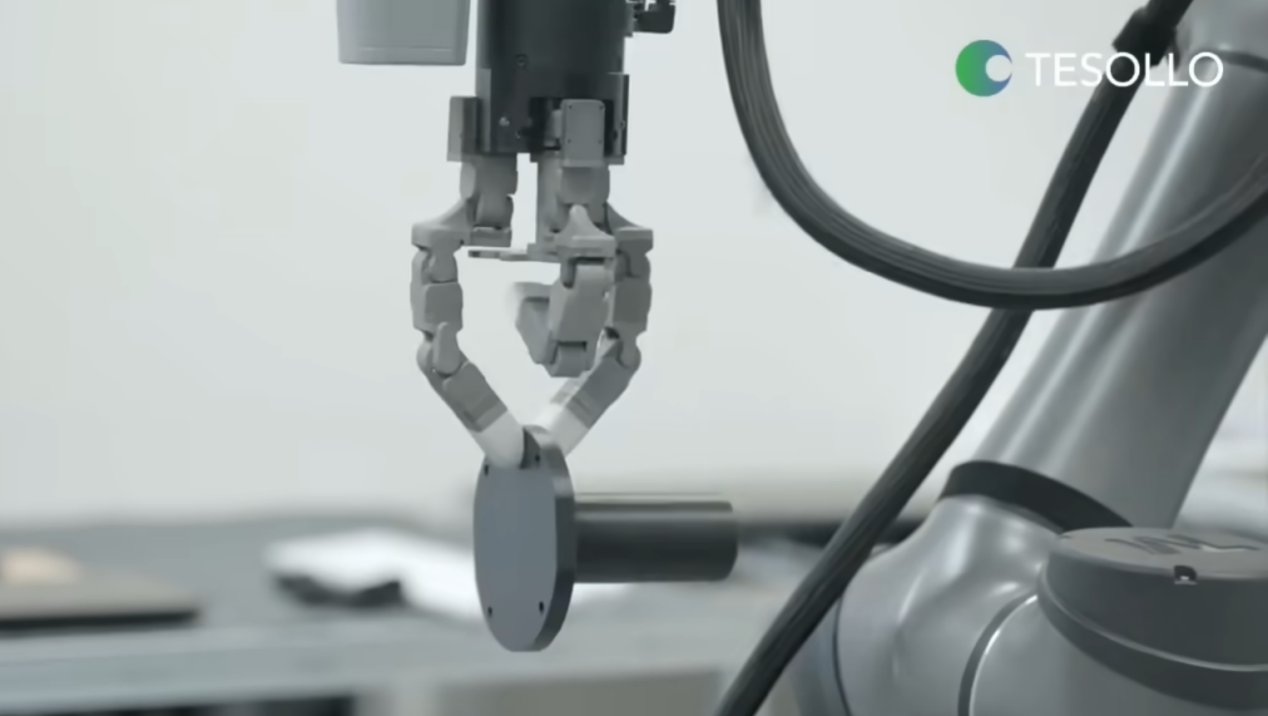
中小物件抓取/入门科研:DG-2F/DG-3F性价比更高,足够覆盖常见抓取任务。
简单搬运/拆垛:DG-2F二指夹爪或DG-1F真空吸盘式夹爪即可满足需求。
 Tesollo由韩国KITECH技术衍生,2019年成立,产品已出口至19个国家。欣佰特科技作为国内市场合作伙伴,提供选型咨询、技术对接与本地化服务。