GelSight Mini、DIGIT、uSkin、PapillArray 异构数据如何对齐?看这篇UniTac-VAE 拆解!
做过触觉采集的开发者都有同感:同样按一颗六棱柱,GelSight Mini 输出 8MP 形变图像,uSkin 给出 4×6 个传感点的三轴力,Contactile PapillArray 则是 3×3 光学力阵列的 27 维读数。数据格式完全不同,模型在哪个传感器上训练,基本就锁死在哪个传感器上。这是触觉研究绕不开的坎。

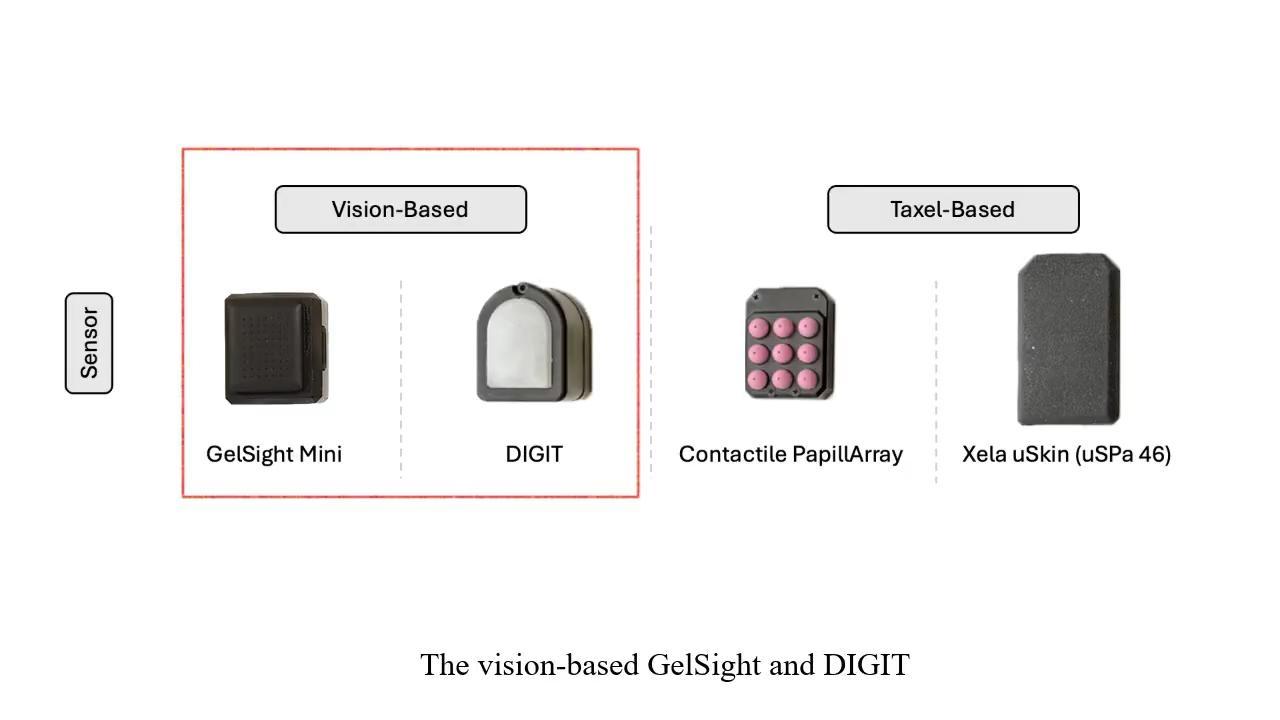
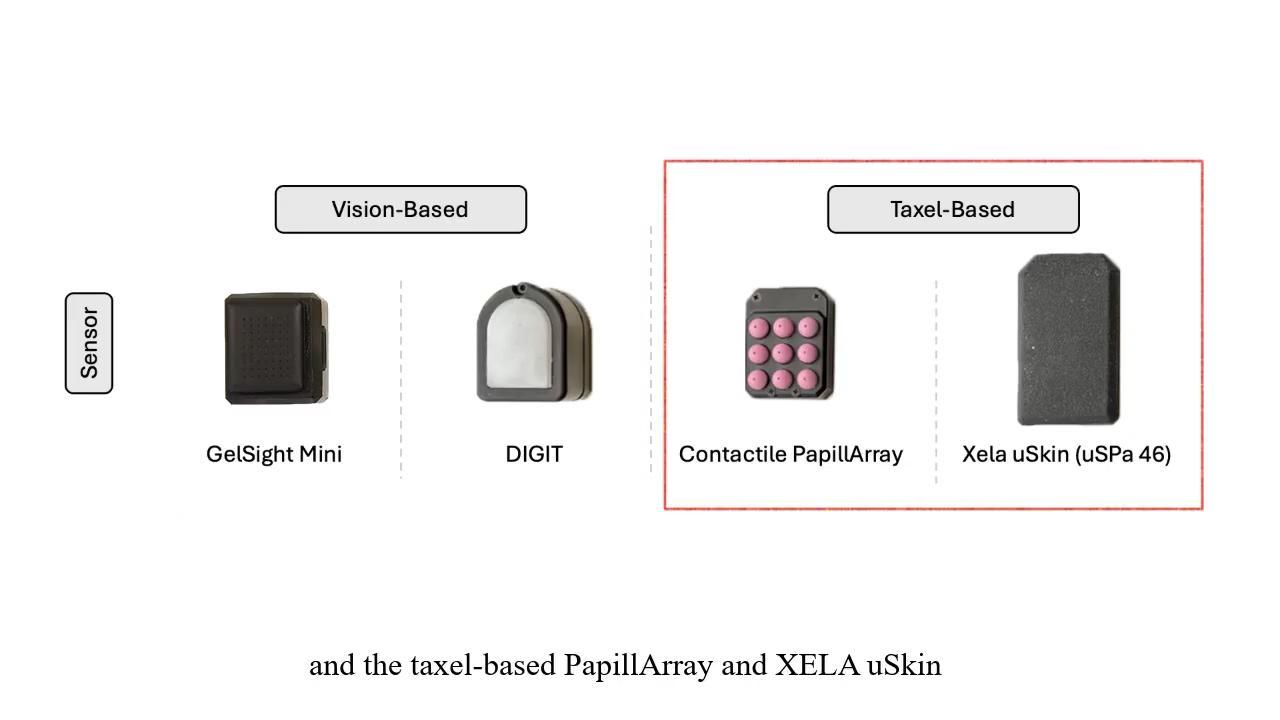
【图】:四种商用传感器GelSight Mini、DIGIT、uSkin、Contactile PapillArray算法融合形状检测
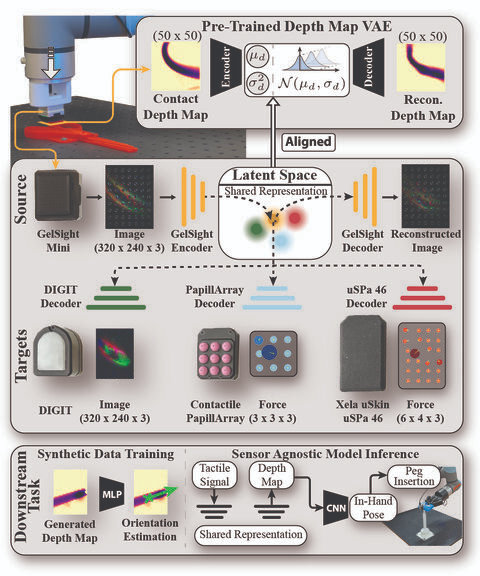
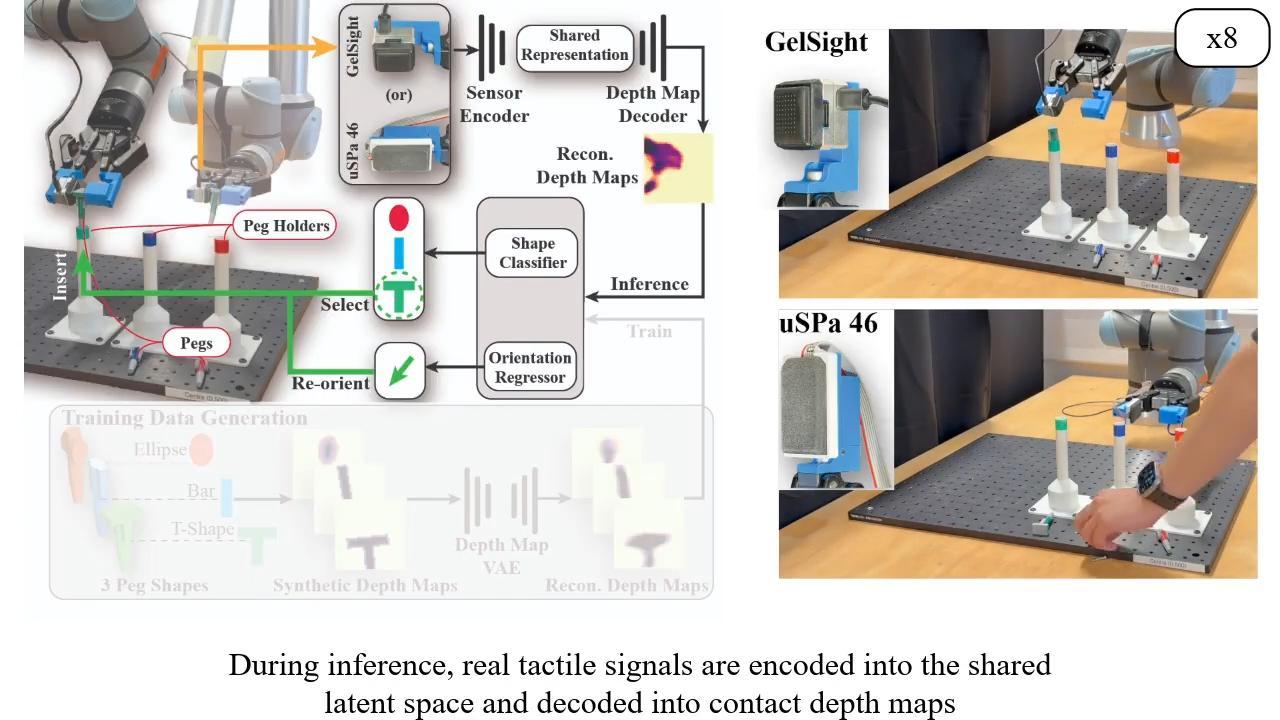
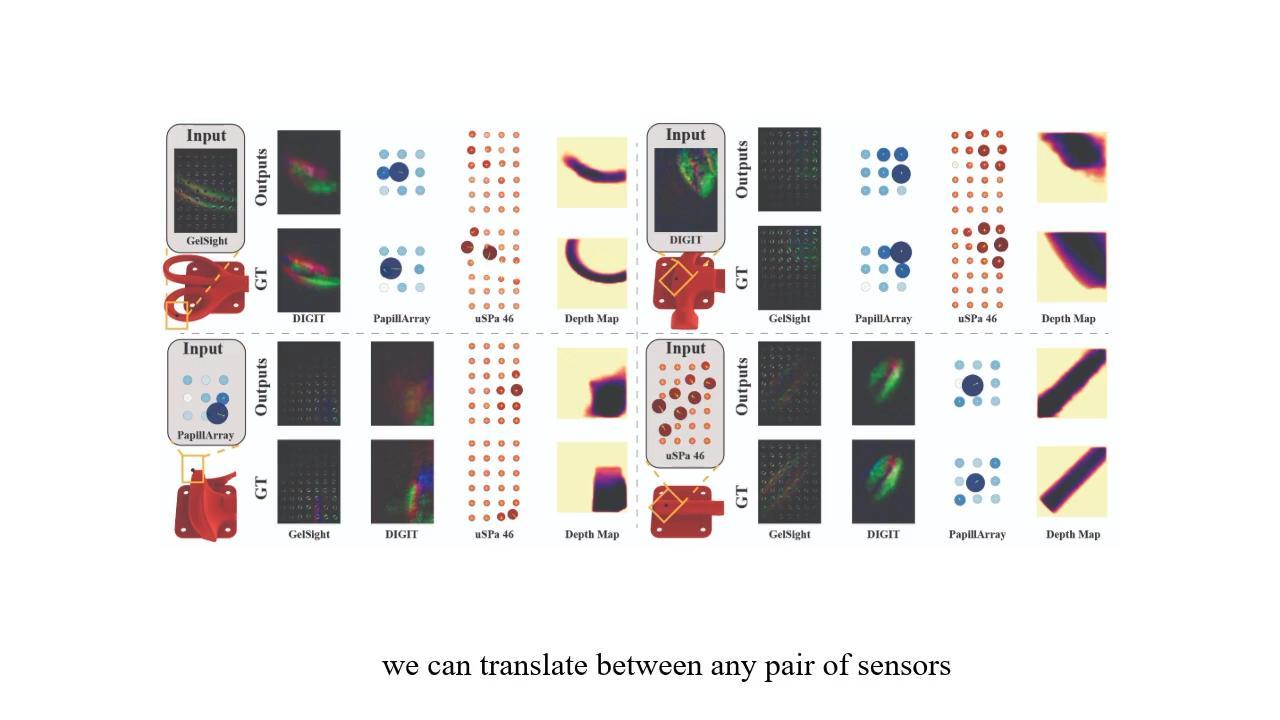
近期发表于 IEEE RA-L 的 UniTac-VAE 换了个思路:不做“传感器 A 翻译成传感器 B”,而是定义一种传感器无关的共同语言——局部接触深度图。它描述“接触处发生了什么几何形变”,与怎么测无关,任何传感器都能对齐过去。

方法上分两步:先用深度图变分自编码器(VAE)定下几何锚定的目标隐空间;再为每种传感器训练专用 VAE,一边重建原生信号,一边把隐分布对齐到冻结的深度编码器空间。关键设计:全程不需要传感器两两配对数据,新增传感器只需一个编码器加与深度图的配对,已有模块无需重训。可以理解为,对齐从“传感器×传感器”变为“传感器×几何”,扩展成本从组合式增长变成线性增长。

论文把四种商用传感器(GelSight Mini、DIGIT、uSkin、Contactile PapillArray)的每次接触与 YCB 网格导出的深度图配对,数据集开源;只用合成深度图训练的单一模型,直接部署到真实传感器,零样本完成形状识别与插销插入,官方视频有完整真机演示。


对开发者,价值在于触觉数据可以像图像一样沉淀为通用数据集。GelSight Mini 视触觉传感器(约 32×28×28 mm、40 g,8MP 相机 25 FPS,空间分辨率 0.0634 mm/px,支持 ROS / ROS 2 / PyTouch)提供几何细节,uSkin、Contactile 提供高频力反馈;GelSight 核心技术中的高速 3D 成像与标准化 AI 分析软件,覆盖学术科研到工业机器人的检测需求。
这条路线有清晰前作:UniTac-NV(IROS 2025)把 uSkin uSPa 46 与 Contactile PapillArray 挂载到 UR5e 协作机械臂做力控按压,16 维隐空间重建 SSIM 超 0.95,为“共有信息可迁移”提供了量化证据。
具体到场景:实验室自动化里,同一套识别模型可驱动不同传感器的采集台架;遥操作与双臂机器人中,数据管道可跨硬件复用;工业检测端的高精度表面无损检测也可扩展。选型不再被算法栈绑架,这是统一表征给工程团队的红利。
想要了解更多关于论文相关信息,可参考以下链接:
# 论文:https://ieeexplore.ieee.org/document/11661744;
# 官方演示视频:https://ieeexplore.ieee.org/document/11661744/media