PPS 触觉指尖、TactileGlove 触觉手套、RoboTact:三款产品一站补齐测量拼图
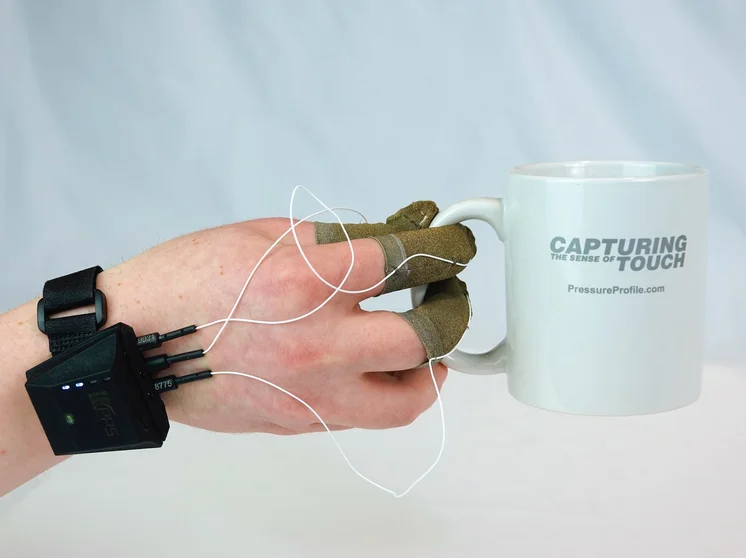
给“手感”装一个仪表盘,触觉传感器(tactile sensor)是关键入口。指尖受力、握力测量这类需求,正在从经验判断走向数据驱动。PPS(Pressure Profile Systems)的 PPS触觉指套(TPS II,即 FingerTPS II),就是为指尖接触力测量准备的科研工具;搜索时常见的 TPS触觉指套、PPS指尖触觉传感器等叫法,指向的都是这套方案。
技术内核:电容式压力传感器的测量级表现
PPS指尖触觉传感器基于电容式压力传感器(capacitive pressure sensor):柔性电极受压后电容变化,经标定换算为力值。据官方资料,量程 2 kg(4.4 lbs),信噪比 500:1、线性度 99%、增益非重复性 1%、精度误差小于 5%,最小可测 0.04 N,校准后可保持数年——测量级表现是数据可复现、可发表的前提。
产品定位:指尖测量与全手测量的分工
PPS触觉指套每个指套一个传感点,敏感区位于指腹,不限制自然手部运动;一套系统可选任意 2 只指套(手指/拇指/掌心多款),腕部模块最多接 6 路,还可并接两套做双手同测。按厂方口径,它测的是 1–6 个关键点接触力,不是全手 65 点压力分布;全手测量交给 PPS 触觉数据手套——即 TactileGlove 触觉数据手套(TactileGlove II触觉手套),机器人侧由 RoboTact 指尖触觉传感器承接。
配套与数据链路
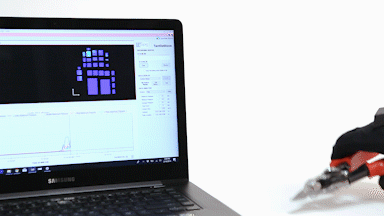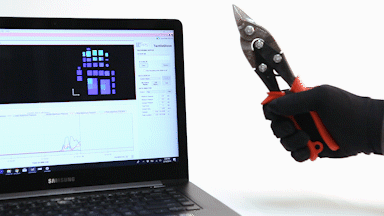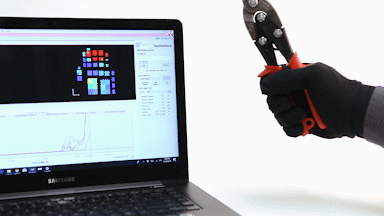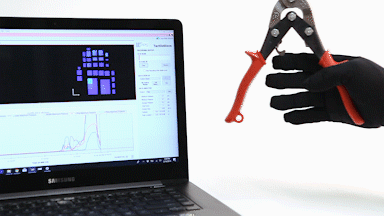
系统含指套、腕部模块、BLE 模块与外壳、USB 蓝牙接收器、参考 Load Cell 与充电线;配合 Chameleon 软件即插即用,自动识别手型配置,输出数值与热力图,支持 TVR/CSV 导出与 API。2 只指套出厂已标定,Load Cell 用于现场再标定——这是 PPS 压力分布测量系统在科研现场保持数据一致性的关键。
集成价值:从指尖到夹爪的数据闭环
组合起来看:在 PPS 触觉手套家族里,PPS触觉指尖采集接触力,TactileGlove 触觉手套覆盖全手,RoboTact 让夹爪具备触觉。三者在握力测量(grip force measurement)、手部工效学研究、WMSD assessment、人机工程评估与具身智能数据采集场景中互为补充,为科研院校与企业研发提供可量化、可追溯的数据底座,也补齐机械夹爪触觉传感器与灵巧手触觉传感器的选型拼图。据公开资料,TPS II 已见于显微外科吻合技能评估、仿生三模触觉双手机器人操作等研究;工业设计、康复与运动科学团队,正把它用于手部康复训练评估与运动科学手部力量分析。