亚毫米级深度 + 零拷贝管线:ZED X Nano 让机械臂在 3cm 近距也能“看清再抓”
物理AI与机器人研发走到今天,卡点从“能不能动”转向“能不能看清、能不能喂饱模型”。示教数据采集、模仿学习、VLA 模型训练,对视觉硬件的精度、帧率、延迟与可靠性要求近乎苛刻。Stereolabs 的 ZED双目3D相机矩阵正围绕这条链路设计。
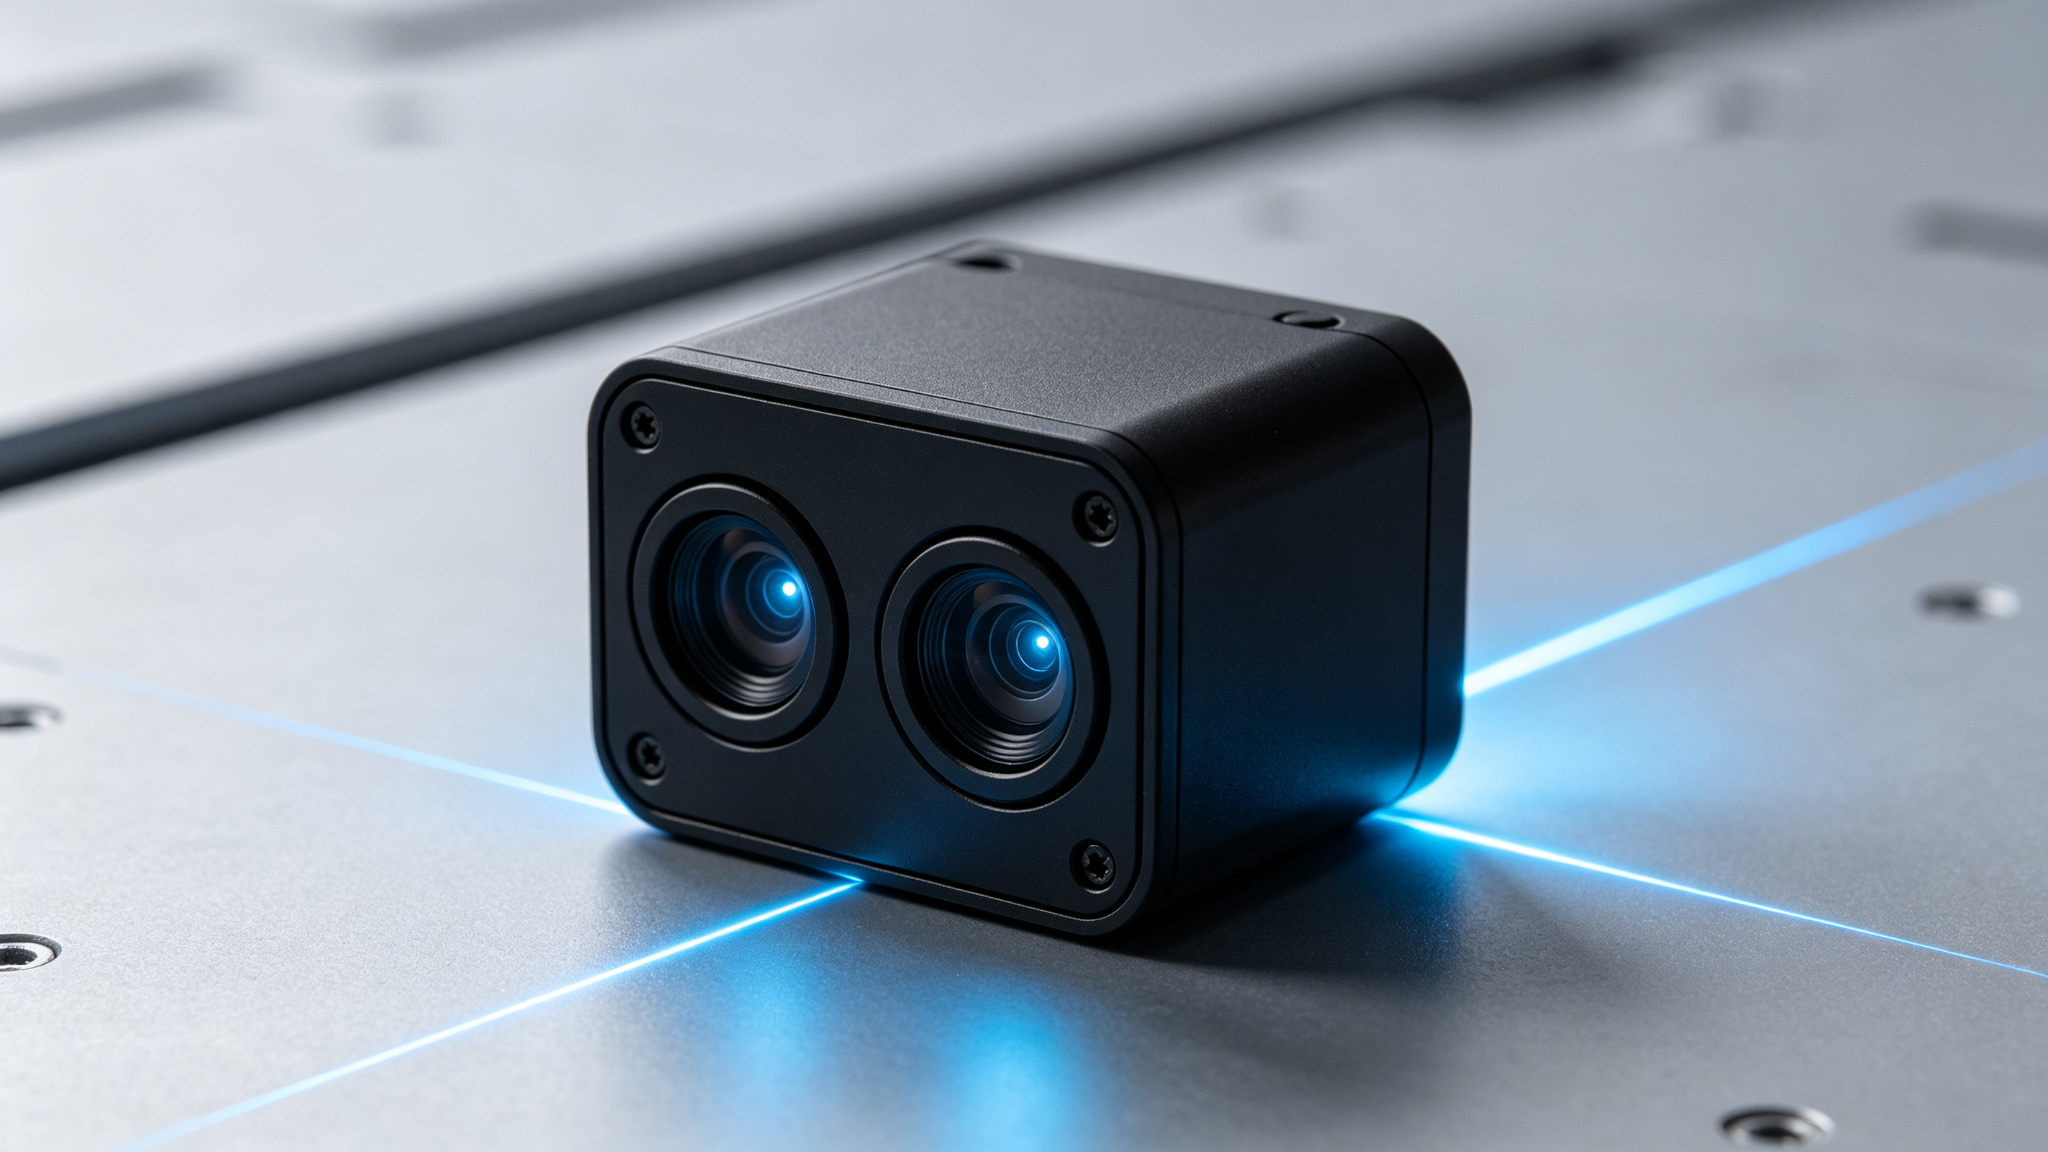

图1:ZED X Nano 双目3D相机
一、腕部视觉:ZED X Nano 补上“最后一公里”
机械臂进入 10cm 以内的操作黄金区,传统3D深度相机精度常断崖式下降,USB 线缆易弯折松动,滚动快门留下拖影。ZED X Nano 微型双目3D相机专为此而来:42×30.5×33.8mm、75g,可嵌入腕部或末端执行器;双 2.3MP 全局快门,最高 120fps,最近 3cm 起测,配合 Neural Depth Engine 实现亚毫米级深度精度,XY 横向定位优于结构光与 ToF。接口以 GMSL2 替代 USB-C,15m 长线、锁扣抗 EMI,适配 7×24 产线;零拷贝管线让图像直达 NVIDIA GPU。2026 年 8 月起,Trossen Robotics 已将其列为数据平台腕部标配。
二、头胸手组合:多机位一次搭齐
人形机器人需要全身空间感知。Stereolabs 提供差异化机型矩阵:头部选 ZED X One S(体积缩小 35%、190° 鱼眼可选),支撑环绕视觉、定位与 SLAM;躯干选 ZED X,1200p@60fps,承担导航与动态避障;上肢与夹爪选 ZED X Mini,近场精度突出。ZED Box(适配 NVIDIA Jetson Orin)单网关最高 16 路同步,帧对齐误差约 15µs。
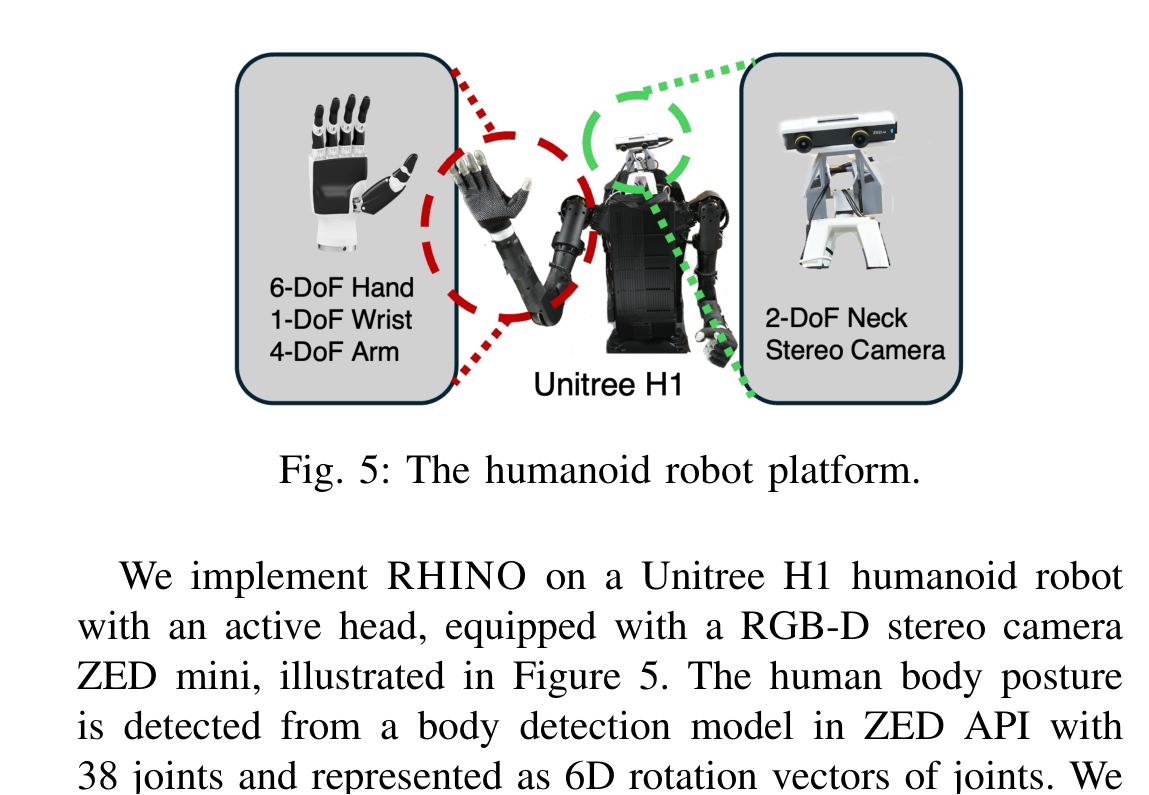

图2:人形机器人硬件平台——Unitree H1 搭载 ZED mini 立体相机,头颈手多自由度协同(来源:论文原图,arXiv:2502.13134《RHINO: Learning Real-Time Humanoid-Human-Object Interaction from Human Demonstrations》,Fig.5)
三、数据闭环:从采集到部署同一套栈
ZED相机原生兼容 NVIDIA Isaac Sim / Isaac Lab 与 ROS 2,ZED SDK 内置目标跟踪、点云生成与传感器融合算法。真机采集、仿真训练、实机部署同一套栈,Sim-to-Real 迁移成本随之下降。官方公开资料显示,全球超 22000 家研发机构选用 ZED 硬件,学术论文累计 1800 余篇。
四、应用场景与行业赋能
高校与科研院所:环境感知、机械臂 3D 抓取、具身智能数据集采集;人形机器人企业:头胸手多机位部署、全身 SLAM、遥操作视觉反馈;工业自动化:精密装配、上下料、拆码垛、AMR/AGV 导航避障;数据工厂:7×24 高通量采集,供给 VLA/VTLA 模型。
从腕部 3cm 近距感知到全身多机位组合,ZED双目3D相机把“看得见”沉淀为可复用的空间智能底座。欣佰特科技作为 Stereolabs ZED 系列产品代理,提供选型与技术支持。