Sim-to-Real 为什么总差一步?Stereolabs ZED 双目3D相机“数据闭环”拆解
做具身智能、模仿学习的团队,近几年都在补同一块短板:高质量示教数据。动作捕捉、力反馈、数据手套各有分工,但视觉这一路,越到操作末端越容易掉链子——机械臂贴近目标,3D深度相机精度断崖;线缆反复弯折,采集链路时断时续。这套问题,Stereolabs 的 ZED双目3D相机矩阵给了一条相对完整的解法,拆开聊聊。
先说腕部
ZED X Nano 微型双目3D相机,三围 42×30.5×33.8mm、75g,双 2.3MP 全局快门(1920×1200),最高 120fps,最近 3cm 起测。它用自研 Neural Depth Engine 做到亚毫米级 Z 轴精度,XY 横向定位优于结构光与 ToF——抓取姿态估计最怕横向偏移,这一点比“测得到距离”更关键。接口从 USB-C 换成 GMSL2:15m 传输、锁扣、抗 EMI,产线 24 小时运行也不虚;零拷贝管线让数据直达 GPU,数据采集吞吐明显上来了。
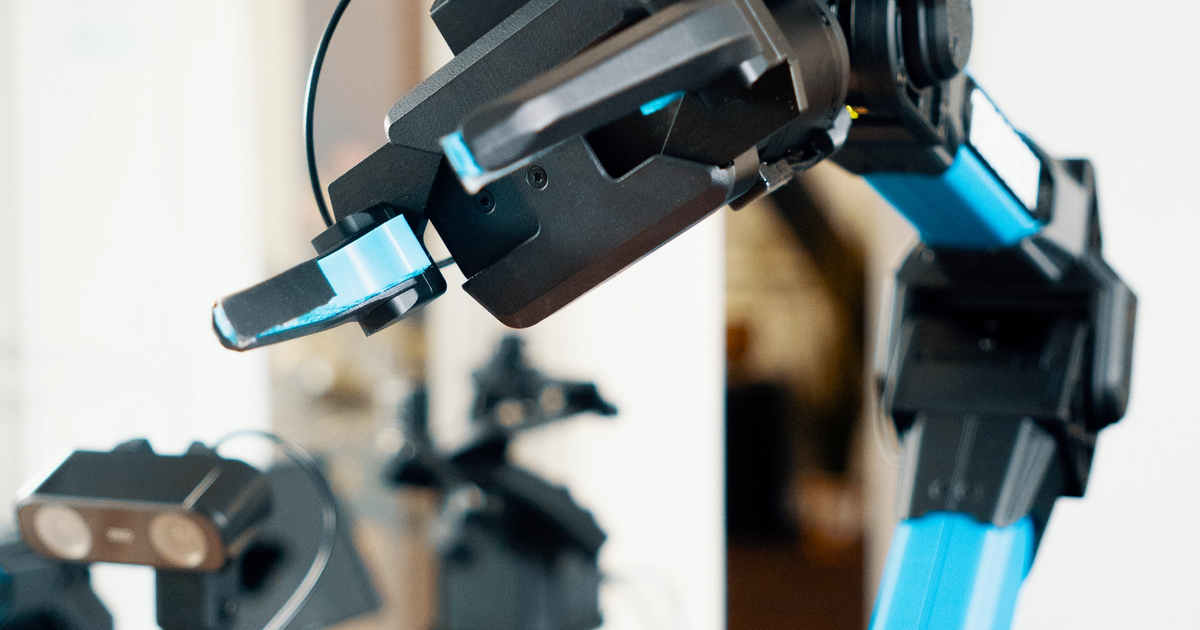

图1:ZED X Nano 腕部双目相机
再说组合
人形机器人不是装一个相机就够:头部要环绕视野和定位,用 ZED X One S,体积较 ZED X One 缩小 35%、可选 190° 鱼眼;躯干要导航避障,用 ZED X,全局快门、1200p@60fps;腕部要承担物理AI精细操作,用 ZED X Mini 或 ZED X Nano。多机位最怕同步,ZED Box(适配 NVIDIA Jetson Orin)单网关可带最多 16 路硬件同步,帧对齐误差约 15µs,多路位姿、深度数据流统一处理,全身空间感知一次搭齐。
关键还在软件闭环
ZED相机原生对接 NVIDIA Isaac Sim / Isaac Lab 和 ROS 2,真机采集、仿真训练、实机部署用同一套视觉栈,Sim-to-Real 迁移的坑少一大截。官方公开资料显示,全球超 22000 家研发机构、十万级开发者用过 ZED 硬件,相关论文累计 1800 余篇——科研圈的接受度是实打实的。
落到场景:高校科研(环境感知、机械臂 3D 抓取、具身智能数据集采集)、人形机器人整机厂(头胸手部署、全身 SLAM、遥操作视觉反馈)、工业自动化(精密装配、上下料、拆码垛、AMR 避障)、数据工厂(7×24 高通量采集,喂 VLA/VTLA 模型)。欣佰特科技作为 ZED 系列产品代理,可提供选型、集成与技术支撑;具体项目不妨按“装在哪、采什么、跑什么模型”倒推方案,先定任务链路,再选相机组合,把“看得见”沉淀为可复用的空间智能底座。