破解遥操作“无感”困局:WEART TouchDIVER Pro 触觉手套六驱动点触觉手套打通力反馈闭环
远程控制一台机器人并不难,难的是“摸到”它正在接触什么。传统遥操作链路中,操作者主要依赖摄像头画面与传感器数值,机械手抓得紧不紧、接触面是滑是糙、力度该加该减,往往只能靠“看”去猜。WEART TouchDIVER Pro 触觉手套要解决的,正是这条缺失的回传通道。
从单向指令到双向触觉闭环
多数遥操作系统是单向的:操作者下发指令,机器人执行,缺少“回传信号”——机器人把正在遭遇什么告诉操作者。TouchDIVER Pro 将力反馈覆盖全部手指与手掌:机器人接触物体时,阻力实时传回操作者手上,握持是否牢固、是否打滑、是否建立接触,不再依赖仪表盘。
六个驱动点与多模态触觉反馈
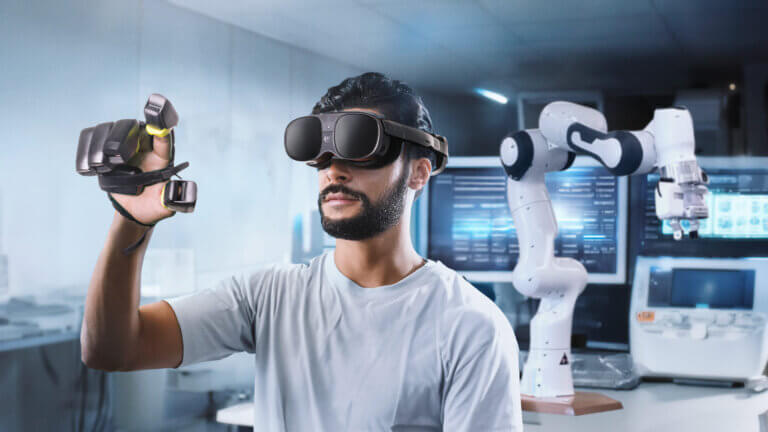
TouchDIVER Pro 触觉手套 采用 6 个驱动点,分布于五指与手掌,提供力反馈、纹理渲染、热感提示三种共定位触觉反馈,温度反馈范围 18℃–42℃。操作者不仅能感知力度,还能分辨材质纹理与温度变化,接近真实触觉临场。整机约 200g,均码弹性材料,可适应不同手型。
全手追踪与低延迟连接
手套通过组合追踪传感器实现全手追踪,手指追踪精度达毫米级(官方资料为 2mm);连接提供 WiFi、蓝牙低功耗(BLE)与有线三种模式,兼顾部署灵活与低延迟;零设置时间、电池可热插拔,即戴即用。
面向机器人的软件架构
遥操作方案基于三层架构:WEART-Core(Linux 中间件)、模块化 ROS2 节点架构、机器人或仿真环境。接入新机器人只需集成对应硬件的重映射层,其余技术栈保持不变;全链路可先在仿真中完成端到端验证,再部署到真机,为研发提供安全可预期的迭代路径。配套 SDK 覆盖 Unity、Unreal Engine 与低级别 C++/C#/Python,内置纹理库与手-对象交互模型。
典型场景与研发价值
|
领域/场景 |
典型用途 |
帮助解决的痛点 |
|
工业遥操作 |
受限/危险环境远程零件处理、设备远程维护 |
人员无法进入或存在安全风险,仅靠视觉难以确认夹持状态 |
|
手术与医疗机器人 |
遥操作手术、器械与组织交互力感知 |
力度过大或不足的风险,操作者缺乏触觉依据 |
|
具身智能/机器人学习 |
高保真人类演示数据采集、示教训练 |
训练数据缺少触觉维度,机器人泛化受限 |
|
科研与研发 |
灵巧手与机械臂快速原型、sim-to-real 验证 |
原型迭代周期长、真机验证风险高 |
|
特种作业 |
微装配、太空探索、危险品处理、远程检测 |
极端或不可达环境下的精密操作 |
|
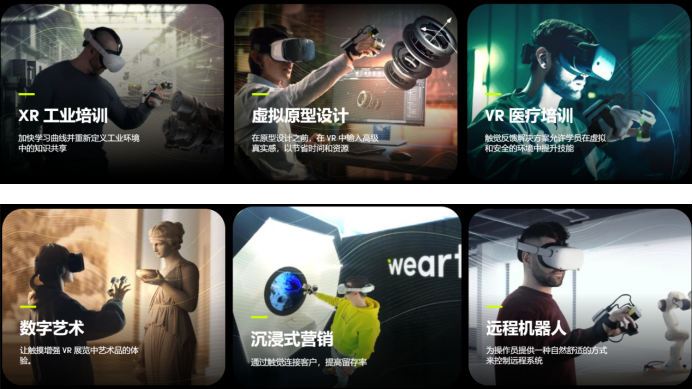
XR 工业培训 |
装配、维修等技能训练 |
培训成本高,危险场景无法实操演练 |
|
虚拟原型 |
产品设计评审、虚拟装配验证 |
原型制作耗材耗时,触觉信息缺失 |
|
VR 医疗培训 |
虚拟环境中的操作技能训练 |
学员难以获得器械与组织交互的手感 |
|
数字艺术/沉浸式营销 |
VR 展览触感体验、产品互动 |
体验维度单一,停留与转化受限 |
工业受限或危险环境中的远程零件操作、手术与医疗机器人的力反馈操控、具身 AI 高保真演示数据采集、科研团队的快速原型与 sim-to-real 验证。对研发团队而言,TouchDIVER Pro 的意义在于把触觉作为一等公民纳入遥操作技术栈——降低操作者认知负荷,提升操控精度与安全性,也为机器人学习系统提供更丰富的数据维度。