
Contact Core 打通感知—训练—部署—迭代闭环:Robotiq 发布 2FC Physical AI 夹爪
2026年10月21日,加拿大魁北克 Lévis 的 Robotiq 发布 2FC Physical AI 夹爪并开放预售(2FC-85/2FC-140,2027年Q1发货,10月28日举办发布 webinar)。这是其 Physical AI 软件层 Contact Core 的生产级落点:把触觉感知、腕部 AI Hub 本地计算与统一数据接口合为一体。
1. Contact Core:面向 Physical AI 的接触数据闭环
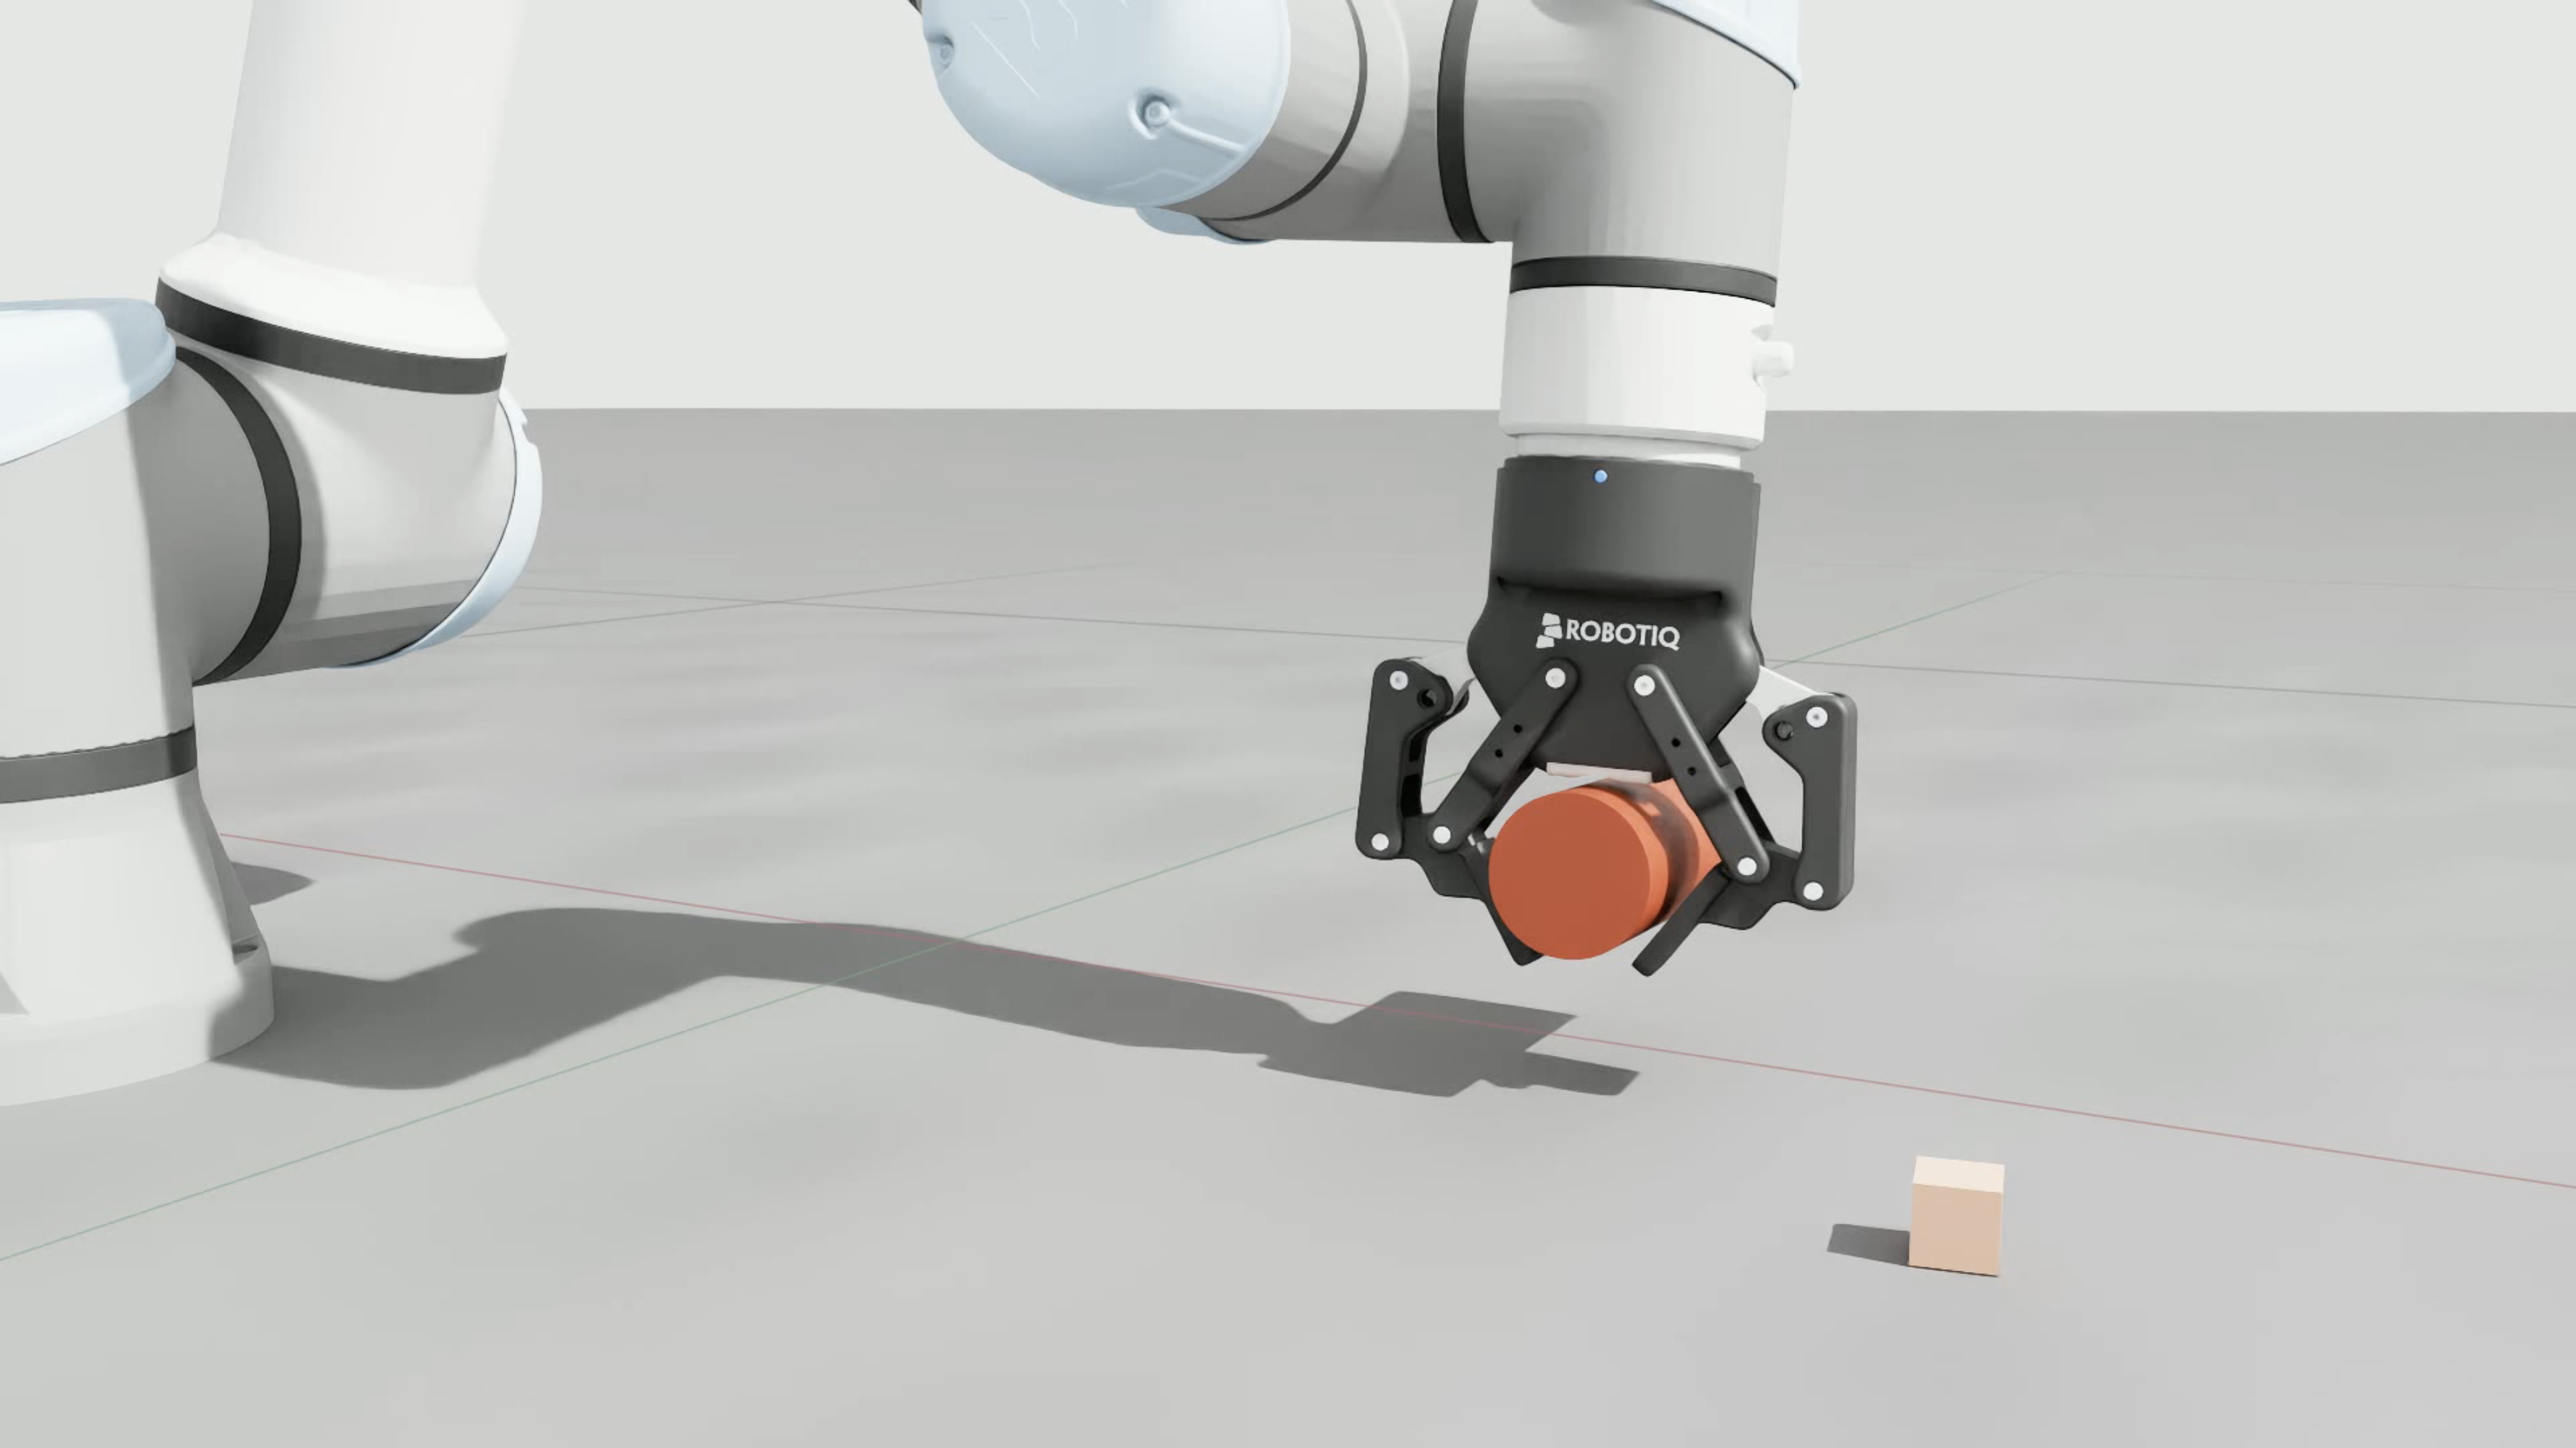
Contact Core 是 Robotiq 面向 Physical AI 的软件层,由三块组成:NVIDIA Isaac Sim 仿真资产、ROS 2 控制与采集包、接触丰富数据 API——把夹爪、触觉、机器人状态、接触流在毫秒级时间轴上对齐为单一信源。闭环为 Sense→Train→Deploy→Improve:采集接触数据、注入训练管线、在同一套 Contact Ready 硬件部署、回采新数据迭代。
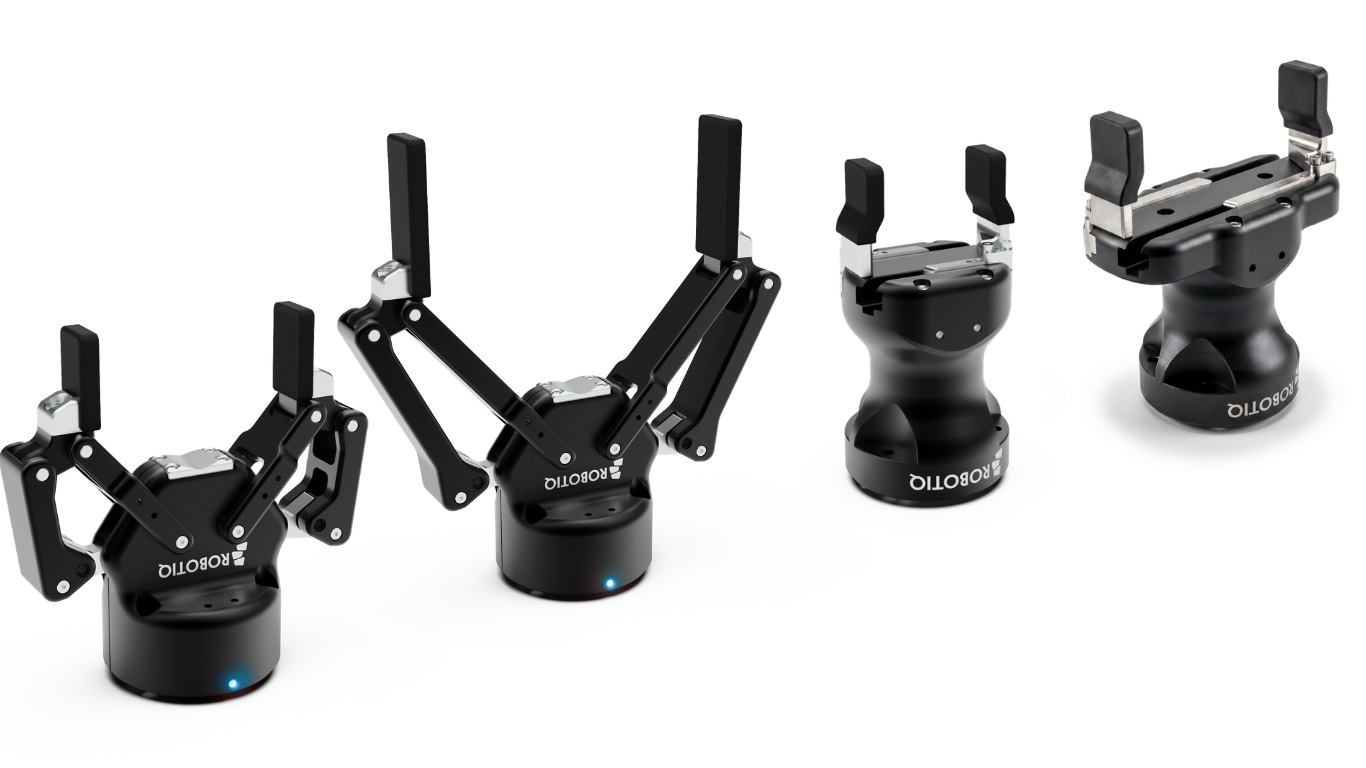
2. 2FC:腕部本地嵌入式抓取技能
2FC 基于全球部署超3万台的 2F 平台,腕部 AI Hub 在本地实时运行五类抓取技能:抓取质量评估、初始滑移检测、物体位姿估计、物体对中、高级夹持检查,并输出带标注事件而非原始信号。多源接触信号经统一 API 毫秒同步,额定200万次循环,柔顺欠驱动支持平行与包覆抓取;存量2F用户可加装TSF与AI Hub升级。
3. 触觉与力控配套
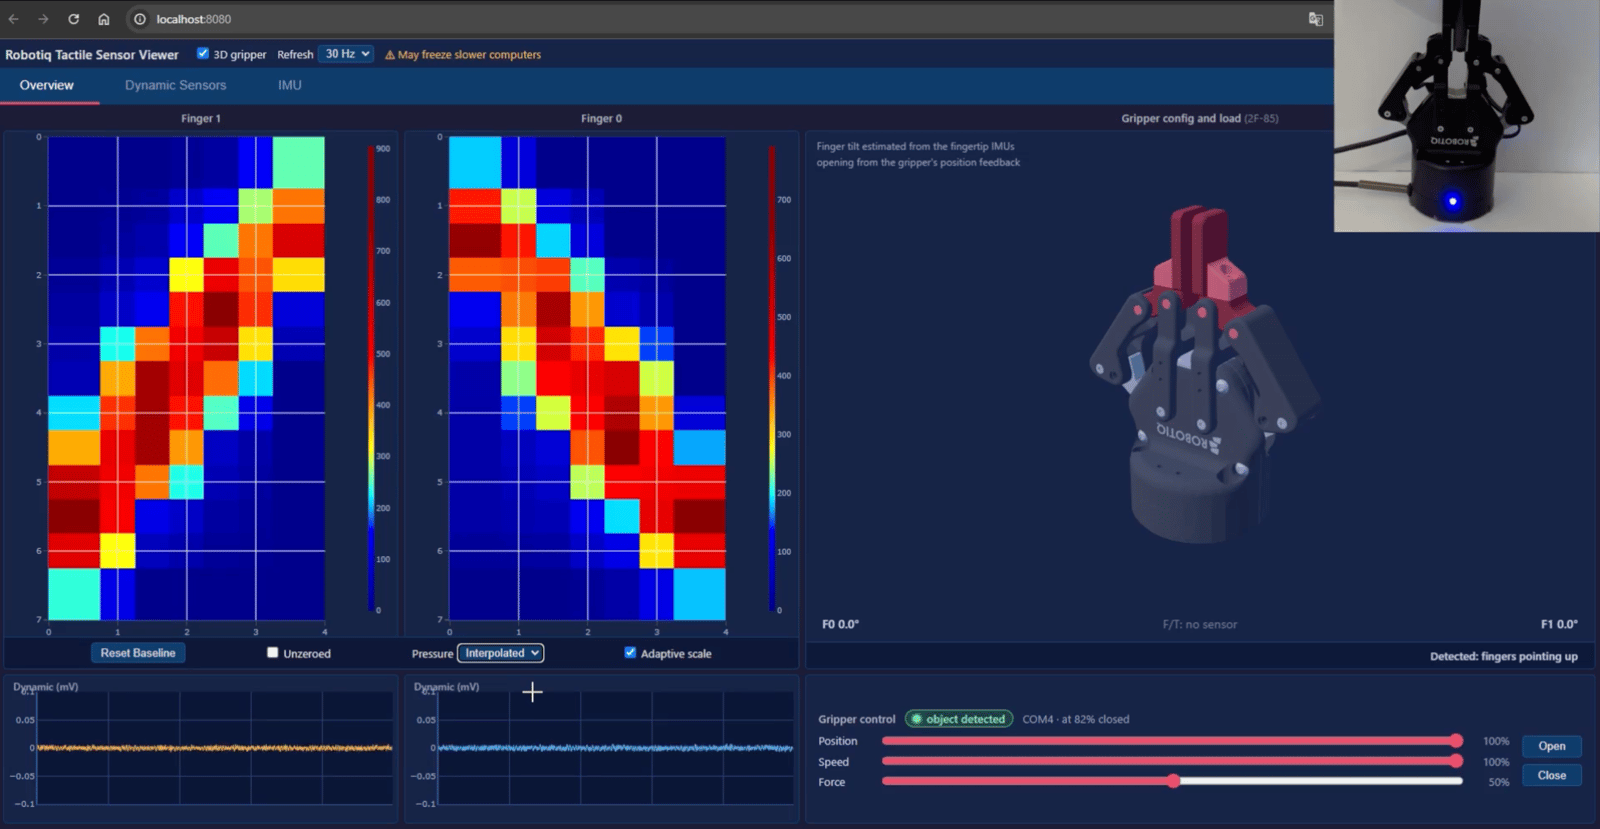
TSF-85 替换 2F-85、2F-140 标准指尖:28 taxels 压力、1000Hz 振动滑移、IMU 本体感知三模态;FT300S力矩传感器(FT-300S,6-DOF、±300N、500%过载)承担 robotiq力控 闭环。开源侧,BSD-3 C++ SDK、官方 ROS2 包与双后端 Isaac Sim 资产已上线 GitHub。
4. 两条触觉路线怎么选
行业内另有“边缘免训练”路线,Contactile 社媒口径为:“We don't make tactile sensors, we make tactile intelligence modules — they sense, they interpret and they provide action signals; all at the edge, no processing required, no model training required.” Robotiq 走“数据→模型→部署”闭环,2FC 的本地技能是在该闭环上的嵌入式提速;两类团队按自身阶段选型。
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
Contact Core(软件层) |
NVIDIA Isaac Sim 资产 + ROS2 控制采集包 + 接触丰富数据API;夹爪/触觉/机器人状态/接触流毫秒级时间对齐;Sense→Train→Deploy→Improve |
仿真训练与真机部署同一套 Contact Ready 硬件,单一时间对齐信源;robot-agnostic,用户选臂、Robotiq 覆盖接触层 |
GitHub 开源;ROS2、C++ SDK、Isaac Sim |
|
2FC Physical AI 夹爪(2FC-85/2FC-140) |
腕部 AI Hub 本地实时:抓取质量评估、初始滑移检测、物体位姿估计、对中、高级夹持检查;压力/振动/本体感知/力/位置/电流毫秒同步;额定200万次循环 |
本地输出带标注事件而非裸信号;训练与部署同硬件;柔顺欠驱动支持平行与包覆抓取 |
统一API;ROS2包+C++ SDK 上 GitHub;2027 Q1 发货 |
|
TSF-85 触觉指尖 |
28 taxels 压力(4×7)、1000Hz 振动滑移、IMU 本体感知;电容单介质 |
替换 2F-85/2F-140 标准指尖不损行程;静态压力/动态振动/本体三模态 |
ROS2、Isaac Sim;接数据采集模块 |
|
FT-300S 六维力矩传感器 |
6-DOF,±300N 量程,500% 过载能力 |
柔顺接触、实时 robotiq力控 闭环,降低试教与调参 |
协作臂腕部;社区 pyFT300 等库 |
面向上下料、装配、分拣、精密插装与科研数据采集,robotiq二指夹爪、智能型电爪(robotiq电爪)与 Robotiq夹爪 资料可联系我们获取。
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
2F-85 / 2F-140 robotiq二指夹爪(智能型电爪) |
上下料、分拣、装配、码垛等通用工位 |
视觉引导仍有对位误差;自适应包覆+物体检测提升抓取一致性 |
|
2FC Physical AI 夹爪 |
接触丰富数据采集、本地抓取技能、科研到产线 |
原始触觉信号难直接用、上位机回传延迟;本地输出标注事件 |
|
TSF-85 触觉指尖 |
滑移检测、动态重抓、纹理/物体识别、抓取质量评估 |
柔性易碎品易滑落;缺多模态接触数据喂训练管线 |
|
FT-300S / FT300 力矩传感器 |
精密插装、打磨、去毛刺、柔顺装配 |
刚性定位撞损、力超限;实时力控反馈 |
|
Hand-E(hande夹爪/hand-e) |
协作臂精密装配、洁净与潮湿环境 |
IP67 防护、7kg 负载;精密对位 |
|
Epick / AirPick 吸盘;手腕相机/Wrist相机 |
平面件搬运;视觉定位引导 |
非规则平面吸附;视觉偏差导致的抓取错位 |