
面向工业场景先行:Optimus量产曲线下,科研平台的触觉Uskin/Gelsight、Manus手套与Tesollo/Allegrohand灵巧手选型
2026年10月21日,特斯拉发布Q3 2026 Update并召开财报电话会,确认Optimus已在弗里蒙特大批量产线启动早期生产,下线首批“生产质量”机器人,现有工艺被判断具备商业产品适用性;加州产线状态为Early Ramp,得州工厂处于建设阶段。马斯克在会上将面向外部企业客户的交付时间指向2027年末,初期面向危险、重复、可全天候运转的工业任务,家用场景随后。
需要客观说明:百万台年产能为产线设计目标,达到每周约2万台节拍预计至少一年以上,官方未披露当前周产与累计产量。商业化前仍需合拢机电灵巧操作、可用AI行为、长时耐久可靠性三项;手部设计尚未定型,AI5芯片计划约2027年4月集成;公司规划约1万至2万台训练舰队,以人类示范加自我博弈形成仿真与实机结合的训练闭环。
同期公开的专利US20260310299A1展示了贴合指掌曲面的三维柔性阵列触觉传感器及印刷模塑量产工艺,反映触觉感知是人形灵巧操作的关键攻关方向,但其是否用于量产手部尚无确认。
对科研院校与工业研发团队,这一阶段正是提前验证硬件配套的窗口。信倍通(ICT)围绕具身智能提供成套选型:触觉层面,XELA xela触觉传感器uSkin为阵列式触觉力传感器与矩阵式三轴触觉传感器方案,输出X/Y剪切力与Z法向力,最高450Hz采样、0.1gf分辨率,并可补充GelSight Mini视触觉传感器;示教层面提供senseglove数据手套Nova(nova力反馈)与R1力反馈手套、manus数据手套,以及MOXI具身智能动捕系统、xsens动作捕捉系统用于动作数据采集;本体层面覆盖tesollo灵巧手、delto灵巧手、allegrohand四指灵巧手(dexterous hand);环境感知配套ZED双目3D相机。
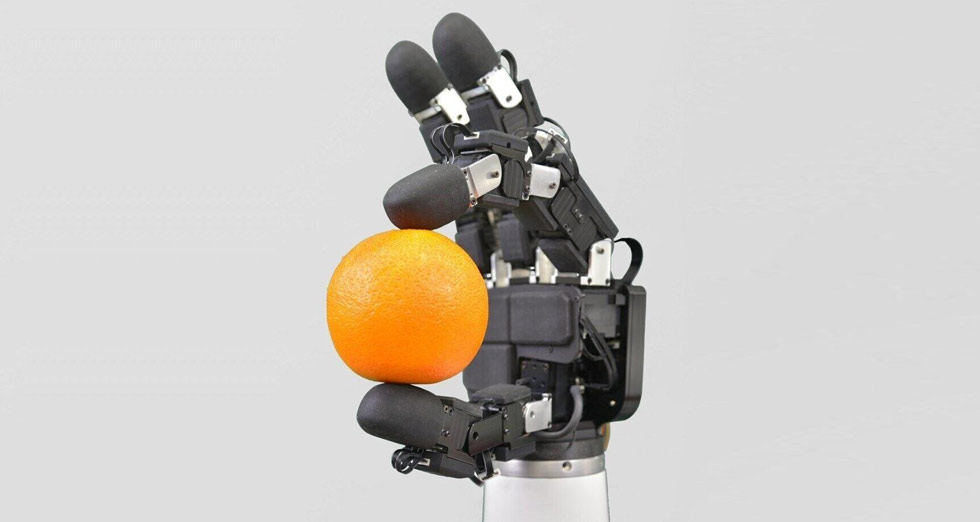

图1 uSkin 指尖柔性夹持演示
从早期量产到对外交付的窗口期,正是硬件选型、样品测试与耐久数据积累的关键阶段;提前打通触觉、力觉示教与动作采集链路,可缩短后续本体集成与策略训练的周期。
人形机器人从演示走向产线,比拼将从动作惊艳转向耐久、触觉与数据闭环。信倍通(ICT)聚焦具身智能软硬件解决方案,可提供上述硬件的选型咨询、样品测试与集成对接。
产品相关技术汇总表
|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
XELA uSPa 44(uSkin 平面阵列) |
16传感点,23×25×5mm;三轴力(X/Y剪切、Z法向),最高450Hz;单点分辨率0.1gf;单根7线电缆接微控制器;单模块最多64点 |
薄型4mm起、低迟滞、高/低灵敏度软件可调;同时测法向力与剪切力,可识别滑移起始 |
Allegro Hand 等灵巧手指尖/指节/掌面贴装,微控制器集成 |
|
XELA uSkin 指尖/曲面阵列 |
磁式三轴力阵列,贴合指腹曲面(点数随形态定制,详见官方手册) |
覆盖指尖曲面、响应快,适合全手触觉覆盖 |
灵巧手指尖、仿人手掌面 |
|
GelSight Mini 视触觉传感器 |
基于弹性体成像的视触觉方案(分辨率、量程详见官方手册) |
高分辨率观测纹理、形变与滑移,适合材质与接触状态研究 |
科研夹持台、机械臂末端 |
|
SenseGlove Nova 力反馈数据手套 |
轻量化力反馈手套(具体行程/反馈力详见官方手册) |
夹持力双向反馈,遥操作示教临场感强 |
机器人遥操作、VR 训练平台 |
|
SenseGlove R1 外骨骼力反馈手套 |
外骨骼式力反馈(规格详见官方手册) |
反馈力更大,适合负载示教与远程操作 |
重载遥操作、力觉训练 |
|
Manus 高精度数据手套 |
无线关节角度捕捉(精度/采样率详见官方手册) |
手部姿态高精度记录,多平台 SDK 对接 |
动捕、遥操作、动作复刻 |
|
Tesollo Delto 系列灵巧手 |
一至五指模块化可选(DG/DF 系列,参数详见官方手册) |
模块化、科研友好,可二次开发与集成触觉 |
机械臂末端、人形手部研发 |
|
Allegro Hand 四指灵巧手 |
四指多自由度科研灵巧手(自由度与负载详见官方手册) |
科研生态成熟,已有大量触觉集成论文 |
机械臂、人形操作平台 |
|
MOXI 惯性动捕系统 |
全身无线惯性动作捕捉(规格详见官方手册) |
无相机遮挡、适合大空间与户外数据采集 |
具身智能模仿学习数据采集 |
|
ZED 双目3D相机 |
立体视觉深度感知(量程/帧率详见官方手册) |
即插即用、成熟 SDK,提供尺度与深度 |
机器人/人形环境感知、抓取定位 |
应用场景
· 面向工业危险、重复、全天候任务的人形作业方案预研;
· 灵巧抓取、触觉感知与视触觉材质识别研究;
· 遥操作示教、力反馈临场感与动作数据采集;
· 科研院校与企业研发的硬件选型、样品测试与集成对接。
痛点问题与解决方案
· 接触力与滑移不可知 → XELA xela触觉传感器矩阵式三轴触觉传感器闭环;
· 精细材质分辨不足 → GelSight Mini 视触觉传感器补充微观接触观测;
· 示教无力觉通道 → R1力反馈手套与Nova 力反馈数据手套双向反馈;
· 动作数据采集零散 → manus数据手套、MOXI具身智能动捕系统、xsens动作捕捉系统标准化采集;
· 本体与视觉配套 → tesollo灵巧手、allegrohand四指灵巧手(dexterous hand)与ZED双目3D相机。
多产品应用场景与解决痛点汇总表
|
产品 |
典型应用场景 |
解决的痛点问题 |
|
XELA uSkin 阵列触觉传感器 |
易碎品夹持、滑移检测、抓取力闭环控制 |
无接触力反馈时易抓碎或滑落,缺乏法向/剪切力信息 |
|
GelSight Mini 视触觉传感器 |
材质识别、滑移观测、表面接触状态研究 |
单靠视觉难以判断微观接触与形变 |
|
SenseGlove Nova / R1 力反馈手套 |
遥操作示教、远程力觉临场感、力觉训练 |
示教者感知不到夹持力度,训练数据缺少力信息 |
|
Manus 数据手套 |
手部姿态采集、动作复刻、遥操作 |
手指关节角度难标定,数据采集效率低 |
|
Tesollo / Allegro 灵巧手 |
抓取策略研究、手部算法验证、本体改装 |
缺少可控、可改装、文献基础好的灵巧操作本体 |
|
MOXI / Xsens 动捕系统 |
全身动作数据采集、模仿学习、行为复刻 |
真实人体动作数据难以规模化、标准化采集 |
|
ZED 双目3D相机 |
环境深度感知、避障、抓取目标定位 |
单目缺乏尺度,机器人难以稳定定位目标 |