
机器人训练数据采集难?预算有限如何搭建动捕平台:ROKOKO动捕系统从演示到数据集的一体化路径以及光学系统的成本与效率对比
搭建一套动捕系统,科研与工业用户常常面临同样的困境:光学动作捕捉设备由多台相机、专用场地与长期订阅组成,预算高昂;安装标定耗时数天;表演者一旦被遮挡或超出视场,数据立即中断或跳变。对机器人团队而言,灵巧手数据采集频次高、场景多变,这些问题会被进一步放大,这也正是光学动捕替代方案受到广泛关注的原因。
ROKOKO的无线动作捕捉方案从源头规避了上述问题。Smartsuit Pro II与Smartgloves II完全不需要相机,依靠IMU动捕惯性传感器与电磁场(EMF)融合定位,不存在视线遮挡问题,也不受场地与光线限制;设备穿戴只需几分钟,在办公室、实验室动捕设备应用场景甚至户外都能开拍。Smartsuit Pro II提供S到XL多尺寸,电子模块5分钟即可换装到另一件服装上,适合多人轮换采集。
针对机器人训练的数据需求,ROKOKO强调“数据优先”的工作流:先用动作捕捉设备完成演示采集,在Rokoko Studio中完成分段、循环与标注,再以FBX、BVH、CSV格式导出,或通过Device SDK实时流式输出到Unity、Unreal、MoveIt、Isaac、MuJoCo等工具链。SDK支持ROS 2动作捕捉与NVIDIA Isaac Lab,配合OpenXR手部追踪,可将数据手套数据直接接入具身智能数据采集与人形机器人动捕管线。
成本层面,ROKOKO提供了远低于光学系统的惯性动作捕捉系统方案,让单个博士课题预算也能负担,同时支持多操作员、多设备并行采集——官方数据显示,单台中端笔记本即可同时处理约20只数据手套(83 Hz),便于实验室扩展数据规模。设备无需专业影棚,省去了场地与持续订阅成本,为科研与企业用户提供了一体化的机器人遥操作与动作数据解决方案。
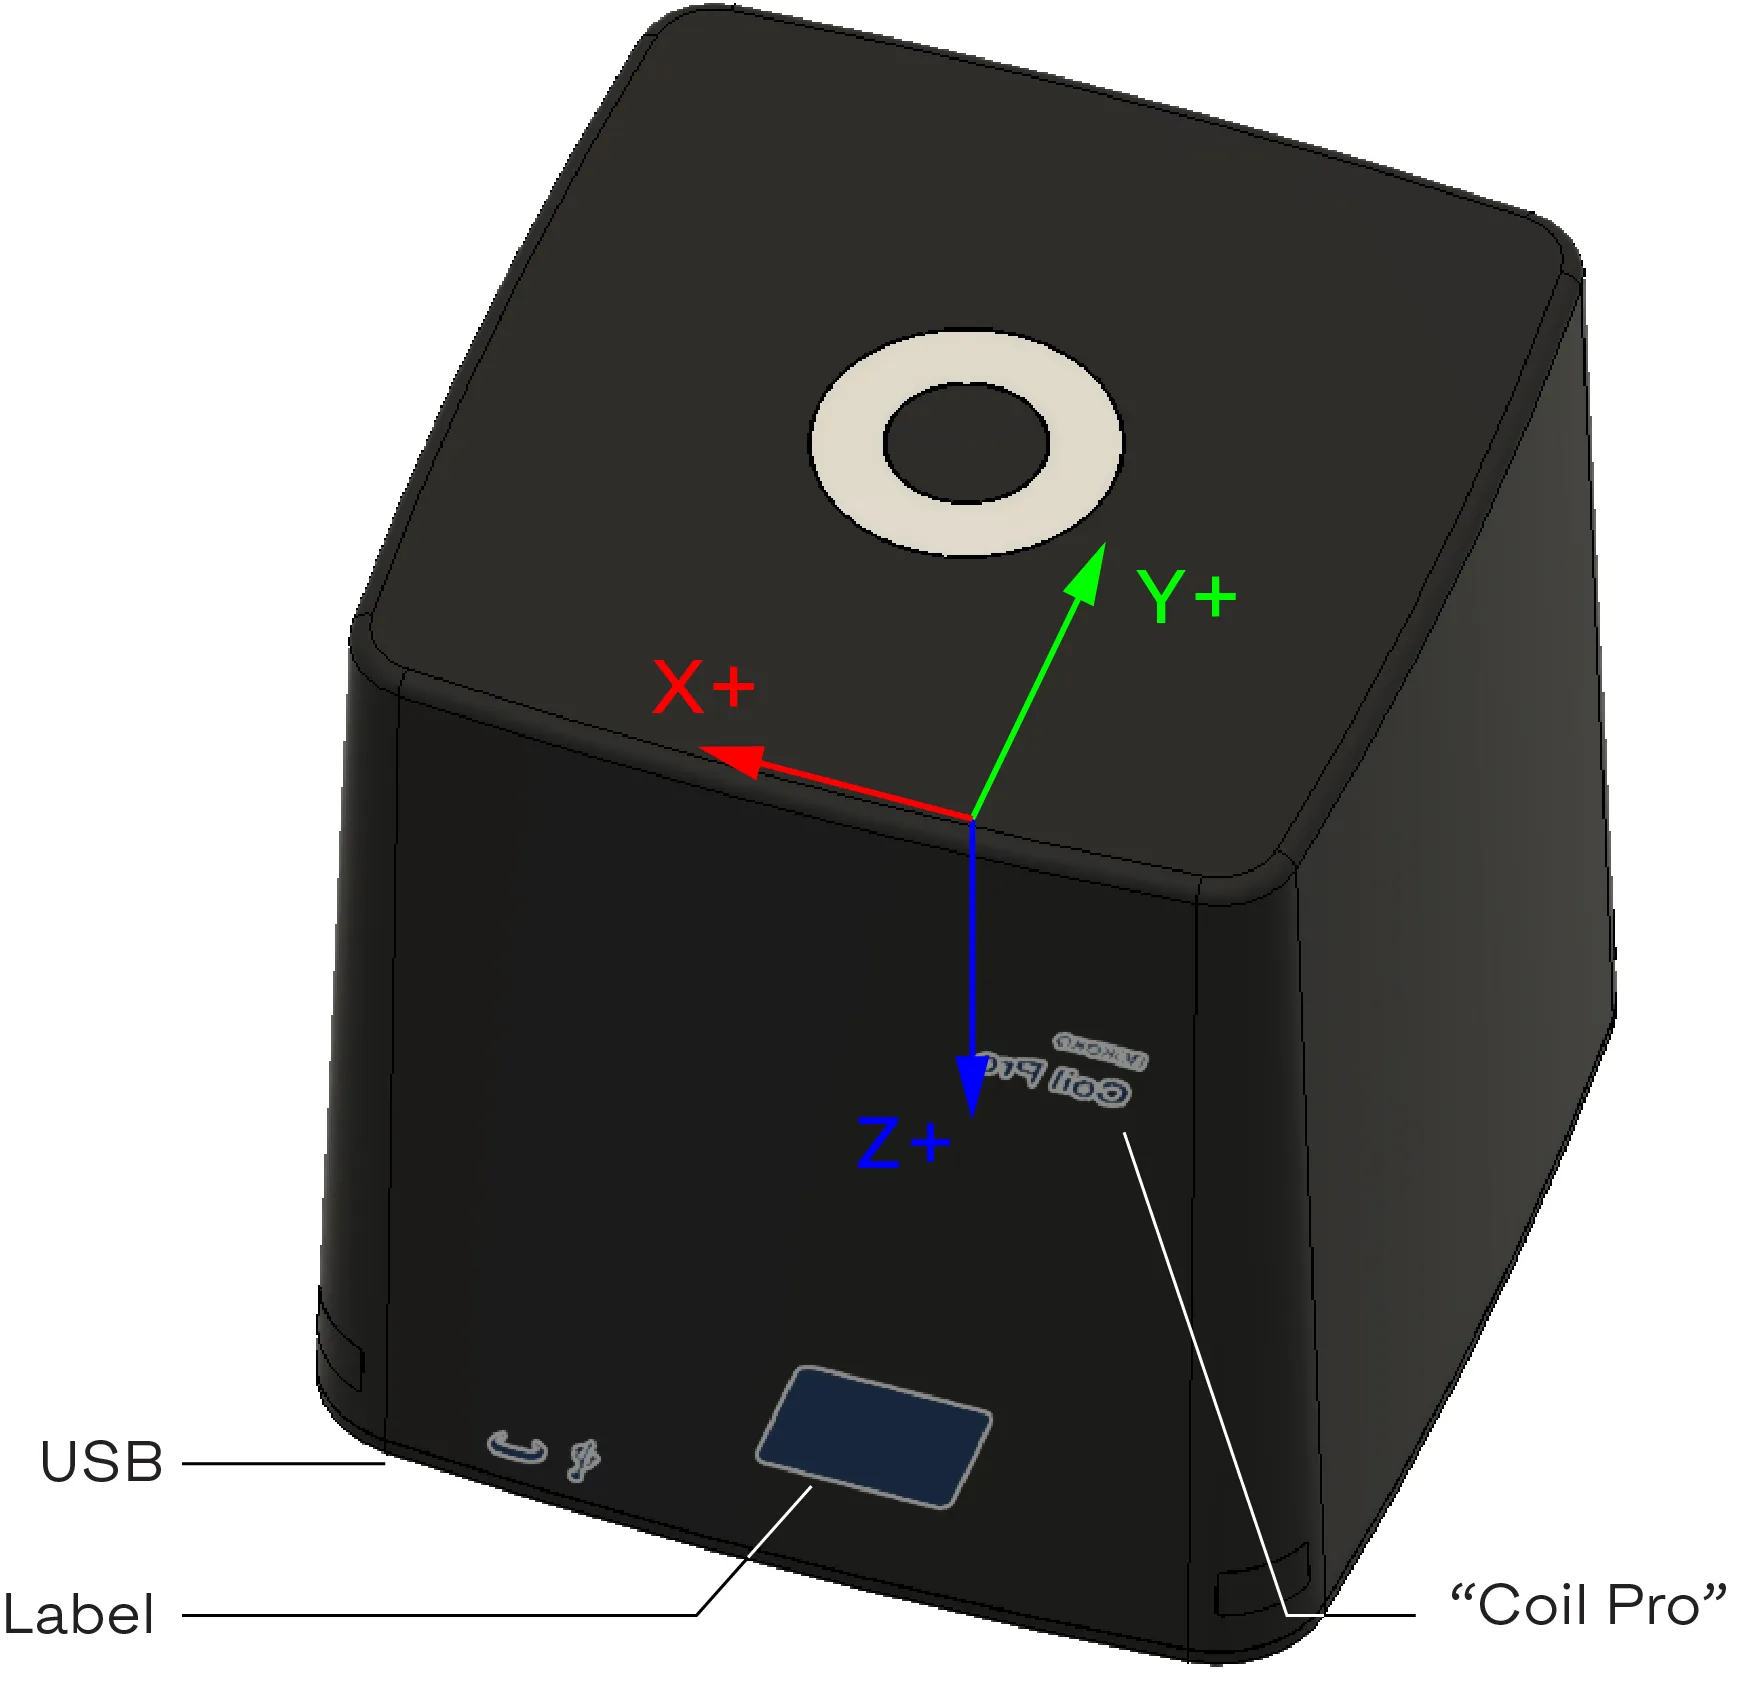

图:Coil Pro 电磁场定位装置

|
产品型号 |
核心技术参数 |
独特优势 |
适用平台或接口 |
|
Smartsuit Pro II(无线全身动捕服) |
100 Hz 数据流(SDK 默认);19 个传感器节点(独立版)/17 个(配手套版);尺寸 S–XL;Wi-Fi 无线连接 |
无需光学相机,几分钟完成穿戴部署;电子模块 5 分钟内可换装;可组合 Smartgloves II 与 Coil Pro 实现全身+手指+绝对位置采集 |
Rokoko Studio、Device SDK(RGMP 协议);Unity/Unreal/Blender/Maya;导出 FBX/BVH/CSV;Windows/macOS/Linux |
|
Smartgloves II(数据手套) |
250 Hz 内部 IMU 采样;83.33 Hz 位姿输出;39 自由度输出位姿(配 Coil Pro 为 45 自由度);每只 7 个传感器(5 指+前臂+HUB);IMU+EMF 双模融合;约 12 ms USB 处理延迟;Wi-Fi TCP 流 |
电磁场(EMF)定位抗遮挡;续航较上代提升 50%;可定制 LED、实体按键、USB 数据流;可对接多种灵巧手 |
Device SDK(RGMP);ROS 2、NVIDIA Isaac Lab、OpenXR;手骨求解器(26 关节);可补充到 OptiTrack/Vicon 光学系统 |
|
Coil Pro(EMF 定位装置) |
电磁场绝对位置跟踪;配 Smartgloves II 输出 45 自由度完整位姿 |
无漂移全局定位;扩展捕捉工作空间;无相机依赖 |
Device SDK(RGMP);与 Smartgloves II、Smartsuit Pro II 组合使用 |
|
Face Capture / Headcam(面部捕捉) |
iOS/Android 工作流 |
与全身、手指动捕协同的完整表演捕捉 |
Rokoko Studio、手机端 |
|
Rokoko Studio / Device SDK(软件生态) |
录制、编辑、重定向、导出 FBX/BVH/CSV;SDK 支持 Windows/macOS/Linux x64/Linux Arm64;单台中端笔记本可同时处理约 20 只手套(83 Hz) |
数据优先的 ML/AI 管线;实时直播到 3D 工具;RGMP 微秒级时间戳;开放原始 IMU/位姿/位置数据 |
Unity、Unreal、Blender、Maya、Houdini、Cinema 4D、iClone、MoveIt、MuJoCo、ROS 2、Isaac Lab、OpenXR |
应用场景
该方案适用于灵巧手遥操作、机器人操作数据采集、全身遥操作、人形机器人动捕、运动分析、虚拟制作动捕等场景,覆盖实验室到生产现场。
解决痛点问题和解决方案
帮助科研院校与企业解决动作捕捉预算高、部署慢、数据不稳定、难以在野外与生产现场采集等关键痛点,让无线动捕真正融入日常工作流。