

松灵机器人 PiPER 轻量级六轴机械臂全系列解读:从标准版到 PiPER-X 球形腕,覆盖科研教学、具身智能数据采集与轻量自动化
(一)超轻仿生机械臂家族
松灵机器人把六轴臂做成四款:标准版 PiPER 轻量级六轴机械臂、长臂展 PiPER L、中高负载 PiPER H、球形腕 PiPER-X。4.2kg 本体、1.5kg 有效负载、626mm 工作半径、±0.1mm 重复定位精度,DC24V 供电、CAN 通讯,控制器集成在臂体,台面即可部署。
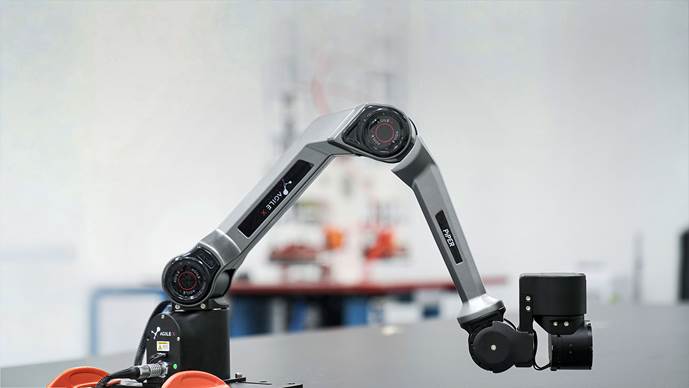
PiPER-X 末端球形腕构型,适合狭小空间与精确对位
(二)高校科研的复现性
抓取与操控算法卡在三处:真机复现难、仿真迁移难、多机实验贵。PiPER 把接口开到最底层:Python SDK、ROS1/ROS2、URDF 模型 与 Gazebo/Isaac Sim。港大与 OpenDriveLab 的 UniVLA 以它做真机平台,四项任务平均成功率较基线提升 36.7%,单项最高 86.7%。
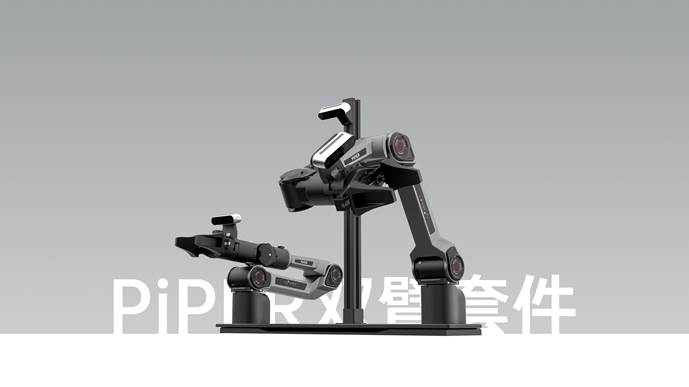
OPEN PiPER 桌面双臂遥操作套件(四臂、两示教器、三台深度相机)
(三)生物实验的亚毫米手
试管、培养皿目标小、壁薄、干涉多。PiPER-X 球形腕 J4/J5 对称 ±90°、J6 ±165°,接近人手腕包络,在生物安全柜与培养箱层架间换姿态不必整臂绕行;±0.1mm 重复定位让同一孔位反复取放落点一致;噪音低于 60dB,可直接进入 实验室自动化机械臂 的工作位。
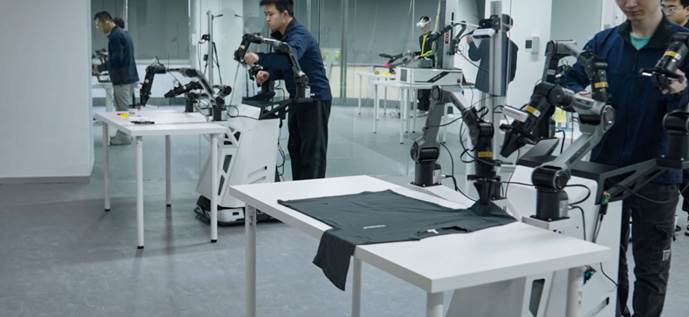
PiPER 轻量级六轴机械臂 多工位 PiPER 同步数据采集场景
(四)柔性分拣的力与位姿
失败模式是滑脱与压损。1.5kg 负载配 0~100mm 行程、40N 夹持力的两指夹爪,覆盖餐盒、果蔬与软包装;末端 225°/s 让抓转放的中间段不拖节拍。WAIC 2026 现场,跨维智能用世界模型驱动 PiPER 做长程扫码分拣,滑脱或放置不稳时自主改策略继续执行。
(五)电子装配的插入精度
PCB 拾放、小电池组装与连接器插合,胜负在最后 2mm。626mm 臂展内保持 ±0.1mm,J4~J6 的 225°/s 让末端微调不拖节拍;开源项目 piper-astra-jev 在 PiPER 上完成两块反光金属件对位,单边间隙约 2mm。对 电子精密装配机械臂 来说,可复现的精度比单次演示更有说服力。
(六)机床上下料的边界
机床旁的空间不按机械臂设计。集成式控制器把电控柜移走,单路 CAN 与 DC24V 减少走线;PiPER L 的 750mm 覆盖更长料道,PiPER H 的 2kg 扛得住毛坯,PiPER-X 的球形腕探入内腔取放。毛坯在 2kg 以内、节拍以分钟计的工位,加工中心自动上下料 走轻量路线更稳。
- 松灵机器人 PiPER 六轴机械臂应用场景
场景一 · 高校科研:抓取与操控算法开发
科研场景的真实约束不是算力,而是实验轮次。PiPER 的价值在于把「一天能跑几轮」做上去:4.2kg 本体可在同一张实验台上并排部署多台,±0.1mm 复现性保证同一策略在不同时间点跑出可比结果,URDF 与 Gazebo/Isaac Sim 让策略先在仿真里过一遍再上真机。UniVLA 的 36.7% 平均提升、UniSteer 的 66 分钟完成四次真机适应,都是在这套硬件上取得的结果,说明它足以承载 VLA 模型 与 模仿学习 的真机验证,而不是只能做演示的玩具臂。
场景二 · 生物实验:试管、培养皿的精准抓取与转移
器皿操作的核心是「不碰壁、不倾斜、不遗漏」。PiPER-X 的球形腕把 J4/J5 做成对称 ±90°、J6 ±165°,末端在层架与柜内可以立起来、侧过去,避免整臂在窄空间里反复让位;±0.1mm 的重复定位让同一孔位第 20 次取放与第 1 次落在同一位置;60dB 以下的噪音与台面安装,使它更适合放进有人工作的实验室。试管抓取 与 培养皿搬运 这类动作本身不复杂,难的是长时间稳定重复,这恰好是轻量臂相对大型工业臂的优势区间。
场景三 · 物流分拣包装:食品、不规则与易损物品
这类任务的失败模式是滑脱与压损。1.5kg 负载、0~100mm 行程、40N 额定夹持力的末端,覆盖餐盒、果蔬、软包装的尺寸与重量区间;本体轻意味着加速与制动时的惯性扰动小,末端 225°/s 的关节速度让「抓—转—放」的中间段不拖节拍。WAIC 2026 的长程扫码分拣演示提供了更关键的一条证据:出现滑脱与放置不稳时,系统能自主判断并改策略重试,全程不复位——易损物品抓取 真正需要的是这种可恢复性,而不是一次成功率高。
场景四 · 电子精密装配:PCB、小型电池的拾放与组装
装配的胜负在最后 2mm。PiPER 的 ±0.1mm 重复定位与 225°/s 的末端速度构成「粗定位快、微调不慢」的组合;末端法兰可挂夹爪、吸盘或力觉、触觉传感器,把接触状态纳入控制回路。可参考的边界数据有两组:开源项目 piper-astra-jev 在 PiPER 上完成两块反光金属件的对位,单边间隙约 2mm;UniSteer 的插方块任务在人工干预微调后成功率达到 100%。对 电子精密装配机械臂 的采购方而言,这意味着可以把臂放在误差链的低误差段,把视觉与力觉放在可补偿段。
场景五 · 自动化机床:加工中心与车床的物料上下料
机床旁的空间从来不是按机械臂设计的。集成式控制器把电控柜从机床边移走,单路 CAN 与 DC24V 供电减少走线;PiPER L 的 750mm 与 PiPER H 的 2kg 分别对应「够得远」与「扛得住」,PiPER-X 的球形腕负责探入内腔取放;拖动示教与离线轨迹复现,让换型从改程序变成重录轨迹。加工中心自动上下料 是否值得用轻量臂,取决于工件重量与节拍要求:毛坯在 2kg 以内、节拍以分钟计的工位,轻量路线的部署成本与改造风险明显更低。
信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

