

BOTA 发布力觉仿真数字模型:SensONE 实现 Isaac Lab - 真机数据同源,夯实具身智能 Sim-to-Real 底座
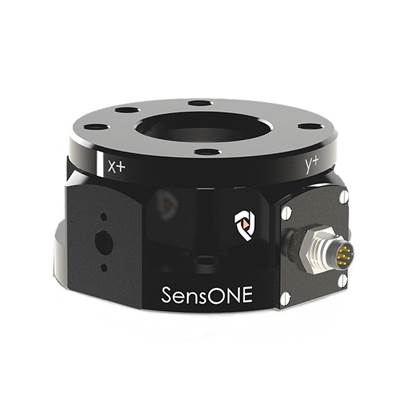
图:SensONE 六维力扭矩传感器单品
一、力觉Sim-to-Real为何总翻车
当具身智能策略进入插拔、装配、打磨这类接触密集任务,机器人必须“读力”。然而主流物理仿真器输出的是理想力/扭矩(wrench),真实传感器却带有动态响应、噪声、温漂与基于 IMU 的负载补偿。策略在仿真里适应的是“理想传感器”,一旦落到真机,面对的却是另一套信号——这正是力觉 Sim-to-Real 的核心鸿沟。
二、BOTA仿真方案两段式原理
Bota Systems(源自瑞士苏黎世联邦理工学院机器人实验室)在 Bota FT Stack 上线仿真模块,主张“训练在仿真、部署到真机,两侧力/扭矩信号一致”。
方案分两部分:一是传感器 USD 资产,内置几何、质量、惯量与安装坐标系,把传感器物理夹在机器人与负载之间;二是 bota_sim 响应模型,基于真机实测拟合,将仿真原始 wrench 还原为真实读数。
模型跑在 NVIDIA Warp 上、仿真器无关,可扩至数千并行环境,并复刻真机 IMU 载荷补偿,只留外部接触力;目前已适配 SensONE、Kinova Gen3 传感器与 TactX,支持 Newton Physics 与 Isaac Lab。

图:搭载 BOTA SensONE 的 Franka FR3 力控套件
三、全系六维力传感器产品矩阵
依托 BOTA 高精度超轻力矩传感器 技术,Bota传感器形成完整量程带:MiniONE(约30g超紧凑)、MiniONE PRO(高灵敏约60g)、Rokubi(约120g)、SensONE(协作臂主力约240g)、PixONE(OEM),并覆盖 LaxONE、MegaONE 大量程与 Medusa 医疗场景;全系一体化嵌入电子、内置6DoF IMU,最高采样1000Hz。
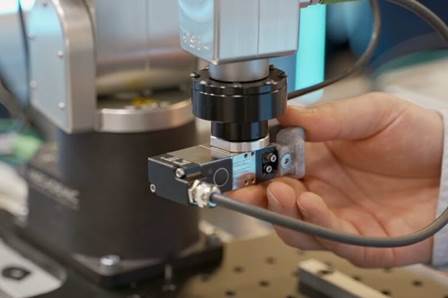
图:研发工作台实机安装与快速标定传感器
四、BOTA力控方案合集三大套件
BOTA力控方案合集面向主流科研臂与协作臂即插即用:
· Universal Robots(UR)力控套件:基于高性能 SensONE 传感器,通过原生 URCap 插件,用户无需复杂底层编程即可快速启用高级力控功能,极大提升精密装配、柔性打磨等应用效率。
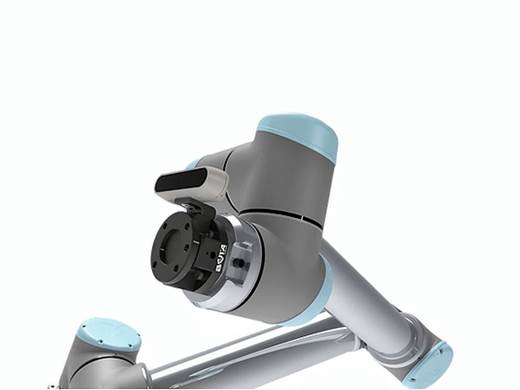
图:SensONE 直装 Universal Robots 协作臂,URCap 即插即用力控
· Franka Research 3 力控套件:进一步增强 FR3 机器人原有力感知能力,传感器经严格测试、测量漂移低,可为长时间 AI 策略训练(如强化学习)提供稳定可靠的高保真力觉数据。

图:Franka 腕部直装、内走线设计
· Kinova Gen3 力控套件:高度集成,传感器直装 Gen3、无外露线缆,保持机器人本体灵巧性,并支持 ROS2 Control,为学术研究提供便捷的高端力控平台。
- 技术硬核优势与适用场景

图:Medusa 超灵敏六维力传感器,面向手术与康复场景
其无漂移测量、高过载、高刚性与每轴100Hz 低于0.01%量程的超低噪声,适用于精密装配、表面打磨抛光、遥操作与力反馈、Physical AI 示教数据采集、协作机器人安全交互,以及手术机器人、水下力感测、外骨骼与假肢等场景。
应用场景
· 接触密集型操作:精密装配、轴孔插接、柔性打磨/抛光/去毛刺;
· Physical AI / 机器人学习:基于真机口径力觉的示教数据采集与强化学习训练;
· 遥操作与力反馈、协作机器人安全人机交互;
· 手术机器人、水下力感测、外骨骼与假肢等专业场景。
痛点与解决方案
· 力觉 Sim-to-Real 鸿沟:USD 资产 + bota_sim 实测拟合响应模型,仿真即真机信号;
· 长时 AI 训练数据漂移:无漂移、低测量漂移传感器 + IMU 载荷补偿,数据稳定;
· 集成复杂:一体化嵌入式电子、URCap/ROS2/ROS2 Control 即插即用,免外置盒与转接;
· 腕部笨重损失灵巧:从30g MiniONE 到直装内走线 Kinova Gen3 套件,保留本体灵巧;
· 力控数据质量差:每轴100Hz 噪声低于0.01%量程、最高2000Hz,支撑高保真数据闭环。
信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

