

面向具身智能数据采集:J-Mex 无线动捕系统打通动作捕捉、数据收集、AI 学习到自主执行四步训练流程
(一)机器人研究需要可落地的动作数据底座
Physical AI 与人形机器人研发中,高质量人类动作数据是策略训练的输入起点。科研院校与工业团队在选型时常面临三类问题:动捕设备受场地与环境约束;采集数据只覆盖局部肢体;数据格式与机器人开发链路对接困难。J-Mex 无线惯性动捕系统围绕机器人训练流程设计,将可穿戴传感采集、动作重定向与机器人数据流打通。
(二) J-Mex 无线动捕系统产品矩阵
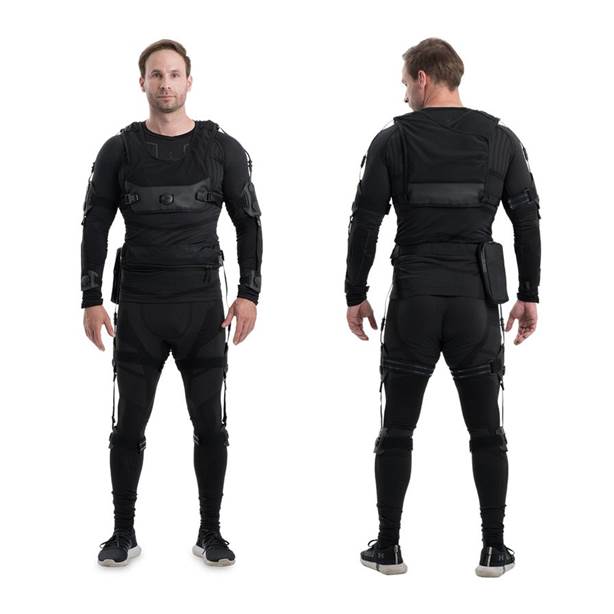
J-Mex 无线动捕系统 | V100-R 动捕套装正面与背面
J-Mex 形成 V100-R、V100-R Plus 动捕服与 AgileMaster 遥操作方案组合:V100 面向动画与 VR/XR 内容生产,J-Mex 具身智能动捕系统 与 J-Mex 惯性动捕系统 面向机器人研究,可搭配 Manus 动捕数据手套补齐手指维度。
(三)四步实现机器人训练流程
- 动作捕捉:操作员穿戴 J-Mex 套装,实时控制机器人运动;
- 数据收集:机器人同步收集传感器数据,深化环境理解;
- AI 学习:融合运动与传感器数据,优化机器人运动模式;
- 自主执行:机器人在 AI 驱动下自主完成多样化任务。
(四)硬件精度与软件接口要点

J-Mex 无线动捕系统 | 人机协作场景下的动作数据采集
V100-R Plus 配备 15 个校准九轴 IMU 与高精度手指模块,动态精度 ±2°;自研姿态融合与专利动态校正维持姿态稳定;标准输出 TF、Joint State、IMU 数据,支持 URDF 导入与 RViz 可视化;ROS2 SDK 覆盖 Humble/Jazzy,Python 与 Windows 端配套 MOXI Player、Robot Editor,便于团队接入现有机器人工程栈。
(五)应用场景
- 协作臂遥操作与示教;人形机器人全身动作数据采集;
- 人机协作姿态识别、跌倒预测等 AI 研究;
- 智能制造作业流程数字化与产线流程优化;
- 危险、特种环境下的远程操作替代。
(六)痛点问题与解决方案
- 局部肢体数据不足以支撑复杂操作:全身多关节同步采集;
- 光学方案部署受限:无线惯性方案适应非结构化车间;
- 数据格式与工程栈割裂:ROS2/URDF/标准话题输出;
- 跨机器人平台复用难:骨骼映射快速切换与多形态支持。
(七)生态合作与行业落地
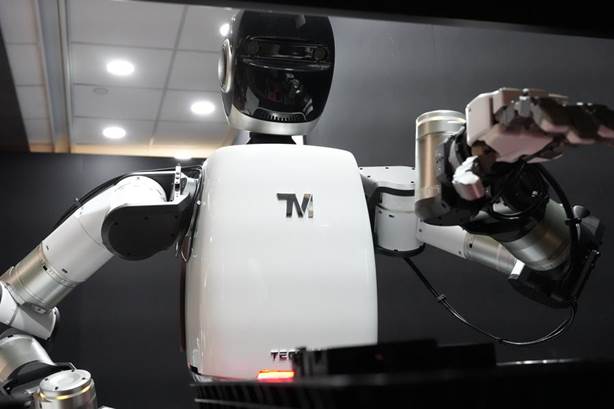
J-Mex 无线动捕系统 | 达明机器人实体机器人平台
J-Mex 与达明机器人合作,将穿戴动捕衣、VR 装置与 NVIDIA Isaac Teleop 结合,完成高保真远程操作与实时动作重定向;方案进入 Isaac GR00T 与 VLA 训练流程,并在半导体、电子组装、智慧物流等高价值场景验证。AgileMaster 获 2026 COMPUTEX Best Choice Award。
信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

