

论文解读|GelSight与DIGIT双传感器基准验证:SD-VAE潜空间保留材质识别,照片生成触觉走向可验证
(一)触觉数据稀缺待扩充
机器人触觉数据难以规模化,每条接触记录都要真机按压。用照片生成触觉可扩样本,但前提是合成触觉在真实模型上仍可用;生成器先得选对潜空间,不能只看重建像不像。
(二)研究问题与潜空间选型
arXiv 2611.15834(2026-11-11,cs.CV/cs.RO)提出可验证路径:不先训生成器,先用真实触觉训材质分类器,检验其在图像模型编解码重建上是否工作,以掉点幅度给潜空间排序。
(三)双传感器基准搭建思路
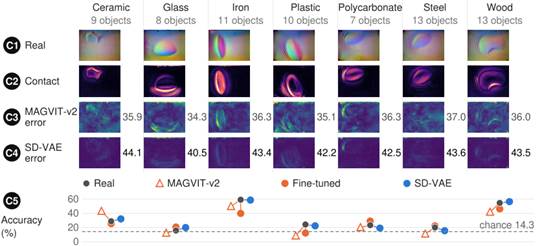
七类材质真实/接触图/两种模型重建误差对比
论文以GelSight按压作真值基准;DIGIT承担第二类传感器物体识别对照(YCB-Slide)。两者均把弹性体变形记为 RGB 图像。主探针为冻结 DINOv2 特征逻辑回归,CLIP 复现,分组验证加 bootstrap 区间。
(四)三数据集迁移测试设计
三套数据两类传感器:OF-Real 71 物体/2093 按压/7 材质;TaG 3082 接触/14 材质;YCB-Slide 3000 帧 DIGIT/10 物体。被测为三种 16× 离散 tokenizer、SD-VAE 及 Cosmos 配对模型。
(五)潜空间排序核心实验结果
GelSight Mini 视触觉传感器整机外观
OF 离散掉 6.5/9.7/8.1,SD-VAE 0.3;接触相关 0.87–0.91 对 0.98;PSNR 34–37 对 40–44dB。TaG 离散 7.5/8.4/11.8,SD-VAE 0.7。YCB 离散 21.1–28.0,SD-VAE 1.2。物体匹配真实 78.9%、SD-VAE 76.7%、MAGVIT-v2 67.0%。
(六)量化归因与探针重训结论
Cosmos 配对显示 16× 离散多掉 7.6/10.3 点,8× 仅 1.0/1.2,损失主因量化。无新标签、25% 重建替换重训探针获大部分增益。选定 SD-VAE(64²×4 潜值),训练照片生成八帧按压的 rectified-flow;读出未知备选 Cosmos CI 8×。
(七)参照级硬件选型价值解读
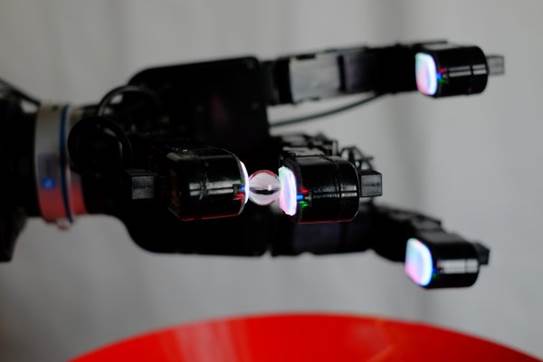
双 DIGIT 传感器配合夹持玻璃弹珠
基准传感器需高分辨率保留纹理细节,差异才可测为掉点。GelSight Mini 高分辨率视触觉传感器依托 MIT 光度立体法,适配反光、透明、半透明材质,输出 2D/3D 触觉地图,ROS/PyTouch 原生、5 分钟即插即用。DIGIT视触觉传感器(digit传感器)Meta 与 GelSight 商业化,低成本开源模块化,兼容 Allegro Hand 并转接 Robotiq/OnRobot,配套 TACTO 与 PyTouch。
- 应用场景
人形/协作机器人抓取与物料分拣;材料表面微观纹理、磨损与形变检测;触觉 AI 数据集构建与生成式触觉研究;高校实验室触觉算法开发;滑移检测与物体状态感知;反光、透明、半透明工件的视觉触觉协同识别。
- 痛点问题和解决方案
真实触觉采集成本高、样本稀缺;合成触觉与真实分布存在域差;潜空间选择缺少可量化标准;低分辨率传感器导致细微材质差异不可分辨;硬件集成复杂、缺少原生软件生态。对应方案:高分辨率参照级传感器承担基准,开源低成本对照级搭建阵列与原型,配合 TACTO/PyTouch 生态打通仿真到真机链路。
信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

