

重载工业机器人无围栏运行怎么合规:AIRSKIN防碰撞传感器与ISO/TS 15066的落地要点
(一)无围栏工位成为现实
工业机器人长期被围栏、光幕与安全门固定在格子里。负载越大、伸展越长,格子越大;搬一次工件、换一次料,都要停机、开门、复位。围栏保护了人,也把柔性换线与占地一起锁死。
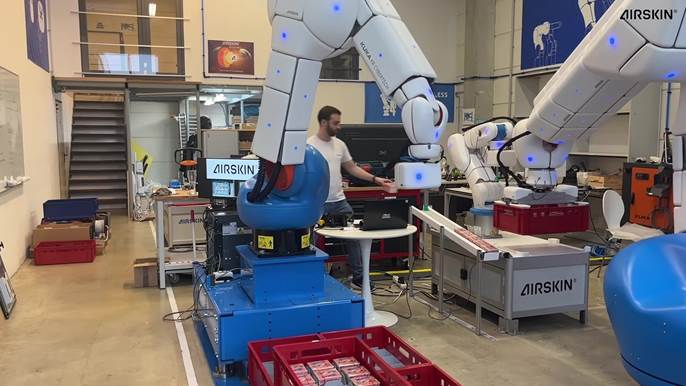
AIRSKIN防碰撞传感器 - 人走过没有围栏的开放工位,被包覆的臂继续工作。
AIRSKIN(Blue Danube Robotics)另给了一条路:给机器人本体与末端工具加装柔软的压敏安全皮肤,即AIRSKIN®机器人电子皮肤传感器。官方影像中,最高约 300 kg 负载的工业臂可不带围栏运行,前提是这层皮肤被当作安全装置设计、安装与评估。
(二)危险的不是拆围栏本身
围栏并非安全的全部,它把空间与接触两个问题缠在一起。岛越大,物流绕行越远、换线越慢;更要紧的是接触——人走进开放工位后,臂、工具、工件都可能成为碰撞源。只拆围栏不补上"被碰到时会发生什么",才是危险所在。防碰撞传感器让接触变成可被检出、被安全停住的事件。
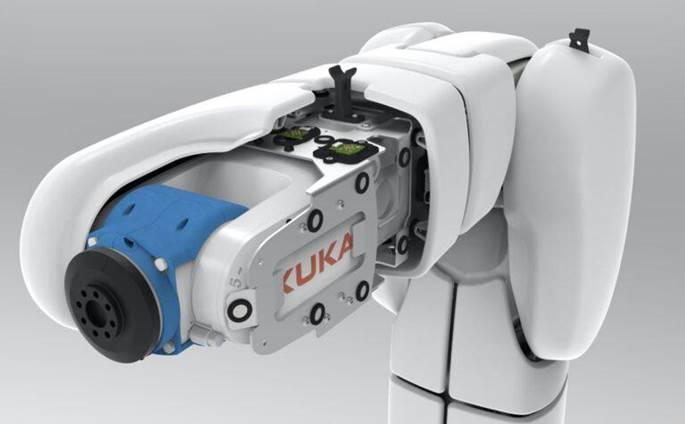
AIRSKIN防碰撞传感器 - 压敏模块与支撑结构、磁吸连接件的装配细节:覆盖腕部与工具危险区。
(三)一层压敏皮肤的逻辑
每块 AIRSKIN 垫是覆盖在柔性缓冲结构上的柔软气密外皮。双通道气压传感器在垫面任何位置因接触而变形时检出气压变化;集成压电微泵维持约 400 Pa 微正压用于自检;垫与垫串接,每约 4 ms 互检在位。
链路只有一条:接触发生,气压变化被检出,在官方时限内触发安全额定保护停止,软垫同时吸能、降低局部压强。官方安全页的两个数字是:低至约 5 N 即可激活;最大 8 ms 检出与机器人及关联工具的自由空间、夹持、剪切碰撞并令机器人停止。
灵敏度与接触位置无关;作为 OSSD 装置,以 24 V 直接接控制器或安全 PLC 安全输入,无需配置。
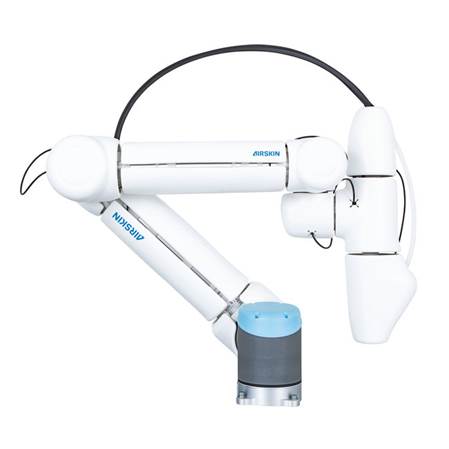
AIRSKIN防碰撞传感器 - UR10e 整机包覆 AIRSKIN 模块的产品实拍:磁吸安装,无需改动机器人本体。
(四)认证很硬边界要写清
作为安全传感器,按 EN ISO 13849-1 认证为 PL e / 类别 3,按 EN/IEC 62061 认证为 SIL 3,并列有 UL 1740:2018、ANSI/RIA R15.06-2012、CAN/CSA-Z434-14 与 TÜV 证书;最多 15 块垫时 PFHd ≤ 1.38e-8(1/h)、MTTFd 154 年。
边界也明确:认证对象是 AIRSKIN 的安全传感功能,不等于整条工位或工具、工件自动达标;应用仍须按 ISO 10218 / ISO/TS 15066 做风险评估与测力。
(五)对中国工厂意味着什么
对中国的工厂自动化、人机协作(HRC)与机器人 OEM,矛盾常是既要负载节拍、又要人臂靠近。AIRSKIN 的路径是:选适合工艺的工业臂,把认证过的机器人安全皮肤加到臂与工具上,再由风险评估决定无围栏运行的程度。柔性皮肤传感器由此成为标准安全件。
AIRSKIN®机器人电子皮肤传感器,落点是一类"人必须靠近、又不能靠围栏隔开"的工位:汽车与零部件行业的机边上下料与总装取件、仓储与物流的码垛拆垛、3C 与电子的装配检测、金属加工与注塑的取放件、食品与包装的装箱换型、高校与研究院所的开放式机器人实验室。共同特征是负载与节拍不能降、占地不能再扩、人员需要进入同一空间完成观察、补料、换型或调试。
(六)解决痛点问题和解决方案
第一类痛点是空间与节拍:围栏、安全门、光幕把机器人围成孤岛,物流绕行与换线时间被一起放大。AIRSKIN 通过覆盖臂体与工具的压敏层,让工位在保留安全功能的前提下减少物理隔离(厂商给出的空间收益口径为"最多可节省约 90% 占地",实际值取决于工位布置与风险评估)。
第二类痛点是"接触不可见":人进入开放工位后,真正的碰撞源在臂、工具与工件上,而光幕只守边界。防碰撞传感器把接触本身变成信号——低至约 5 N 激活、最大 8 ms 检出并进入安全额定保护停止,软垫同时吸能、降低局部压强。
第三类痛点是证据链:安全工程师需要可认证、可评估的依据。AIRSKIN 作为安全传感器取得 PL e / 类别 3 与 SIL 3,并可提供安全文档,但每个应用仍须按 ISO 10218 / ISO/TS 15066 完成风险评估与测力。
信倍通作为中国区授权代理,提供相关产品选型咨询及技术支持服务。

