
PPS 电容式触觉手套和机器人触觉传感器
PPS 电容式触觉手套/指尖和机器人传感器
触觉手套 · 指尖压力传感器 · 机器人触觉传感器
PPS(Pressure Profile Systems)中国授权代理 · 欣佰特科技
一 关于 PPS:30 年电容式触觉传感专家
PPS(Pressure Profile Systems)由 Jae Son 博士于 1997 年创立,专注电容式触觉压力传感技术 30 年,其创始团队拥有哈佛机器人实验室研究背景。PPS 的电容式触觉传感器轻薄、柔性、高重复性,可依测量表面定制形状,服务于机器人夹爪、医疗康复、人因工效研究与运动科学,覆盖“人手压力测量”与“机器人触觉传感”两大方向,配套 Chameleon 可视化与记录软件。
二 PPS 物理AI-触觉三大产品系列
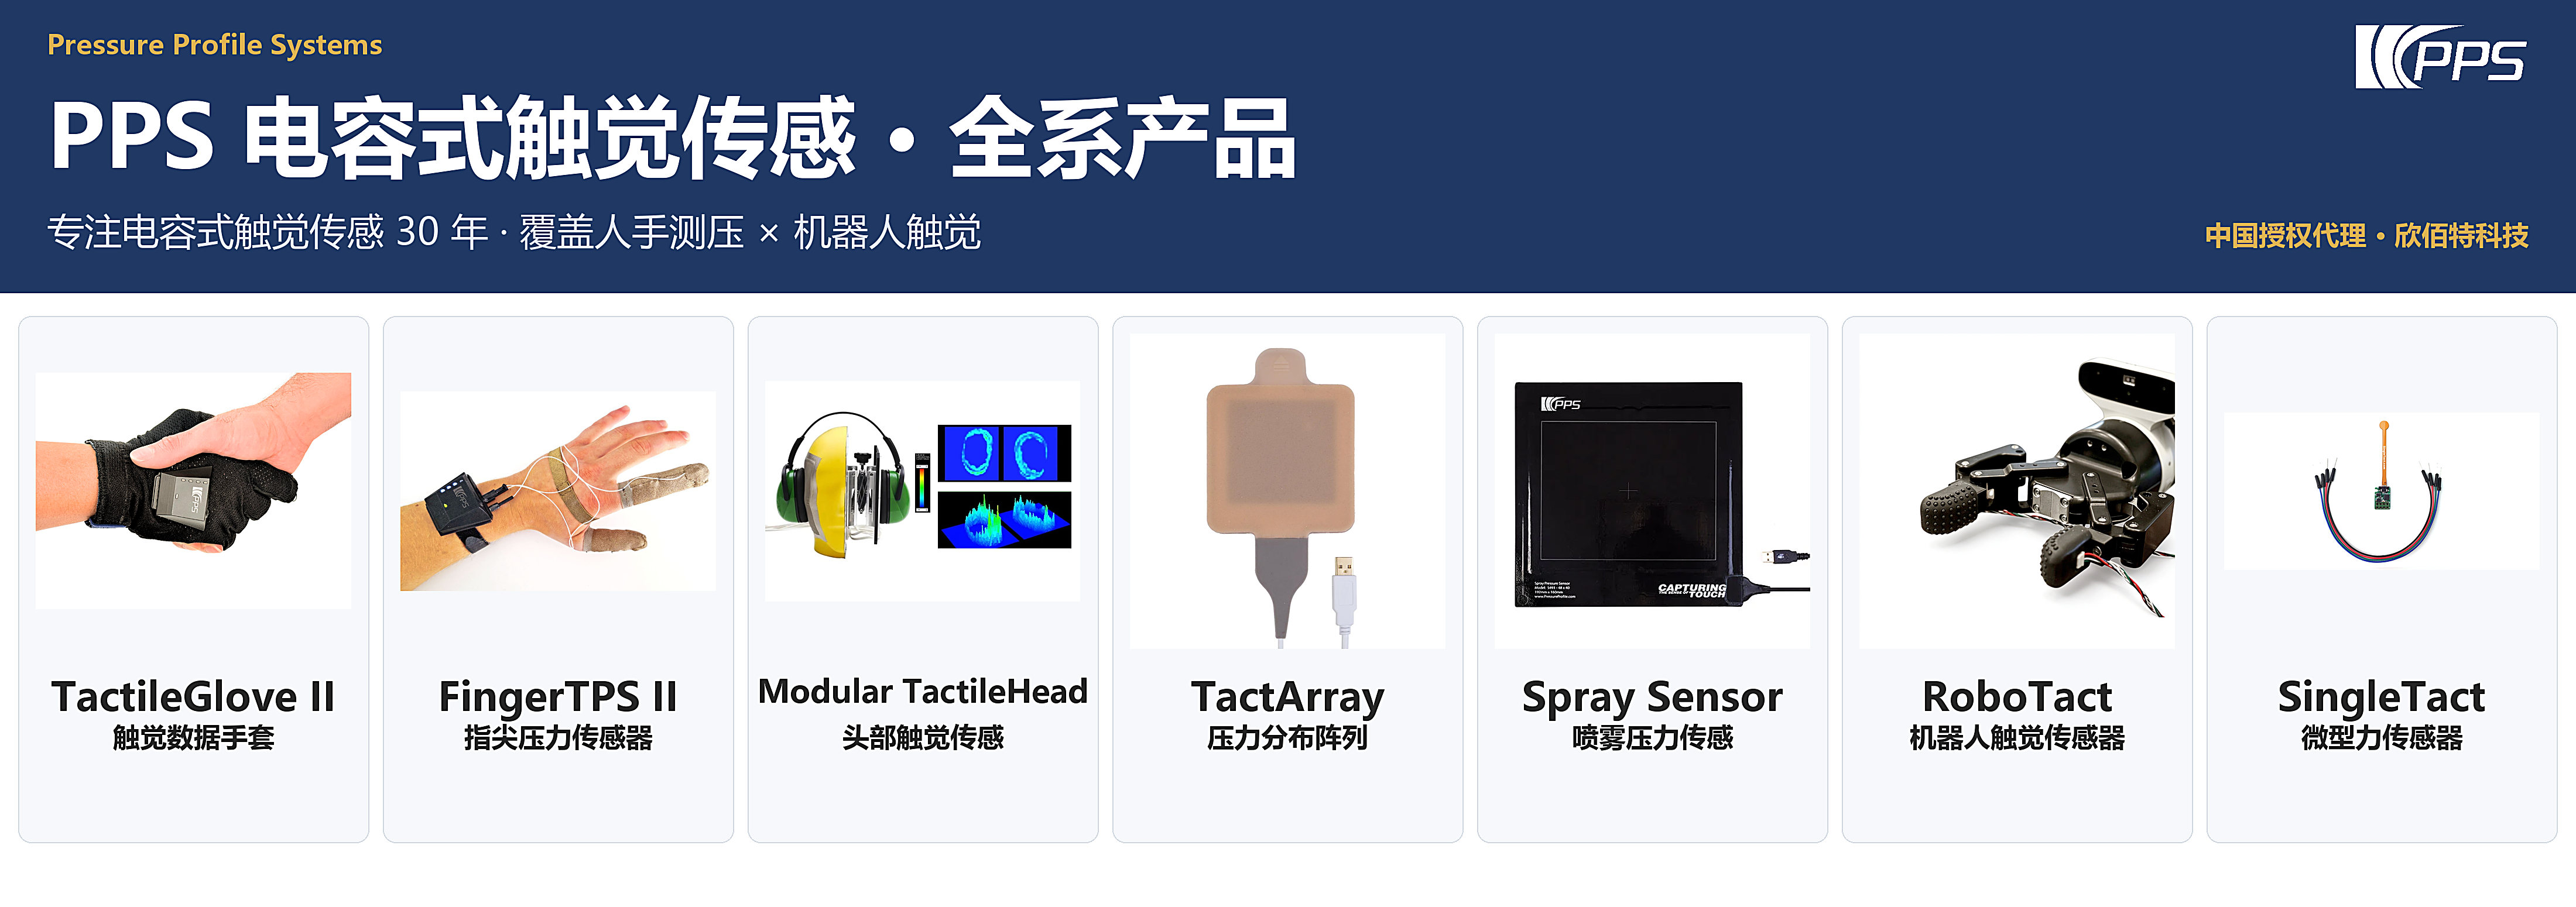
三大物理AI-触觉主打产品,覆盖您需要“测力”的每一个场景:
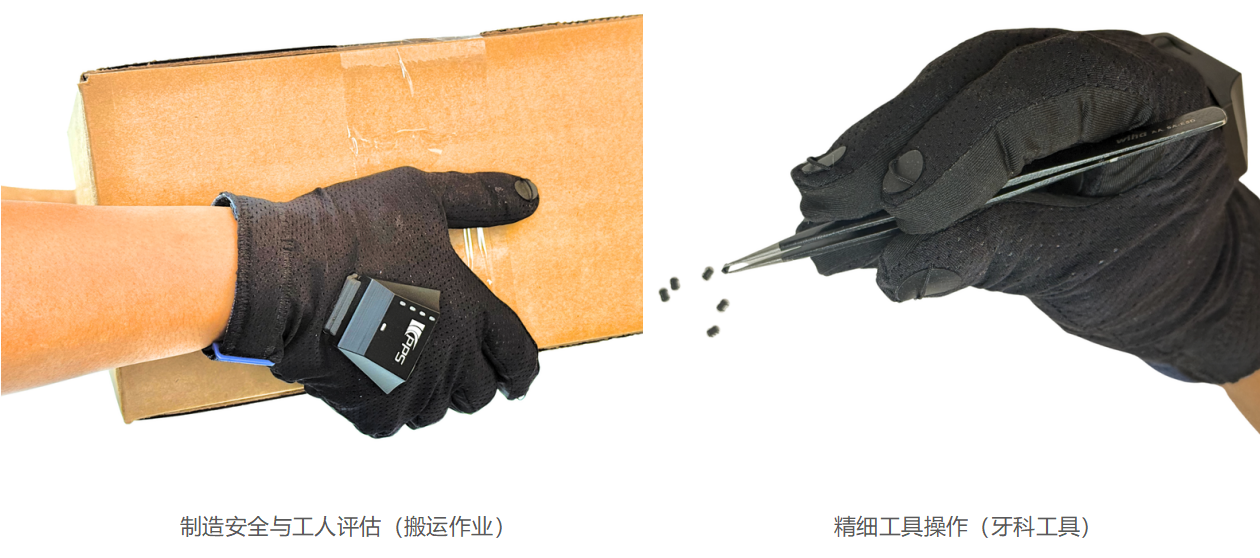
• TactileGlove II 触觉手套——整手压力分布测量,工伤评估与产品手感研究;
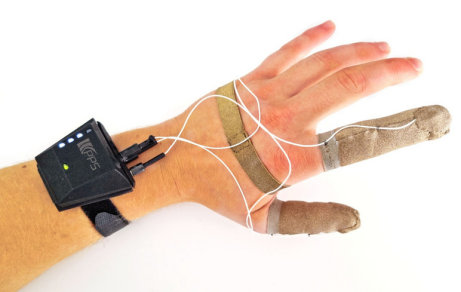
• FingerTPS II 指尖压力传感器——指尖力测量,产品设计与交互测试;
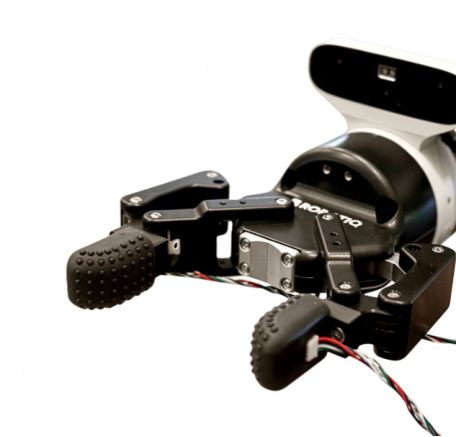
• RoboTact 机器人触觉传感器——嵌入机器人手指/夹爪,让机器人感知接触与打滑。
1 TactileGlove II 触觉手套
|
、 |
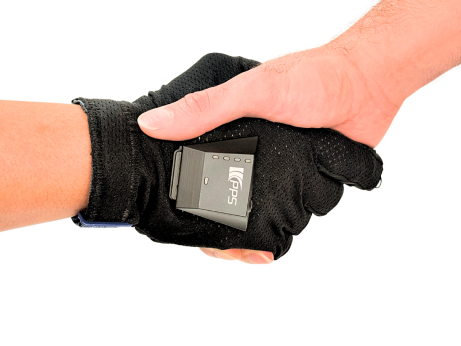
手掌与手指内嵌 65 个传感元件,自然操作中实时量化手部压力——是少有的支持“自然任务操作”的压力测量手套。 核心优势 • 65 传感点覆盖全手,高分辨率压力映射,准确定位压力; • 无线蓝牙 5、续航 >2 小时,不受线缆限制,真实环境可测; • 最小感知 0.04 N、信噪比 >500:1,数据稳定可量化; • 约 2.6 mm 轻薄贴合,如普通手套般舒适不碍活动。 |

核心技术参数
|
项目 |
参数 |
|
传感元件 |
65 个(每个 5.0 mm × 6.0 mm) |
|
满量程范围 |
80 psi(55 N/cm²) |
|
最小灵敏度 / 信噪比 |
0.04 N / > 500:1 |
|
扫描速率 |
100 Hz(单只)或 50 Hz(成对) |
|
无线连接 |
蓝牙 5,最小 5 m 范围;电池 >2 小时 |
|
厚度 |
约 2.6 mm |
注:性能数字为典型系统响应。
配套软件:Chameleon 数据采集与分析(数据实时可视)

Chameleon 软件 —— 将触觉手套数据与视频、IMU 运动数据多模态同步呈现:
实时显示全手压力点阵热图(含压力中心 Centroid)、总力与峰值压力,并叠加双视角视频与 IMU 加速度/陀螺仪曲线,让动作与力值逐帧对齐;
支持 2D/3D 压力热图、抓握物体标记(砝码/水瓶负载)、倍速回放与低通滤波等分析工具,数据可导出 CSV/Excel/MATLAB 并提供 API 集成。
典型应用
制造安全与工伤评估(工具抓握力、复工评估)· 产品人机工效设计(手感量化、竞品对比)· 医疗康复。
2 FingerTPS II 指尖压力传感器
|
|
按手指“贴”装的指尖力测量系统,轻薄电容式指套精确量化人手施加/承受的力,可按不同用途随时重配置。 核心优势 • 约 2 mm 轻薄舒适,微侵入、贴近真实交互; • 弯曲表面也能可靠可重复测量; • 无线 BLE(5 m),支持单手/双手测试; • 用户可配置 + 提供 API,配合 Chameleon™ TVR 软件。 |

核心技术参数
|
项目 |
参数 |
|
力范围 / 灵敏度 |
2 kg / 0.1% |
|
最小灵敏度 / 信噪比 |
0.04 N / 500:1 |
|
扫描速率 |
25 – 40 Hz |
|
无线连接 |
无线蓝牙低功耗(BLE),最大 5 m 范围 |
|
质量 / 厚度 |
55 g / 约 2 mm |
|
电池寿命 |
> 2 小时;电压 3.7 V / 容量 250 mAh |
注:环境条件——污染等级 2;湿度 >30% 且 <50%;海拔 <2000 米。性能数字为典型系统响应。
典型应用
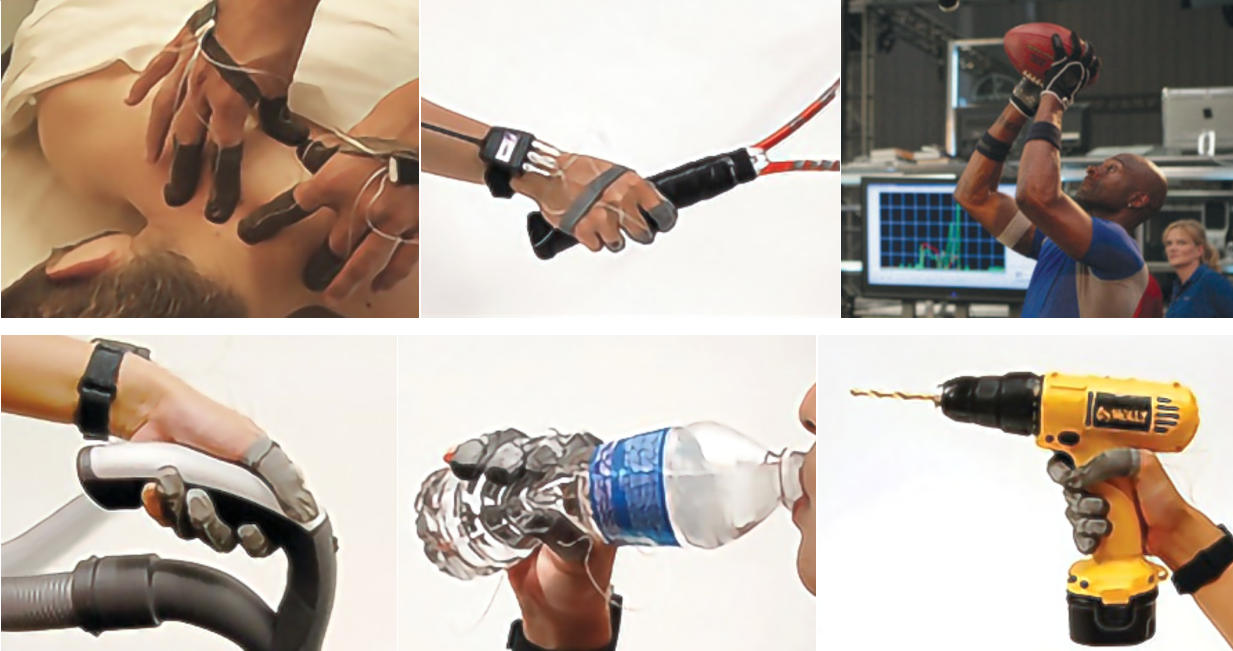
康复与作业治疗 · 人因工程与工效学测试 · 工业设计交互测试 · 工人安全评估 · 生理学与运动表现评估。
3 RoboTact 机器人触觉传感器
|
|
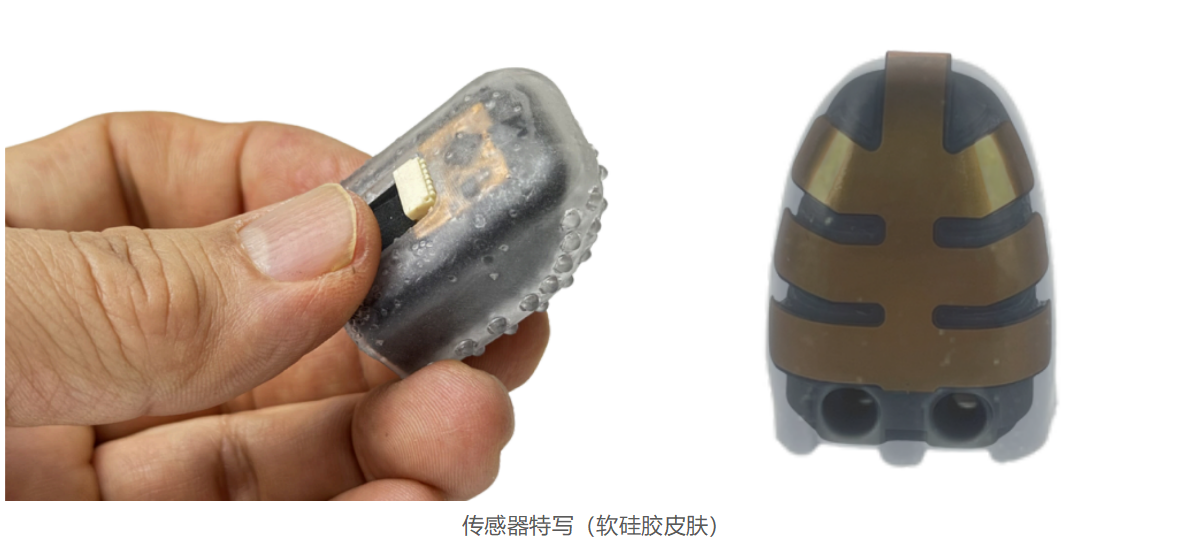
直接嵌入机器人手指/夹爪,捕捉接触、力与早期打滑迹象,让机器人“感知”触觉,以非凡精度抓握操作。 核心优势 • 针对指尖形状定制,贴合夹爪曲面; • 内置加速度计(±2 g),捕捉振动反馈、防滑; • 最小检测 0.015 PSI、信噪比 >700:1,灵敏可重复; • 支持最多 4 指/系统,USB/蓝牙 + ROS2 驱动,易集成。 |

核心技术参数
|
项目 |
参数 |
|
满量程范围 |
45 PSI(压力);±2 g(加速度) |
|
最小检测级别 |
0.015 PSI / 0.001 g |
|
信噪比 / 扫描速率 |
> 700:1 / 100 Hz |
|
元件数量 / 尺寸 |
12 / 3.2×3.2 mm 或 4×4 mm |
|
数字接口 |
I2C(400 kHz) |
|
连接与软件 |
USB / 蓝牙;提供 ROS2 驱动 |
注:性能数字为典型系统响应。
应用特性:专为真实抓握而设计
• 适配简单夹爪曲面:专为无缝适配简单夹爪曲率而设计,在各种表面提供可靠、稳定的触觉反馈。
• 灵活耐用、易集成:柔性耐用设计,适合集成到机器人手指、平面夹爪组件或其他简单几何形状,确保最优的压力与力测量。
• 两种表面配置可选:光滑表面——采集 12 元件阵列中的压力、力及其精确位置;或附加类似人类指腹的软硅胶垫。
• 软硅胶垫增强:在压力与力之外,额外捕捉振动、初期滑移与摩擦等关键触觉参数,是机器人灵巧操作的核心能力。
配套演示软件:数据实时可视

演示软件以数值 + 波形两种形式实时呈现各传感器力值,便于标定、调试与实验数据回放;结合视频同步,可完整还原每次抓握过程。
典型应用
机械臂精度控制 · 服务机器人灵巧操作 · 软体机器人研究 · 物流抓握防滑 · 先进机器人原型开发。
5 应用案例:真实机器人在用 PPS 触觉
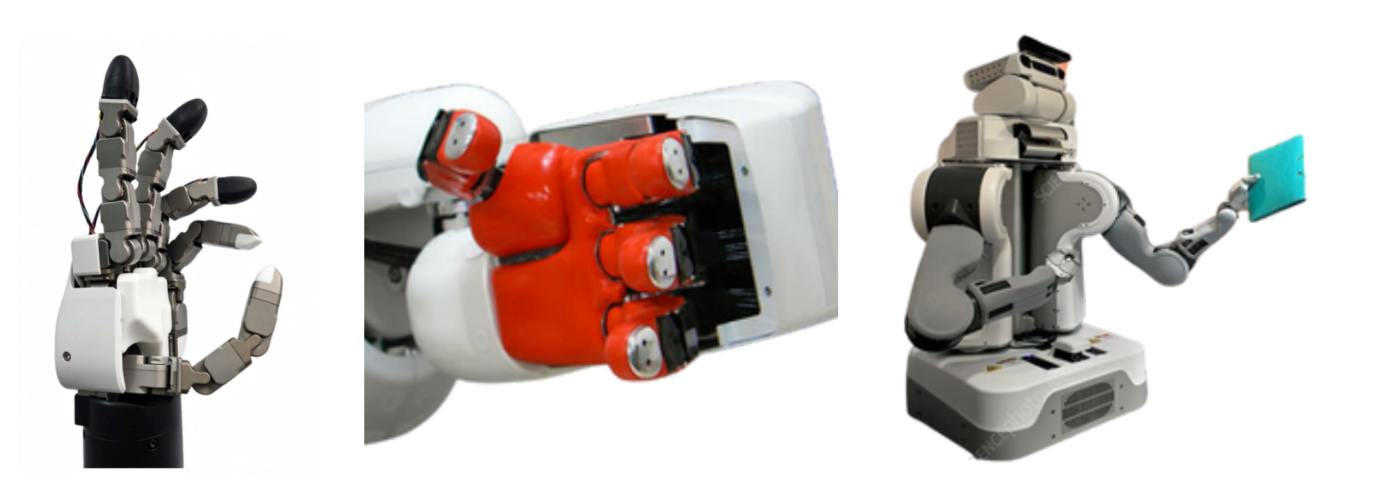
• Tesollo DG-5F-M 灵巧手:搭载 3 个 RoboTact 传感器,亮相韩国 RobotWorld 2025 展会(左图)。
• TWENDY-ONE 机器人:每只手配备 241 个传感元件,实现复杂、安全的人机交互与手中操作、物体识别(中图)。
• Willow Garage PR2:指尖嵌入 PPS 传感器,实时调整抓取力、防止滑落,模仿人类触觉与灵巧性(右图)。